

Modalità Standard#
La Modalità Standard è la configurazione operativa predefinita del FlexiBowl® e si adatta a qualsiasi tipo di applicazione di alimentazione robotizzata. In questa modalità, il robot e il sistema di visione condividono la stessa area di lavoro, operando in modo coordinato e sequenziale per garantire elevate prestazioni di ciclo.
Principio di funzionamento#
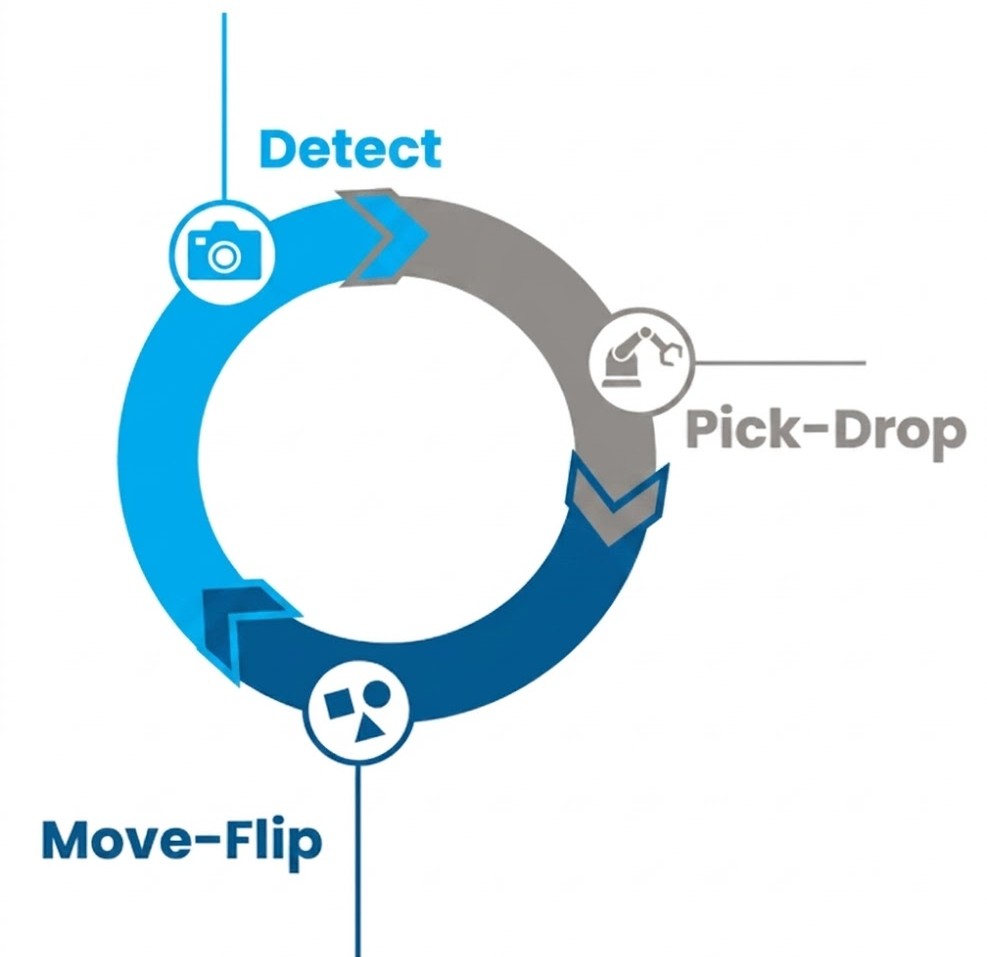
Il FlexiBowl® in Modalità Standard esegue un ciclo continuo composto da tre fasi principali, che si ripetono in sequenza:
1. Detect (Rilevamento)#
Il sistema di visione acquisisce un’immagine della superficie del FlexiBowl® e identifica la posizione, l’orientamento e la tipologia dei componenti presenti. Le informazioni vengono trasmesse al robot per pianificare le operazioni di prelievo.
2. Pick-Drop (Prelievo e Deposito)#
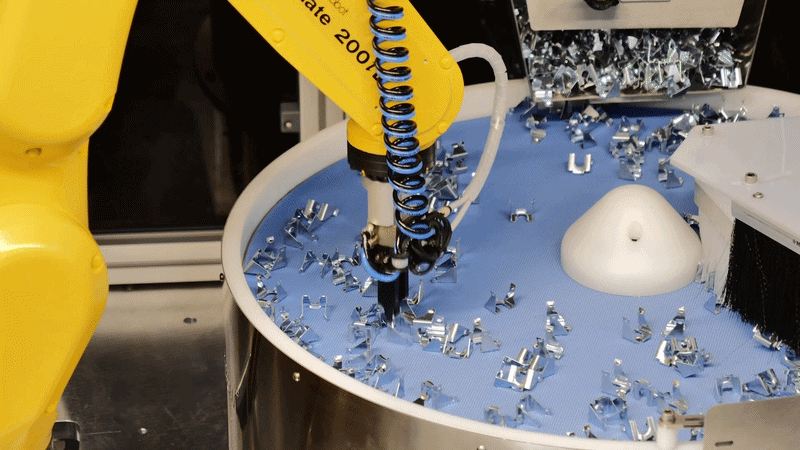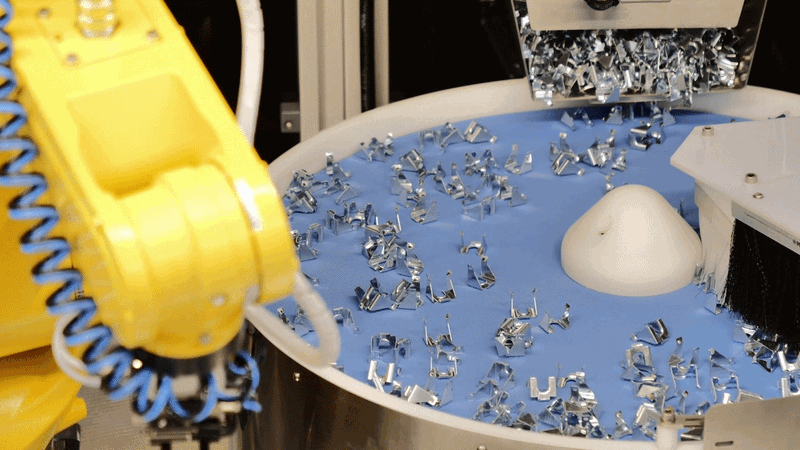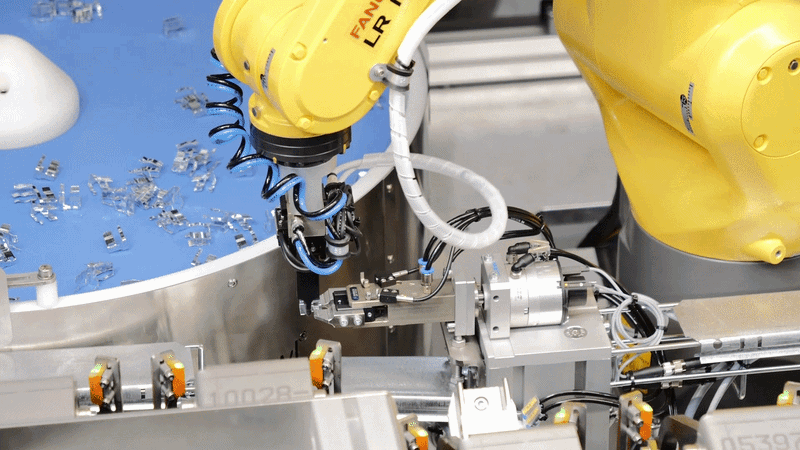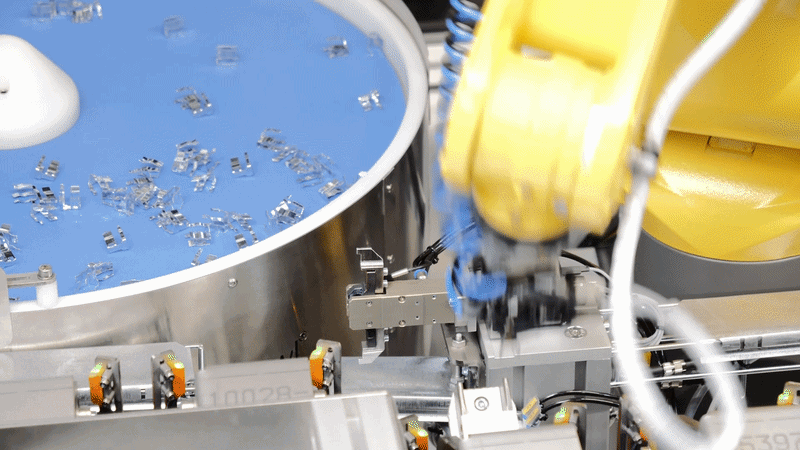
Il robot preleva i componenti correttamente orientati dal FlexiBowl® e li deposita nella posizione di destinazione (es. vassoio, nastro trasportatore, stazione di assemblaggio). Le attività di visione e prelievo vengono eseguite in modo sequenziale: prima il sistema di visione scansiona la scena, poi il robot interviene.
3. Move-Flip (Movimento e Ribaltamento)#
Al termine del prelievo, il FlexiBowl® esegue un movimento combinato di rotazione e vibrazione (flip) per rimescolare i componenti rimanenti e favorire la corretta presentazione di nuovi pezzi. Contestualmente, lo scarico dell’hopper e il movimento del bowl vengono eseguiti in modo simultaneo, ottimizzando i tempi di ciclo.
Caratteristiche principali#
Caratteristica |
Descrizione |
|---|---|
Area di lavoro condivisa |
Il robot e il sistema di visione operano nella stessa zona del FlexiBowl® |
Applicabilità |
Adatta a tutte le tipologie di applicazione |
Scarico hopper |
Eseguito simultaneamente al movimento/impulso del FlexiBowl® |
Visione e prelievo |
Eseguiti in sequenza |
Misurazione del ciclo |
Il tempo di ciclo è misurato su base al minuto |
Schema del ciclo operativo#
Il ciclo si svolge secondo il seguente schema ad anello chiuso:
Detect — Il sistema di visione scansiona il FlexiBowl® e localizza i componenti.
Pick-Drop — Il robot preleva i pezzi identificati e li deposita nella destinazione.
Move-Flip — Il FlexiBowl® rimescola i componenti per il ciclo successivo.
Il ciclo ricomincia dal punto 1.
Note
Durante la fase Move-Flip, lo scarico dell’hopper avviene in parallelo al movimento del FlexiBowl®, riducendo i tempi morti e massimizzando la produttività.
Esempio di layout#
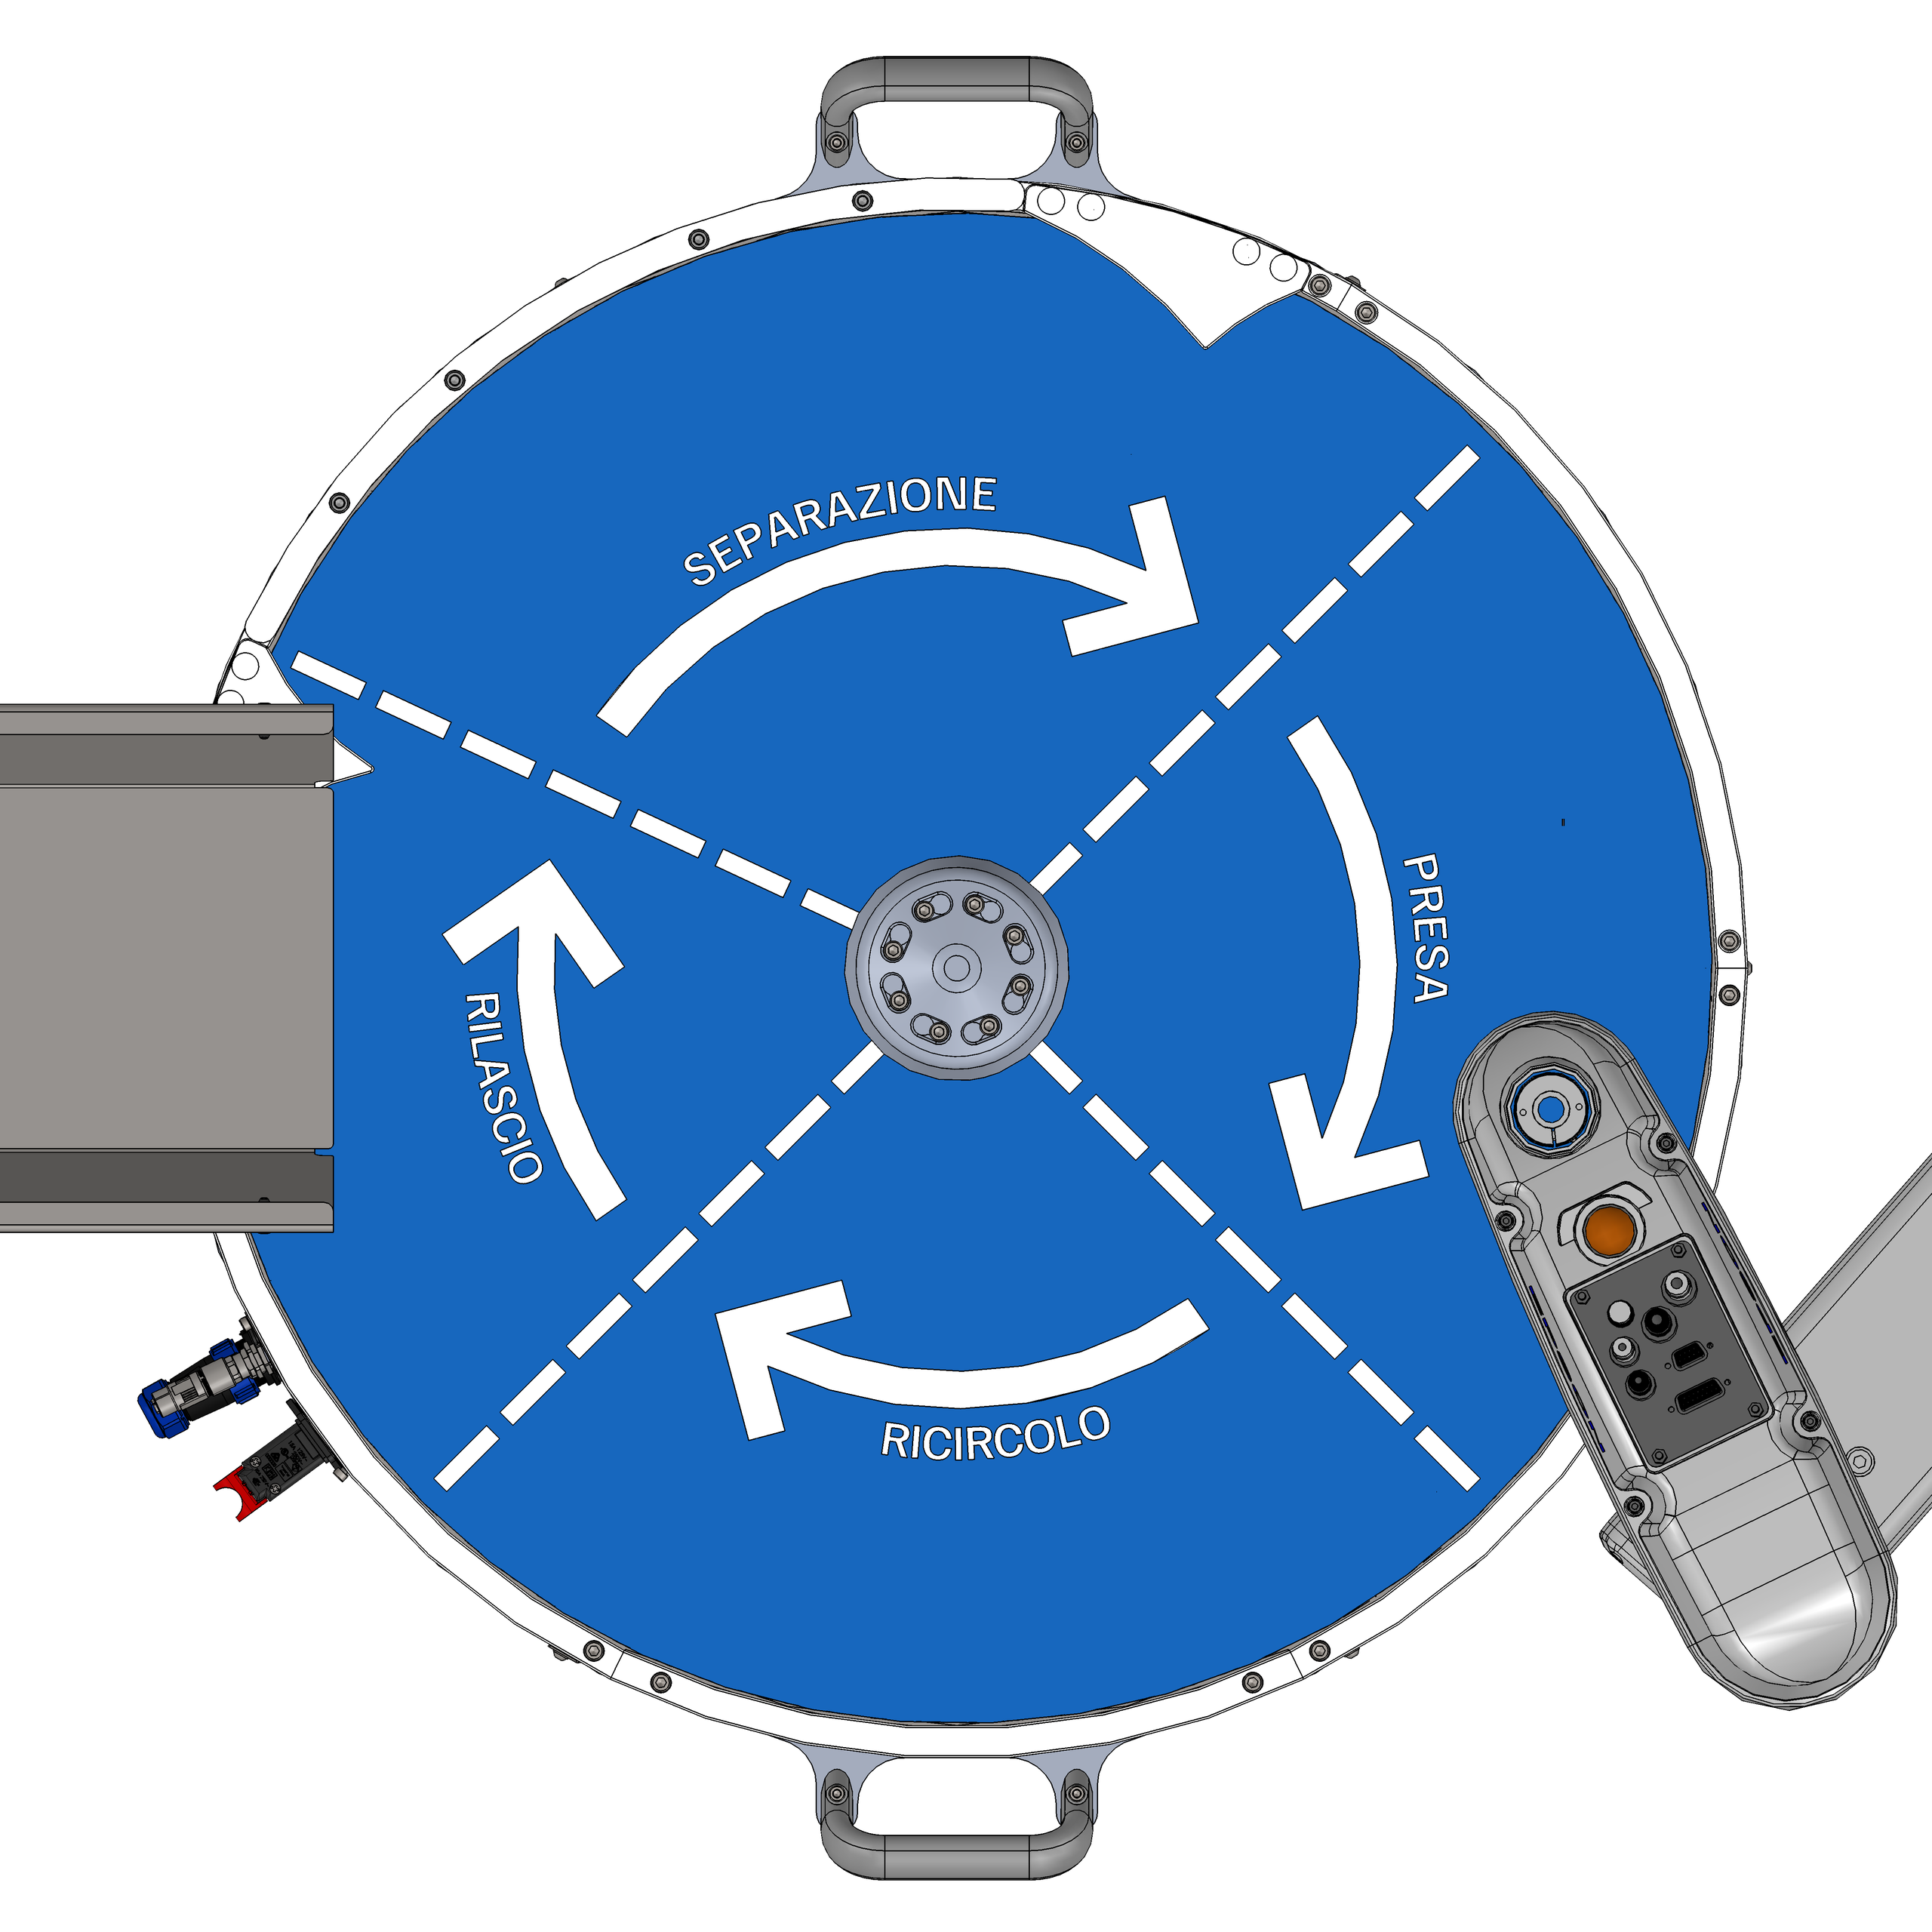
Esempio di layout in Modalità Standard: la Bulk Feeder scarica nel settore di rilascio, il flip separa i componenti, il robot preleva nell’area di visione e i pezzi non presi ricircolano.#
L’area di lavoro del robot deve coprire interamente l’area di visione, così che il robot possa raggiungere tutti i componenti riconosciuti come prendibili. Per il posizionamento di robot, Bulk Feeder, depositi, telecamera e illuminazione fare riferimento a Layout Best Practice.
Vantaggi#
Precisione: visione e prelievo sono eseguiti in sequenza, quindi la posizione rilevata coincide con quella reale al momento della presa e non servono compensazioni del movimento.
Separazione: Il flip rimescola i componenti e li distribuisce sulla superficie, mentre la Bulk Feeder li scarica nel settore di rilascio. Così i pezzi si presentano ben separati nell’area di visione e quelli non prelevati ricircolano.
Velocità: Il rilascio dei componenti avviene in parallelo al movimento del FlexiBowl®, riducendo i tempi morti del ciclo e mantenendo alta la produttività.