

Modalità Circular Tracking#
Funzionamento in Tracking#
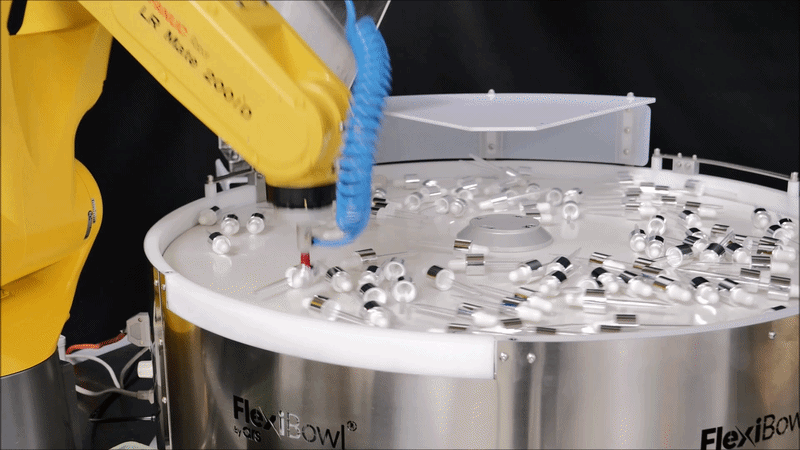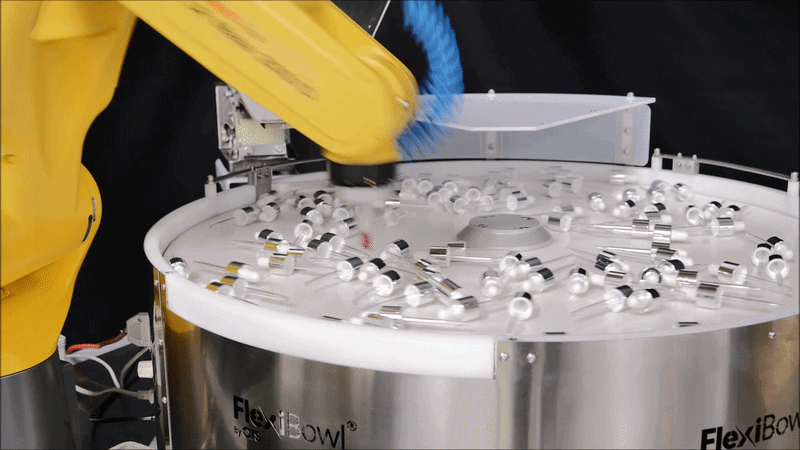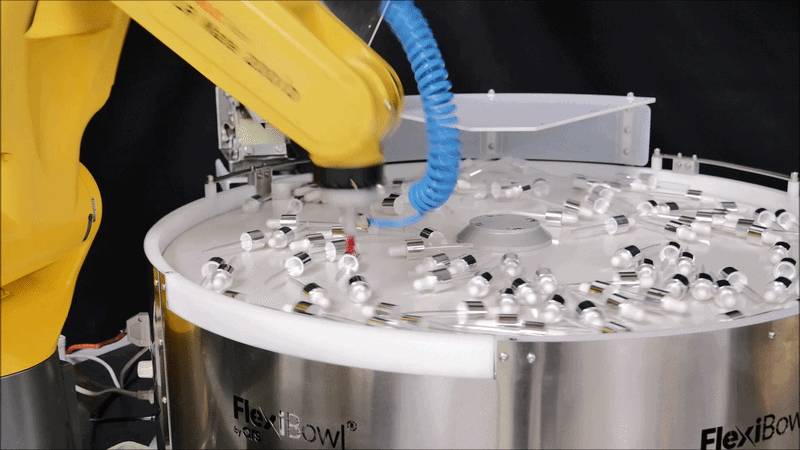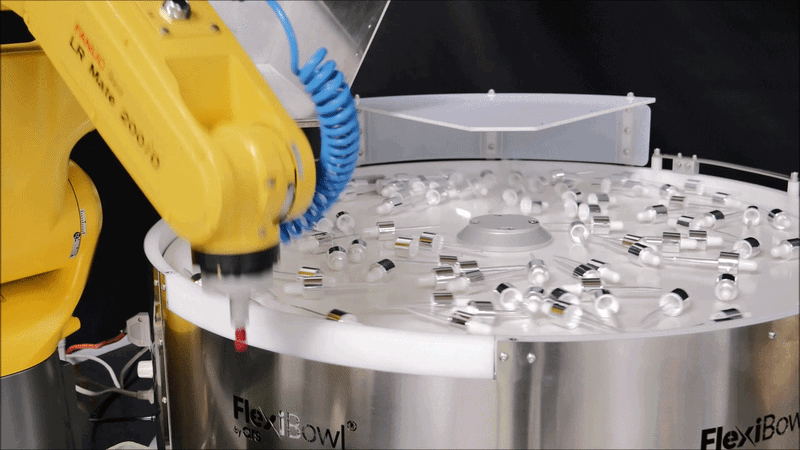
L’opzione Circular Tracking consente di massimizzare la produttività del FlexiBowl® facendolo girare in maniera continua e senza interruzioni. Invece di fermarsi a ogni ciclo per scattare la foto e dare al robot il tempo di raccogliere i pezzi presenti sull’area di visione, un encoder tiene traccia dell’angolo di rotazione effettuato dalla superficie del disco rigido dal momento dello scatto della foto a quello della presa del pezzo da parte del robot.
Tip
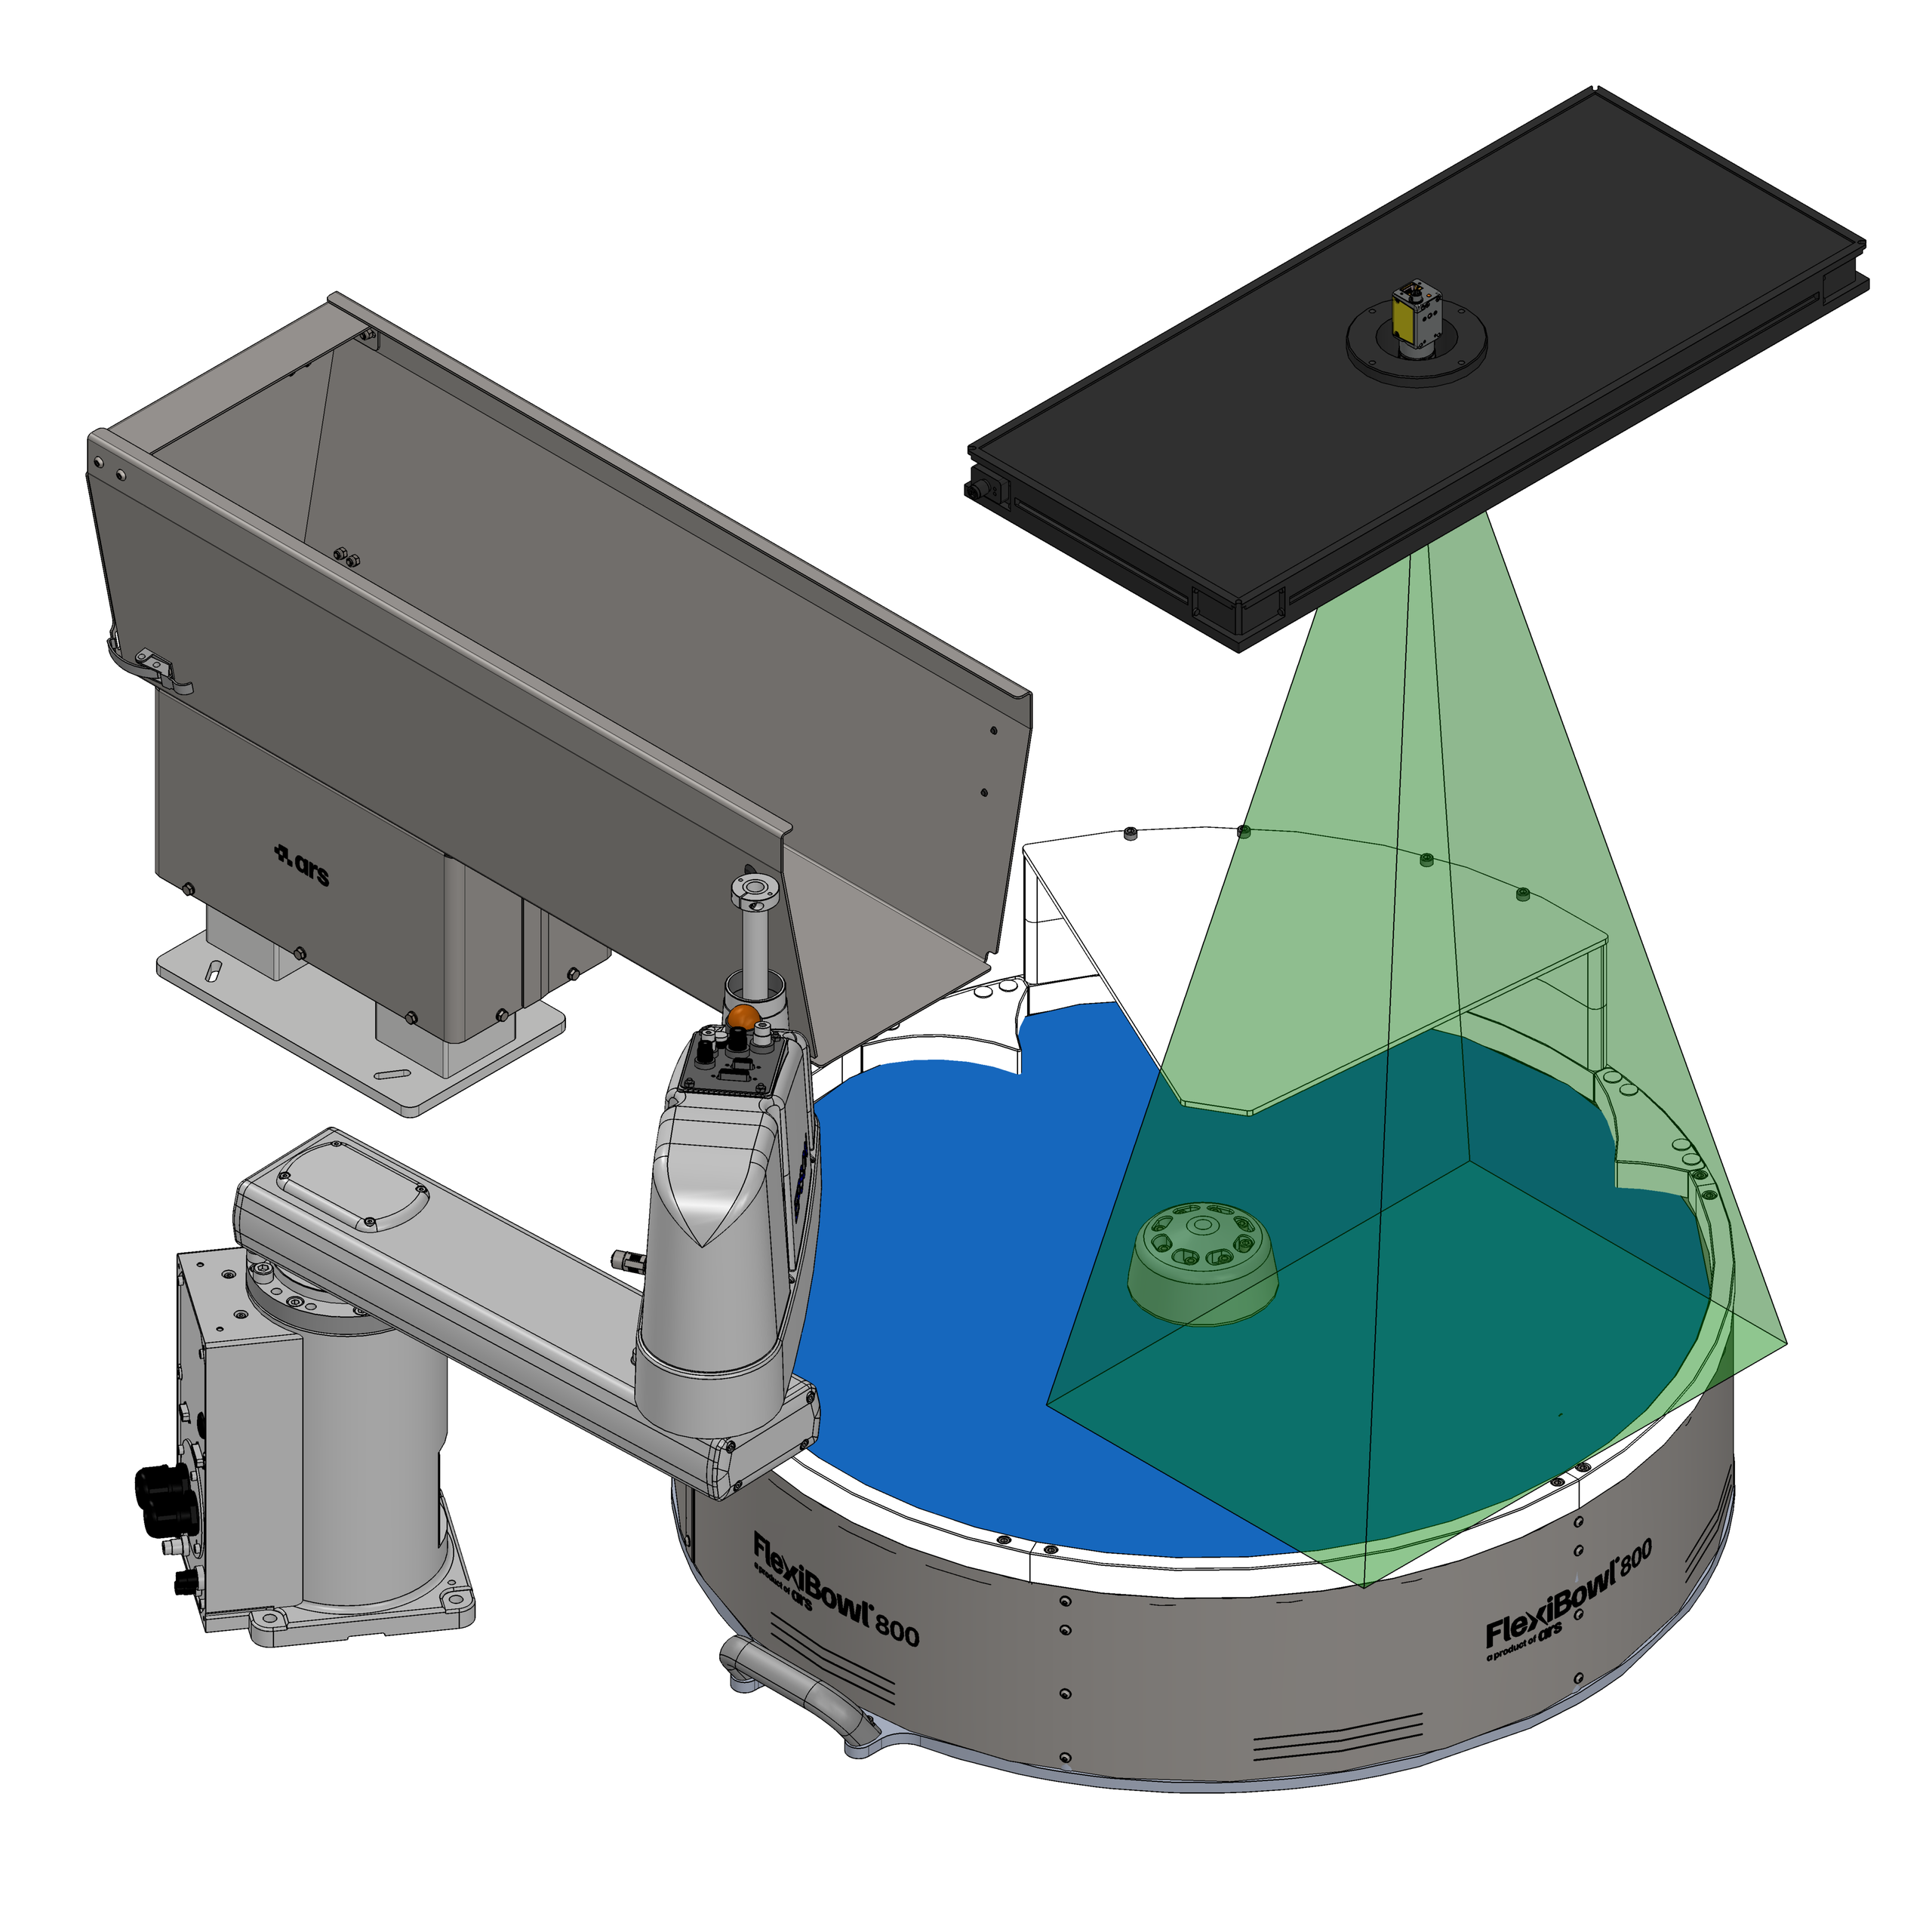
Il funzionamento in circular tracking sposta l’area di presa che, se normalmente coincide con quella di visione, in questo caso sarà spostata a valle. Fare riferimento al capitolo di Layout Best Practice per maggiori informazioni sul piazzamento consigliato del robot e degli altri accessori in caso di funzionamento standard e Circular Tracking.
Caratteristiche principali#
Caratteristica |
Descrizione |
|---|---|
Prestazioni |
Ideale per massimizzare le performance (fino al 100%) |
Area di visione |
Un settore avanti rispetto all’area di presa |
Parallelismo |
Scarico hopper, movimento/impulso FlexiBowl®, visione e picking in esecuzione simultanea |
Stabilità |
Maggiore stabilità del tempo di ciclo istantaneo |
Precisione |
Accuratezza inferiore rispetto alla modalità standard |
Ciclo operativo#
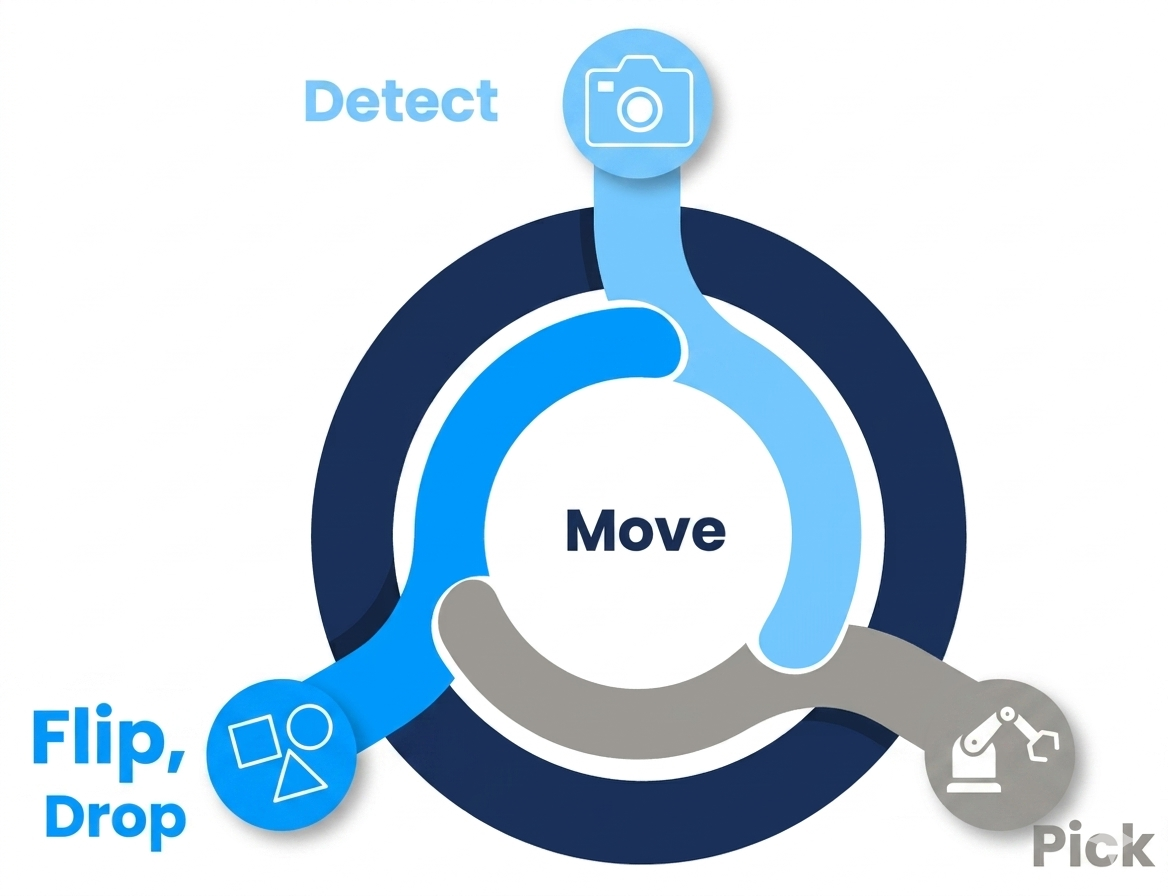
Il funzionamento in circular tracking si basa su un ciclo continuo suddiviso in quattro fasi che si svolgono in parallelo:
Fase |
Descrizione |
|---|---|
Detect |
La telecamera acquisisce l’immagine di un settore del FlexiBowl®, anticipando l’area di presa. |
Move |
La bowl ruota in modo continuo, senza fermarsi; l’encoder registra lo spostamento angolare in tempo reale. |
Flip / Drop |
I pezzi non correttamente orientati vengono ribaltati o scaricati nella posizione corretta. |
Pick |
Il robot preleva i pezzi compensando il movimento del FlexiBowl® grazie ai dati dell’encoder. |
Hardware e software richiesti#
Per abilitare il Circular Tracking sono necessari i seguenti componenti:
Opzione Circular Tracking sul FlexiBowl®, disponibile a listino per:
Taglia
Codice a listino
FlexiBowl® 500
Circular Tracking 500C · Circular Tracking 500CC
FlexiBowl® 650
Circular Tracking 650C · Circular Tracking 650CC
FlexiBowl® 800
Circular Tracking 800C · Circular Tracking 800CC
FlexiBowl® 1200
Circular Tracking 1200C · Circular Tracking 1200CC
Opzione conveyor tracking sul controller del robot
Dati tecnici encoder#
L’opzione Circular Tracking prevede un encoder collegato alla rotazione del disco. Il segnale dell’encoder viene sdoppiato all’interno del FlexiBowl® e inviato sia al driver del motore sia al controller del robot.
Numero max. di impulsi |
65536 impulsi/giro, in base alla velocità del FlexiBowl® |
|---|---|
Interfaccia di comunicazione |
Incrementale, TTL |
Certificazioni |
Dichiarazione di conformità UE · Dichiarazione di conformità UK · Dichiarazione di conformità ACMA · Dichiarazione di conformità Marocco · China RoHS · cULus |
Connessione sul FlexiBowl® |
Pagina JOG#
La pagina Jog Motor consente di azionare il FlexiBowl® in modalità circular tracking, senza l’utilizzo di sequenze programmate. È utilizzata principalmente durante le fasi di setup, messa in servizio e test del sistema, permettendo all’operatore di controllare direttamente la rotazione del FlexiBowl® e le funzioni accessorie.
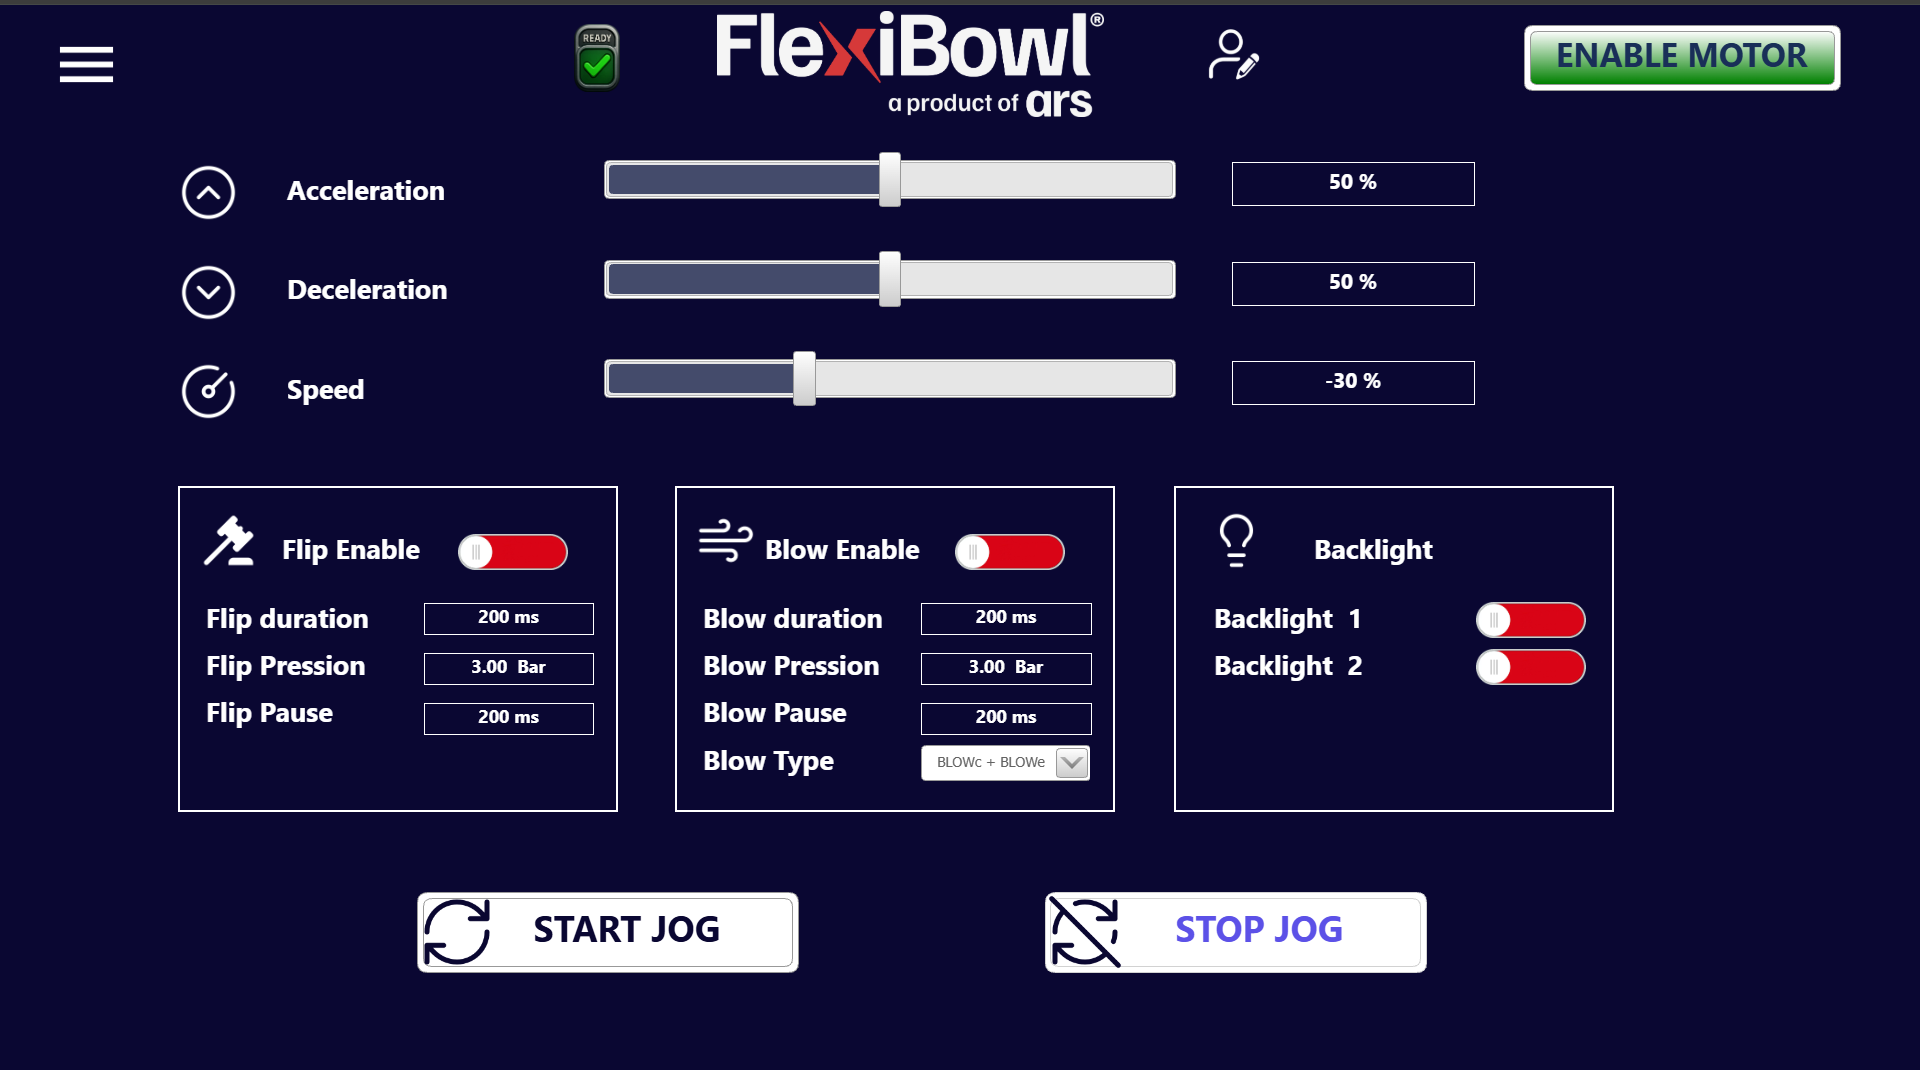
Per maggiori informazioni, consultare la Pagina JOG
Comandi EXE JOG#
Comando |
ControlWord |
Busy durante esecuzione |
ReturnData_1 |
Spiegazione |
|---|---|---|---|---|
Start Jog Seq |
40 |
SI |
40 |
Avvia Jog |
Stop Jog Seq |
41 |
SI |
41 |
Ferma Jog |
Comandi WRITE JOG#
I comandi del Jog (funzionamento manuale continuo) sono configurabili separatamente tramite ControlWord nel blocco 20000.
Comando |
ControlWord |
Range Data_1 |
Note |
|---|---|---|---|
AccelerationJog |
20001 |
0–100 |
Rampa di accelerazione del jog (%) |
DecelerationJog |
20002 |
0–100 |
Rampa di decelerazione del jog (%) |
SpeedJog |
20003 |
0–100 |
Velocità jog (%). Valori 1000–1100 = velocità negativa (rotazione inversa) |
FlipJog_Enable |
20004 |
0–1 |
0 = flip disabilitato, 1 = flip abilitato durante jog |
FlipJog_Duration |
20005 |
0–1000 |
Durata impulso flip (ms) |
FlipJog_Pressure |
20006 |
0–600 |
Pressione flip (/100 = Bar) |
FlipJog_Pause |
20007 |
0–1000 |
Pausa tra flip consecutivi (ms) |
BlowJog_Enable |
20008 |
0–1 |
0 = blow disabilitato, 1 = blow abilitato durante jog |
BlowJog_Duration |
20009 |
0–1000 |
Durata impulso blow (ms) |
BlowJog_Pressure |
20010 |
0–600 |
Pressione blow (/100 = Bar) |
BlowJog_Pause |
20011 |
0–1000 |
Pausa tra blow consecutivi (ms) |
BlowJog_Type |
20012 |
0–2 |
Tipo di blow: 0 = BLOWc, 1 = BLOWe, 2 = BLOWc+BLOWe |
Backlight_1 |
20013 |
0–1 |
0 = spento, 1 = acceso |
Backlight_2 |
20014 |
0–1 |
0 = spento, 1 = acceso |
Comandi READ JOG#
Gli stessi comandi scrivibili del JOG (blocco 20000) sono leggibili nel blocco 20100:
Comando |
ControlWord READ |
Range RestituData_2 |
|---|---|---|
AccelerationJog |
20101 |
0–100 |
DecelerationJog |
20102 |
0–100 |
SpeedJog |
20103 |
0–100 (1000–1100 = negativo) |
FlipJog_Enable |
20104 |
0–1 |
FlipJog_Duration |
20105 |
0–1000 |
FlipJog_Pressure |
20106 |
0–600 (/100) |
FlipJog_Pause |
20107 |
0–1000 |
BlowJog_Enable |
20108 |
0–1 |
BlowJog_Duration |
20109 |
0–1000 |
BlowJog_Pressure |
20110 |
0–600 (/100) |
BlowJog_Pause |
20111 |
0–1000 |
BlowJog_Type |
20112 |
0–2 |
Backlight_1 |
20113 |
0–1 |
Backlight_2 |
20114 |
0–1 |
Tip
Per i Codici di Errore, consultare la pagina dedicata.
Vantaggi#
Velocità: il FlexiBowl® ruota in modo continuo, senza fermarsi a ogni ciclo. Così scarico hopper, movimento, visione e prelievo avvengono in parallelo. Questo consente di sfruttare al massimo le prestazioni.
Stabilità del tempo ciclo: l’esecuzione simultanea delle fasi, con l’encoder che traccia la rotazione del disco tra foto e presa, rende il tempo di ciclo istantaneo più costante e prevedibile.
Ridotta impronta ambientale: a parità di produzione bastano meno stazioni robotizzate, con minori ingombri, materiali impiegati e consumi energetici complessivi dell’impianto.
Note operative#
Warning
La modalità Circular Tracking offre prestazioni massime ma con una precisione leggermente inferiore rispetto alla modalità standard. Valutare l’adeguatezza in base ai requisiti di tolleranza del componente da manipolare.
Note
Per la configurazione del parametro di offset tra area di visione e area di presa, fare riferimento alla sezione di configurazione software del sistema.