

Layout Best Practice#
L’area di lavoro del FlexiBowl® è virtualmente divisa in quattro settori, ognuno dedicato a una fase del ciclo: rilascio dei componenti dalla Bulk Feeder, separazione tramite flip, presa da parte del robot e ricircolo dei componenti non presi. Un buon layout rispetta questa sequenza nel senso di rotazione del FlexiBowl® e riduce al minimo i percorsi di pick and place.
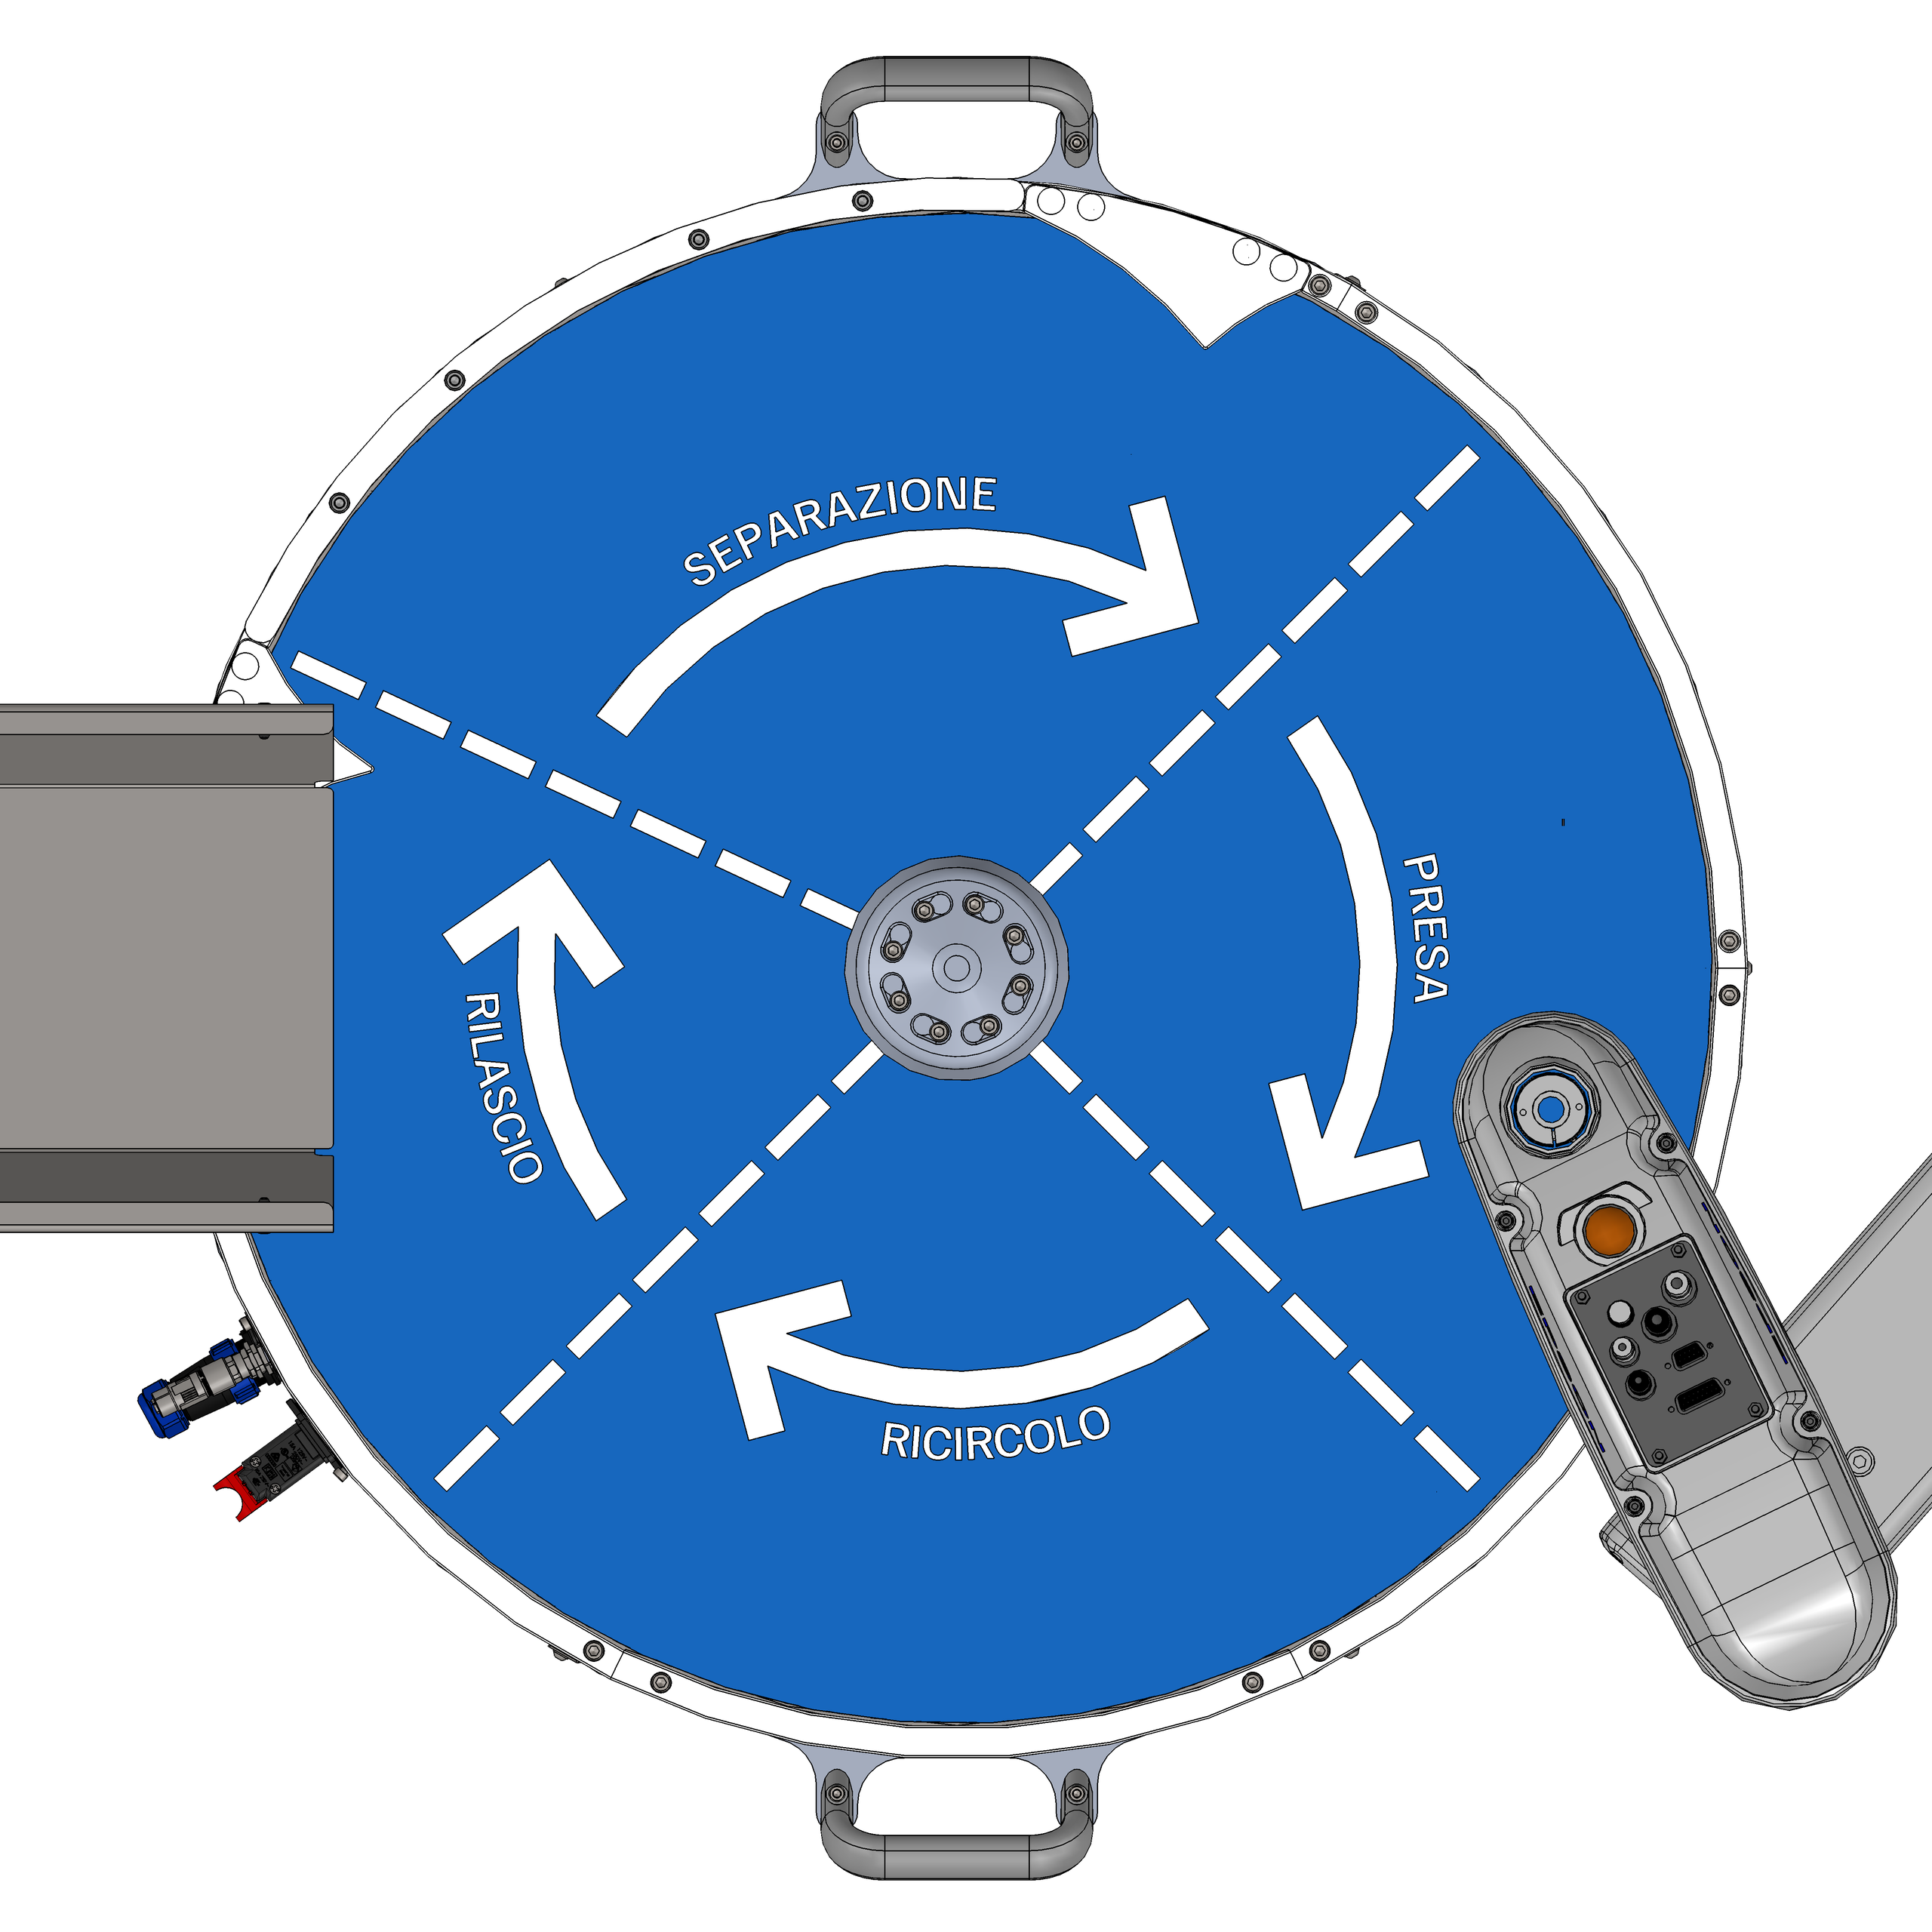
Settori di lavoro del FlexiBowl®: rilascio, separazione, presa e ricircolo.#
Linee guida per il posizionamento del robot#
Tip
Il modo migliore per piazzare il robot rispetto al FlexiBowl® è quello che minimizza i percorsi di pick and place.
Traditional Feeding#
Nel Traditional Feeding l’area di presa coincide con l’area di visione. L’area di lavoro del robot deve quindi coprire interamente l’area di visione, in modo da garantire che il robot possa raggiungere tutti i componenti individuati come prendibili.
Circular Tracking#
Nel Circular Tracking il FlexiBowl® ruota in modo continuo: l’area di visione si trova un settore a monte dell’area di presa, che risulta quindi spostata a valle nel senso di rotazione. L’area di lavoro del robot deve coprire il settore di presa a valle dell’area di visione.
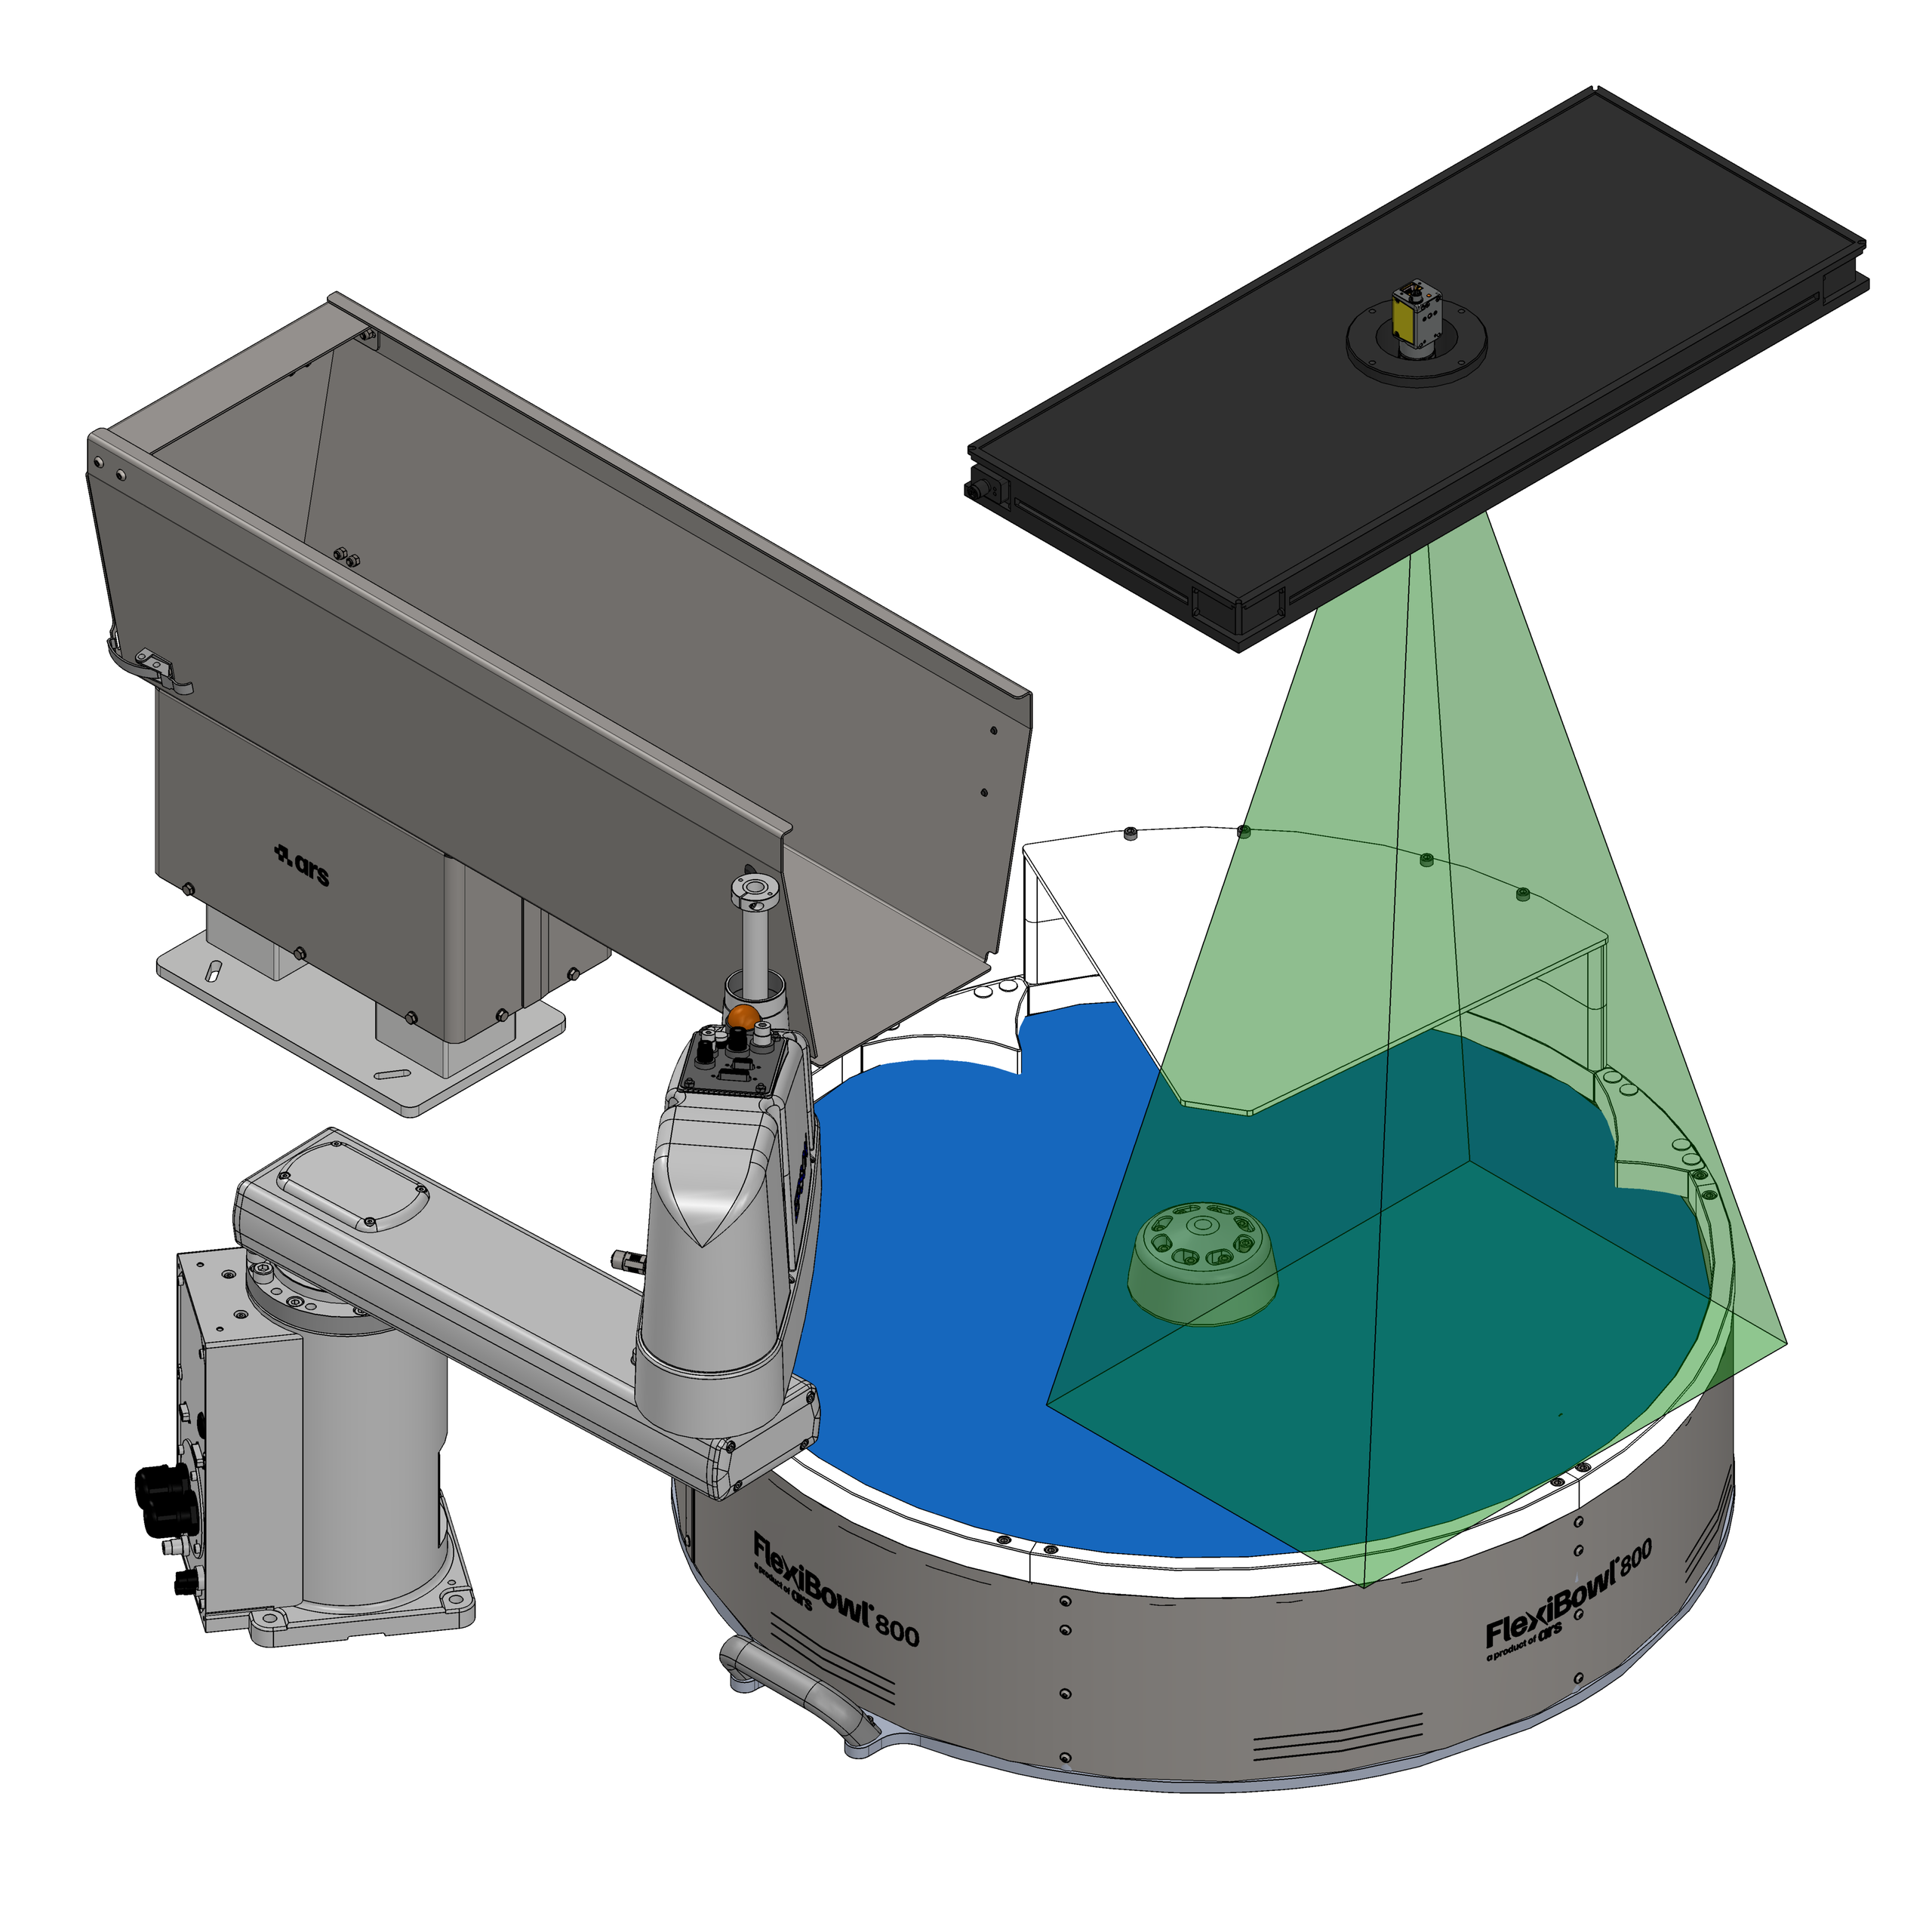
Linee guida per il posizionamento delle Bulk Feeder#
Precauzioni generali#
Posizionare la Bulk Feeder su un piano stabile e orizzontale, vicino al FlexiBowl®.
Se la Bulk Feeder è installata sul piano di una macchina sensibile alle vibrazioni, interporre materiale isolante e antivibrante tra le superfici, per evitare che le vibrazioni si trasmettano al FlexiBowl® (vedi Antivibrazione).
Fissare la Bulk Feeder alla staffa di supporto con viti M8: 4 fori per le Bulk Feeder standard, 2 fori per la Bulk Feeder da 1,5 l.
Un singolo FlexiBowl® gestisce fino a 4 Bulk Feeder: nel Multiple Parts Feeding è possibile dedicare una Bulk Feeder a ciascuna referenza.
Posizione consigliata#
Lo scivolo della Bulk Feeder deve scaricare i componenti direttamente nel settore di rilascio, a monte del flip, con un’inclinazione che segue il profilo del FlexiBowl®.
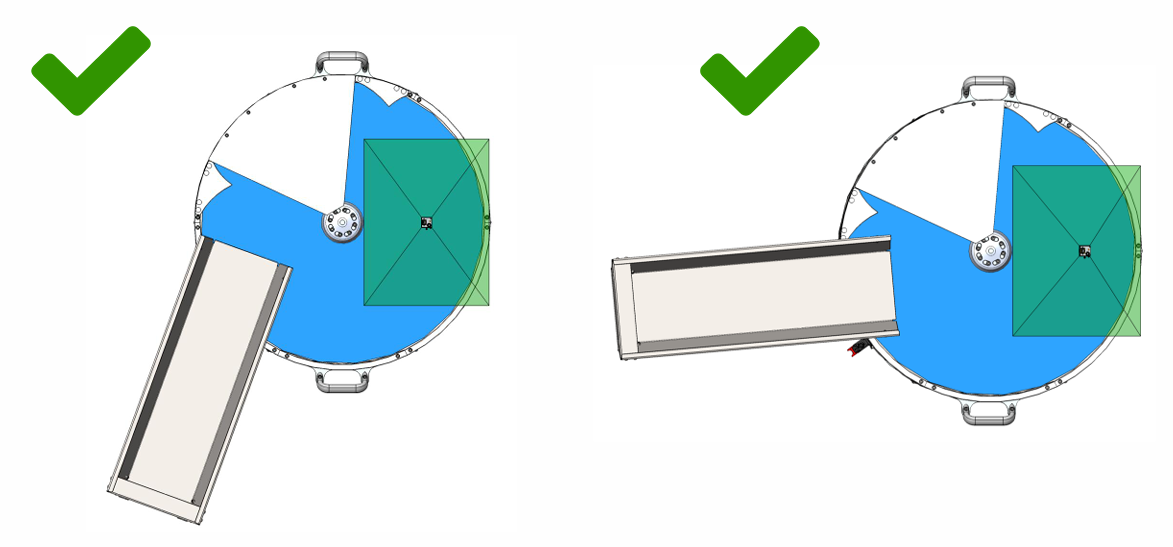
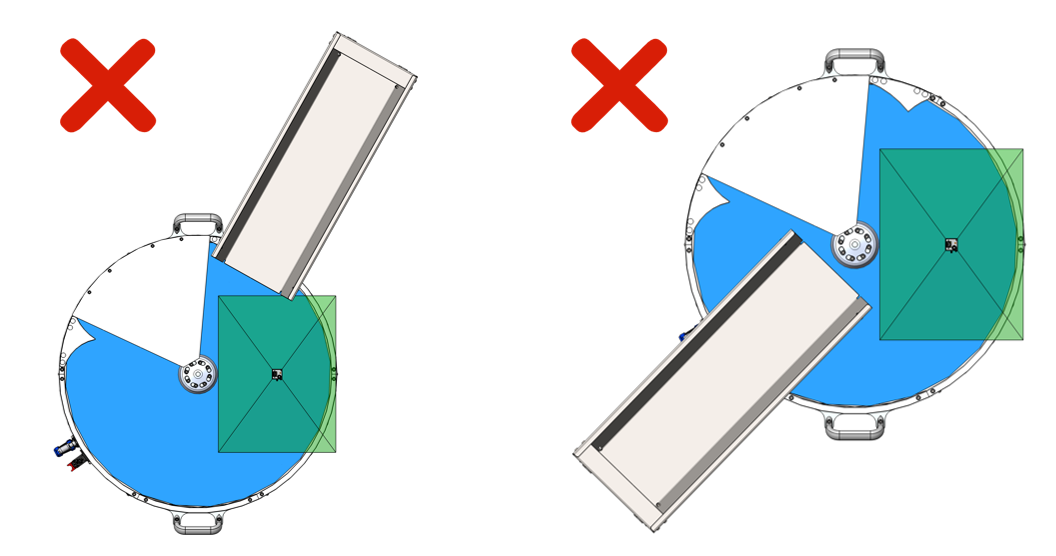
Uno scivolo troppo lontano dall’area di lavoro genera un’alimentazione incostante e penalizza le prestazioni dell’applicazione.
Linee guida per il posizionamento dei depositi#
Indicazioni generali#
Posizionare i depositi (vassoi, nastri, stazioni di assemblaggio) il più vicino possibile all’area di presa, per ridurre la corsa del robot a ogni ciclo.
Posizione consigliata#
Linee guida per la configurazione ottimale del movimento#
Linee guida per la scelta del tool di presa#
Linee guida per il posizionamento del Toplight#
Il Toplight deve essere centrato sull’area di visione, con la superficie emittente parallela al piano del FlexiBowl® e la telecamera montata nel foro centrale. La distanza dalla superficie deve essere simile a quella della telecamera, per ridurre le ombre e i riflessi diretti. Per le modalità di fissaggio vedi Fissaggio laterale con staffe.
Linee guida per il posizionamento della telecamera#
La telecamera deve essere centrata sull’area di visione, con l’asse ottico perpendicolare alla superficie del FlexiBowl® e, se presente, concentrica con il Toplight. La calibrazione con la griglia ARS va eseguita con il Backlight acceso e il Toplight spento.