

Modo Mix#
Funcionamiento en MIX Mode#
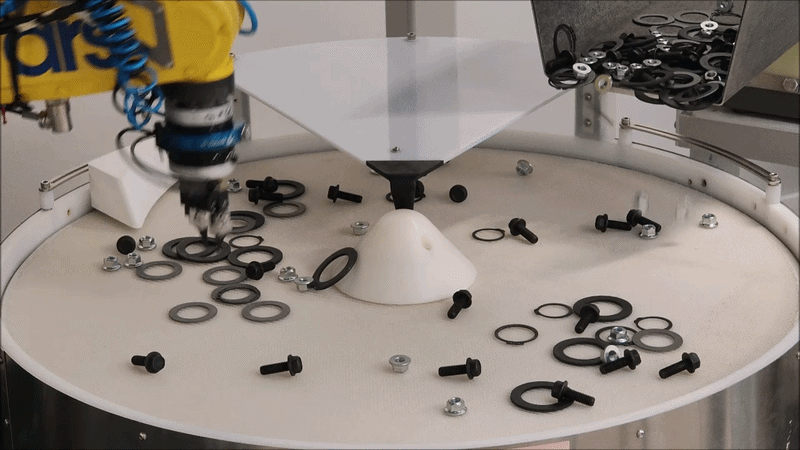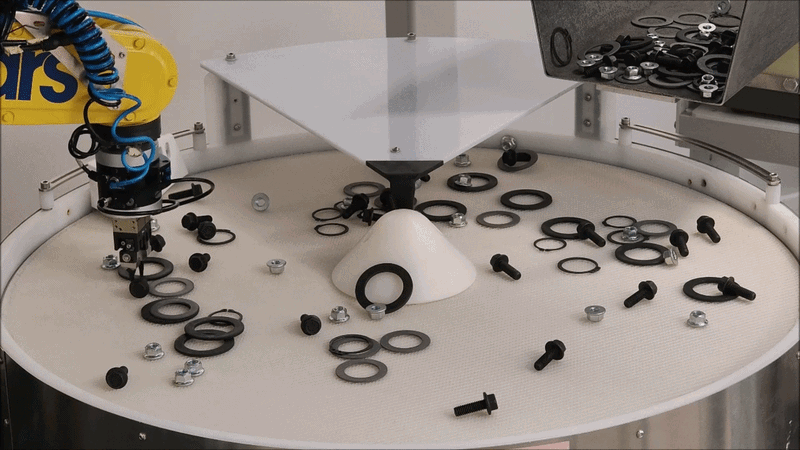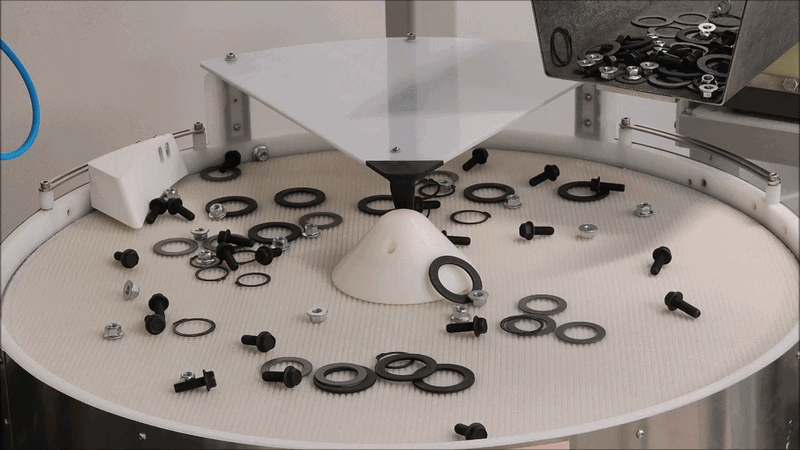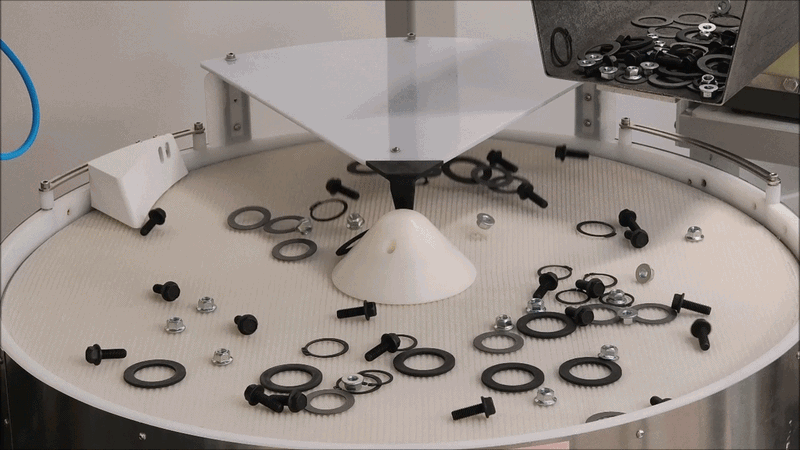
El modo Mix permite alimentar simultáneamente piezas de tipos diferentes sobre la misma superficie del FlexiBowl®.
Este modo es especialmente indicado para aplicaciones de clasificación (sorting) en las que se requiere la presencia de varias referencias en el mismo plano de trabajo sin tener que multiplicar las estaciones robotizadas.
Características principales#
Característica |
Descripción |
|---|---|
Aplicación |
Ideal para aplicaciones de clasificación con varios tipos de piezas |
Flexibilidad |
Alimentación de piezas mixtas sobre la misma superficie |
Ciclo operativo#
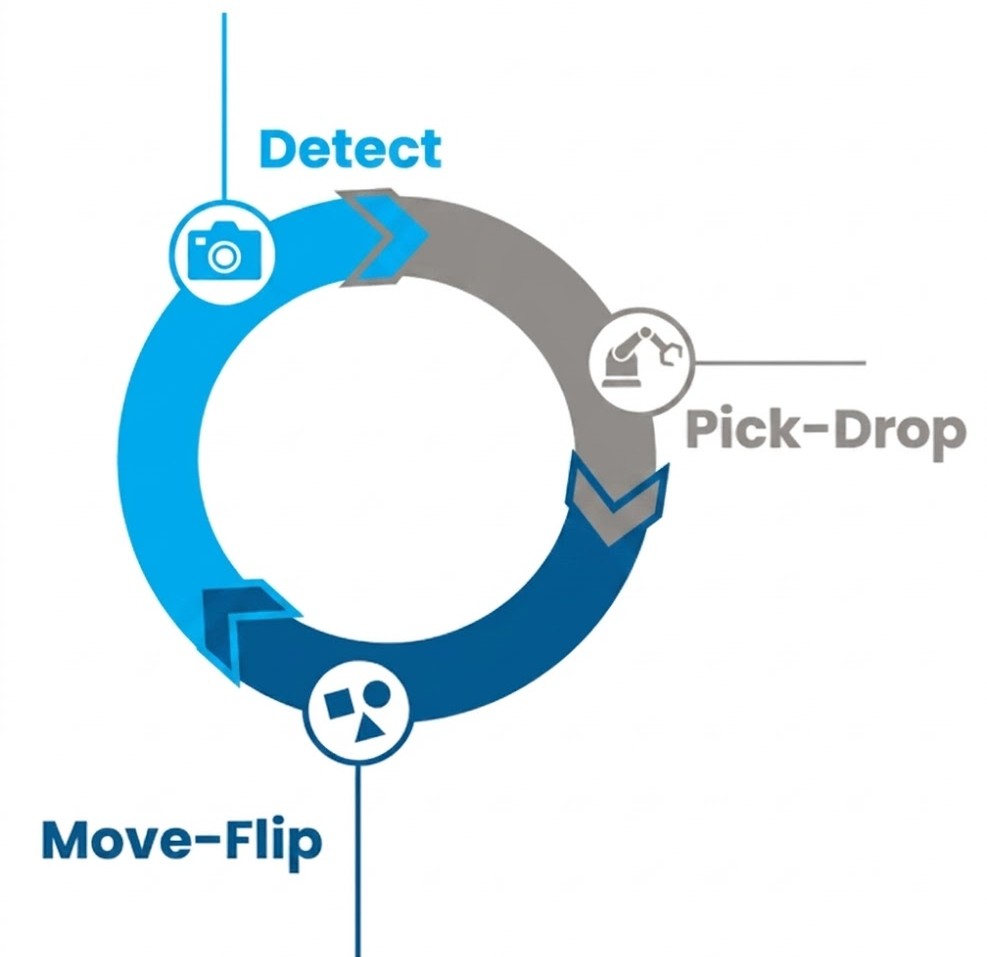
El ciclo del MIX Mode está simplificado respecto al modo estándar, con solo tres etapas que se repiten en secuencia:
Fase |
Descripción |
|---|---|
Detect |
La cámara captura la imagen de la superficie común, identificando la posición y la orientación de todas las piezas presentes, independientemente de su tipo. |
Move-Flip |
El FlexiBowl® gira y las piezas que no están correctamente orientadas se voltean o se reposicionan. |
Pick-Drop |
El robot toma la pieza correcta según la lógica de clasificación y la deposita en la posición de destino. |
Ventajas#
Máxima flexibilidad: varios componentes pueden alimentarse juntos sobre la misma superficie, y la lógica de clasificación decide qué pieza recoger, sin detener la producción.
Costes reducidos: una sola estación robotizada gestiona varios tipos de piezas, sin multiplicar FlexiBowl®, robots y sistemas de visión, y sin hardware adicional respecto a una configuración estándar.
Menor huella de espacio: menos estaciones significan menos espacio ocupado, menos materiales empleados y un menor consumo energético global de la instalación.
Note
El modo Mix está disponible para los FlexiBowl® 500, 650 y 800.
Notas operativas#
Tip
El modo Mix no requiere hardware adicional respecto a una configuración estándar. Basta con configurar el software de visión para el reconocimiento de varias referencias y establecer la lógica de clasificación en el programa del robot.
Note
Para la colocación óptima del FlexiBowl® y del robot, consulte el capítulo Layout Best Practice.