

Layout Best Practice#
El área de trabajo del FlexiBowl® está dividida virtualmente en cuatro sectores, cada uno dedicado a una fase del ciclo: liberación de los componentes desde el Bulk Feeder, separación mediante flip, toma por parte del robot y recirculación de los componentes no tomados. Una buena disposición respeta esta secuencia en el sentido de rotación del FlexiBowl® y reduce al mínimo los recorridos de pick and place.
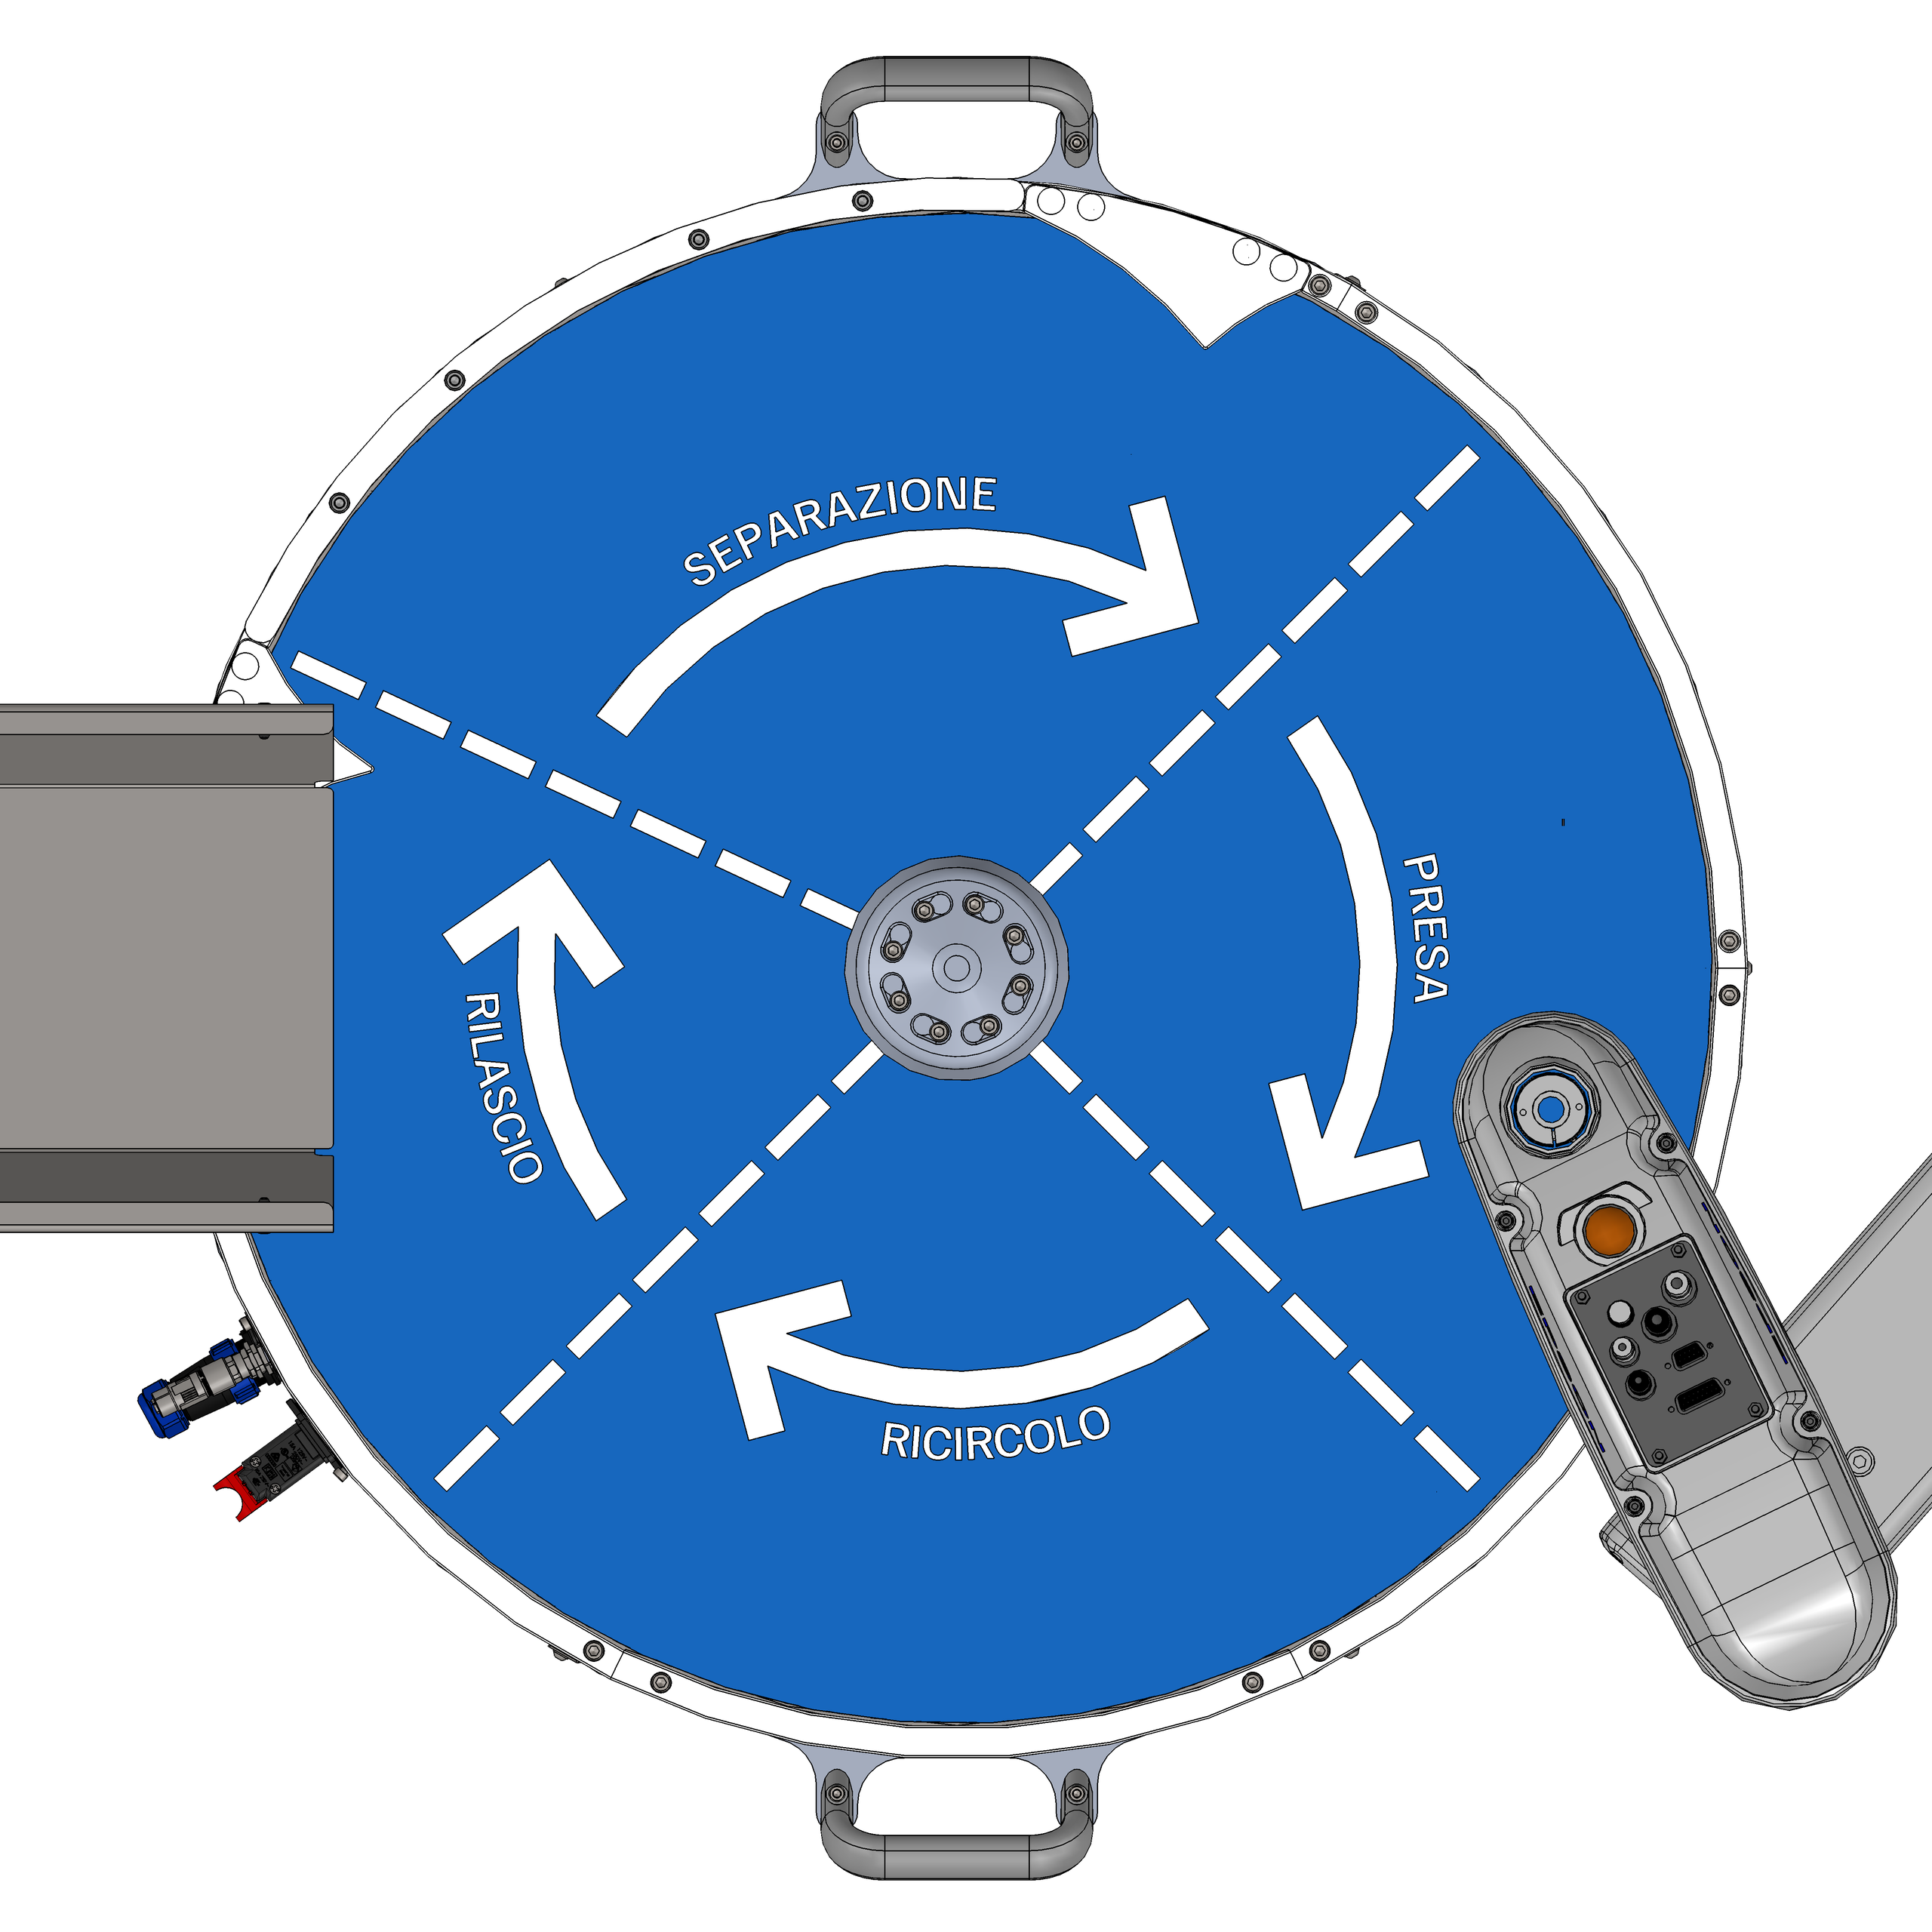
Sectores de trabajo del FlexiBowl®: liberación, separación, toma y recirculación.#
Directrices para el posicionamiento del robot#
Tip
La mejor forma de colocar el robot respecto al FlexiBowl® es la que minimiza los recorridos de pick and place.
Traditional Feeding#
En el Traditional Feeding el área de toma coincide con el área de visión. Por lo tanto, el área de trabajo del robot debe cubrir por completo el área de visión, de modo que se garantice que el robot pueda alcanzar todos los componentes identificados como tomables.
Circular Tracking#
En el Circular Tracking el FlexiBowl® gira de forma continua: el área de visión se encuentra un sector aguas arriba del área de toma, que por tanto queda desplazada aguas abajo en el sentido de rotación. El área de trabajo del robot debe cubrir el sector de toma situado aguas abajo del área de visión.
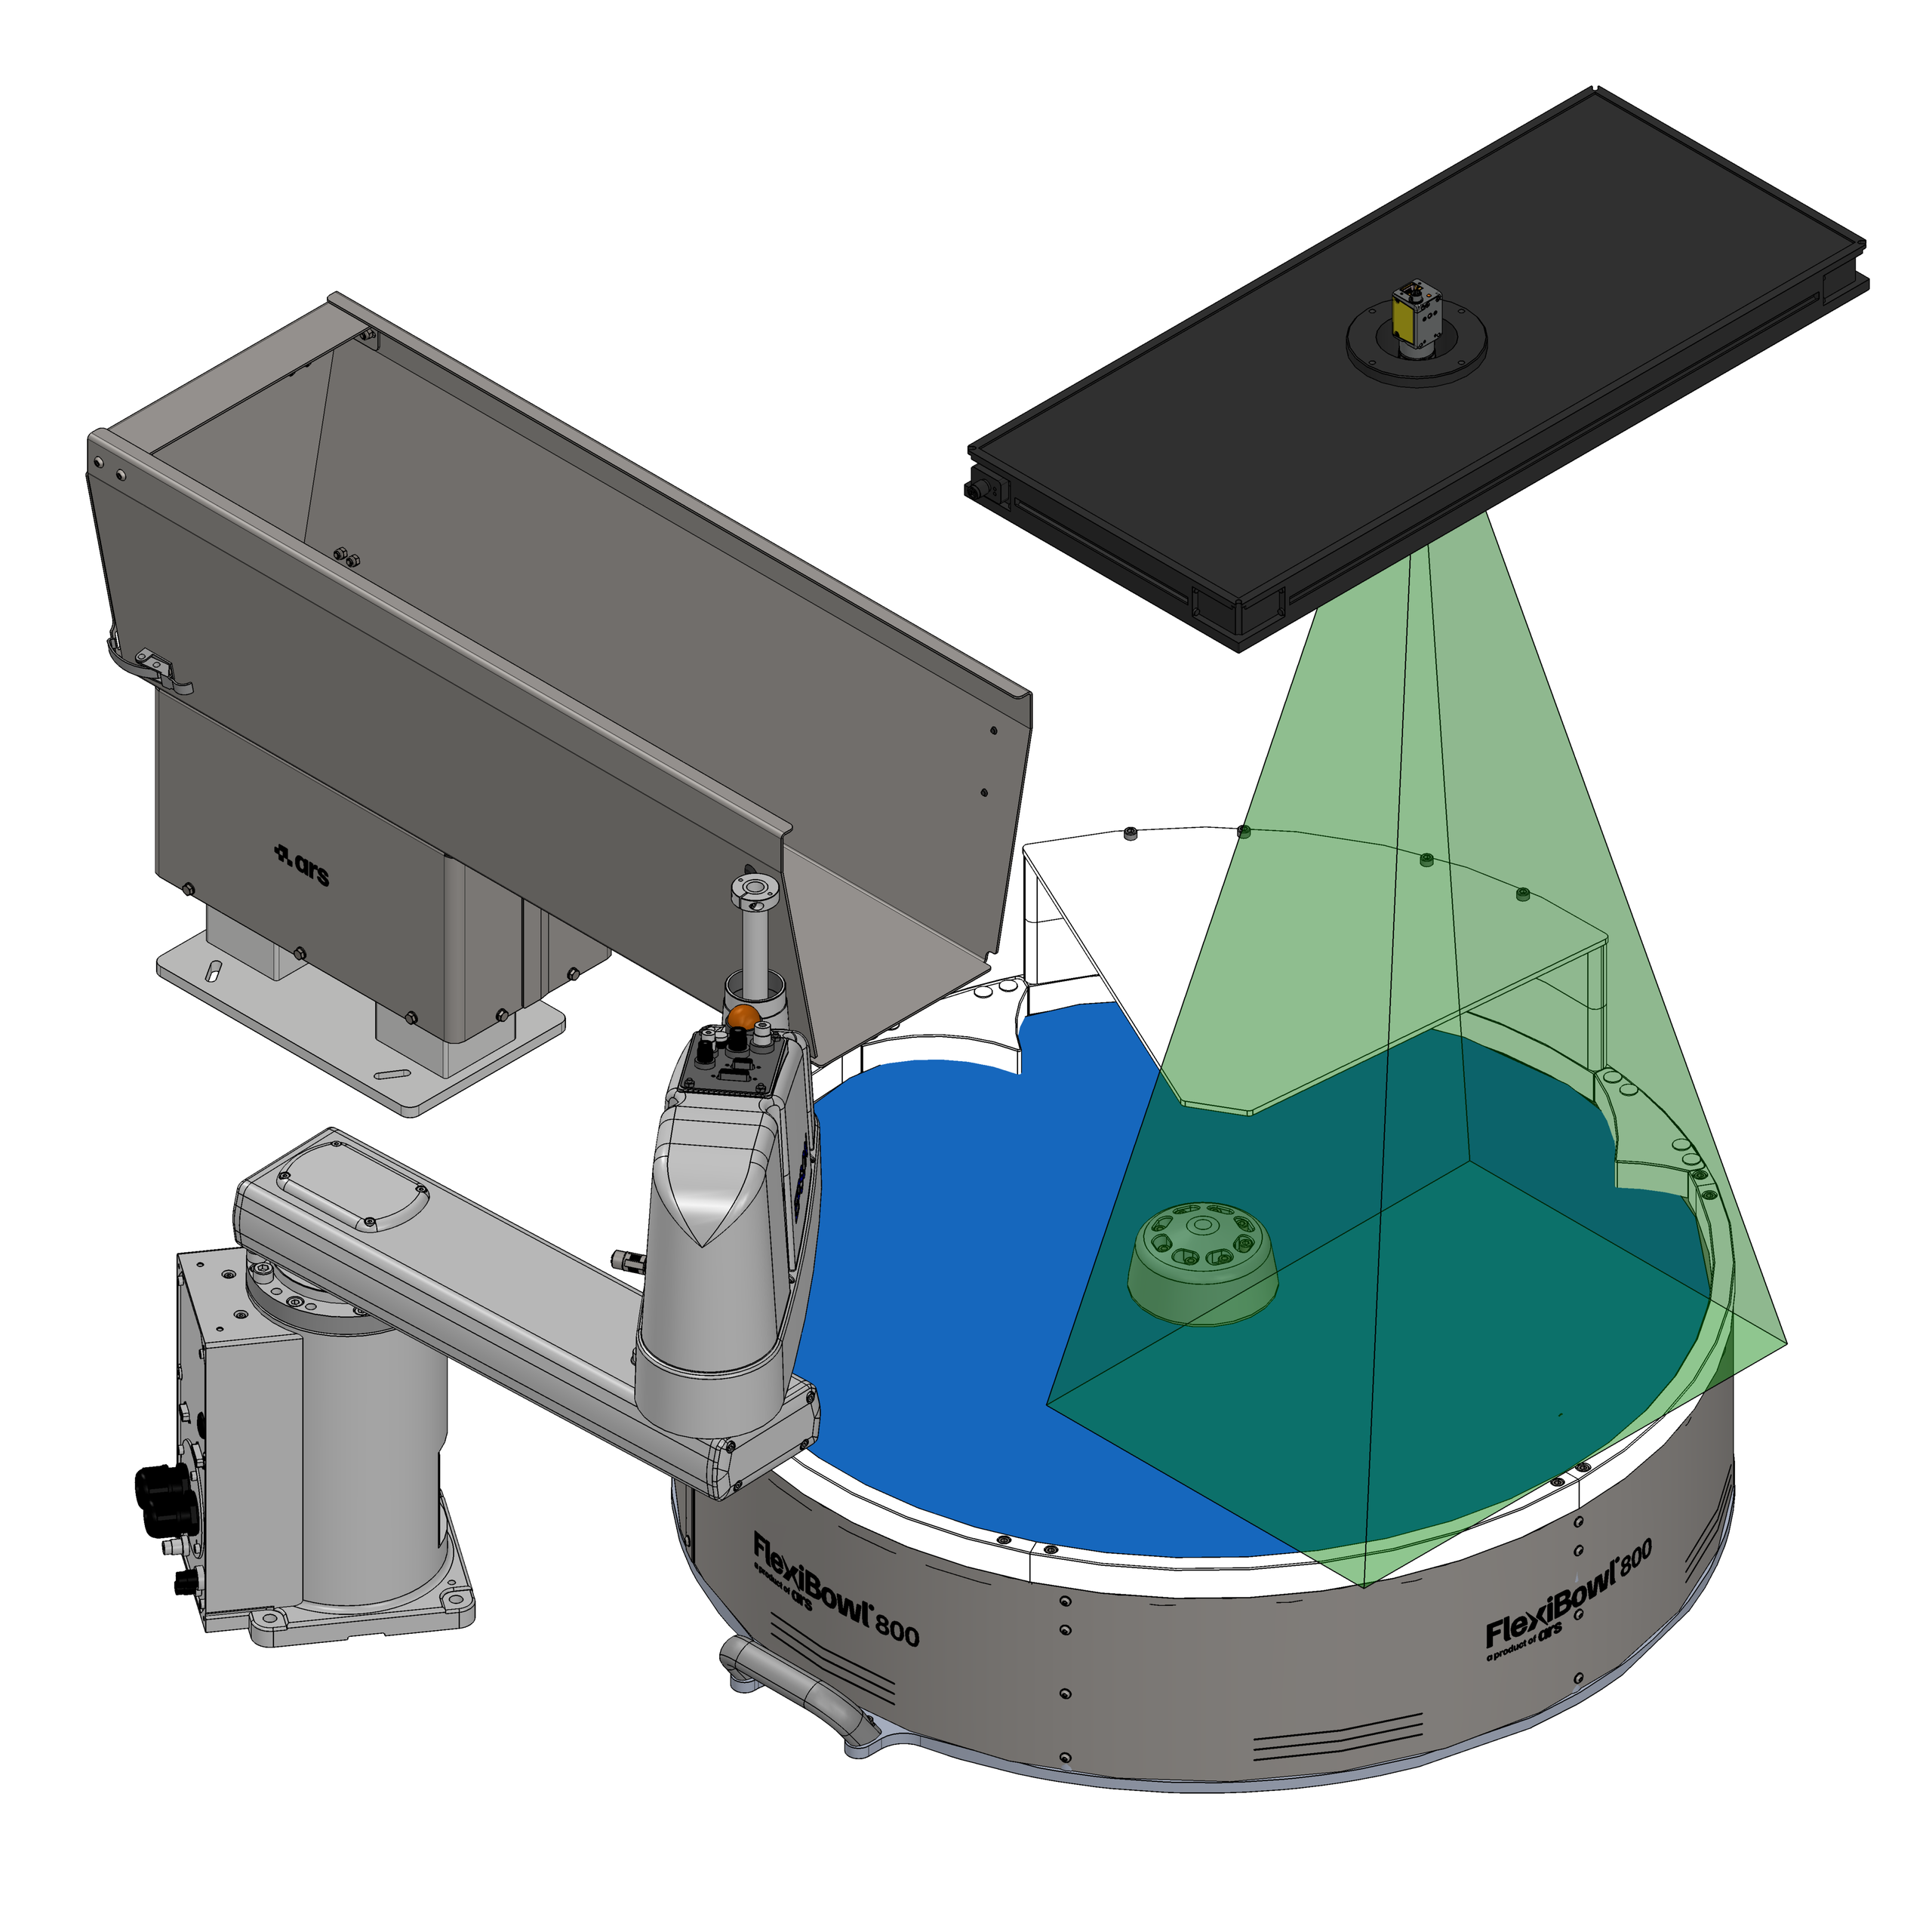
Directrices para el posicionamiento de los Bulk Feeders#
Precauciones generales#
Coloque el Bulk Feeder sobre una superficie estable y horizontal, cerca del FlexiBowl®.
Si el Bulk Feeder se instala sobre la mesa de una máquina sensible a las vibraciones, coloque material aislante y antivibratorio entre las superficies para evitar que las vibraciones se transmitan al FlexiBowl® (véase Antivibración).
Fije el Bulk Feeder al soporte con tornillos M8: 4 orificios para los Bulk Feeders estándar, 2 orificios para el Bulk Feeder de 1,5 l.
Un único FlexiBowl® gestiona hasta 4 Bulk Feeders: en el Multiple Parts Feeding es posible dedicar un Bulk Feeder a cada referencia.
Posición recomendada#
La rampa del Bulk Feeder debe descargar los componentes directamente en el sector de liberación, aguas arriba del flip, con una inclinación que siga el perfil del FlexiBowl®.
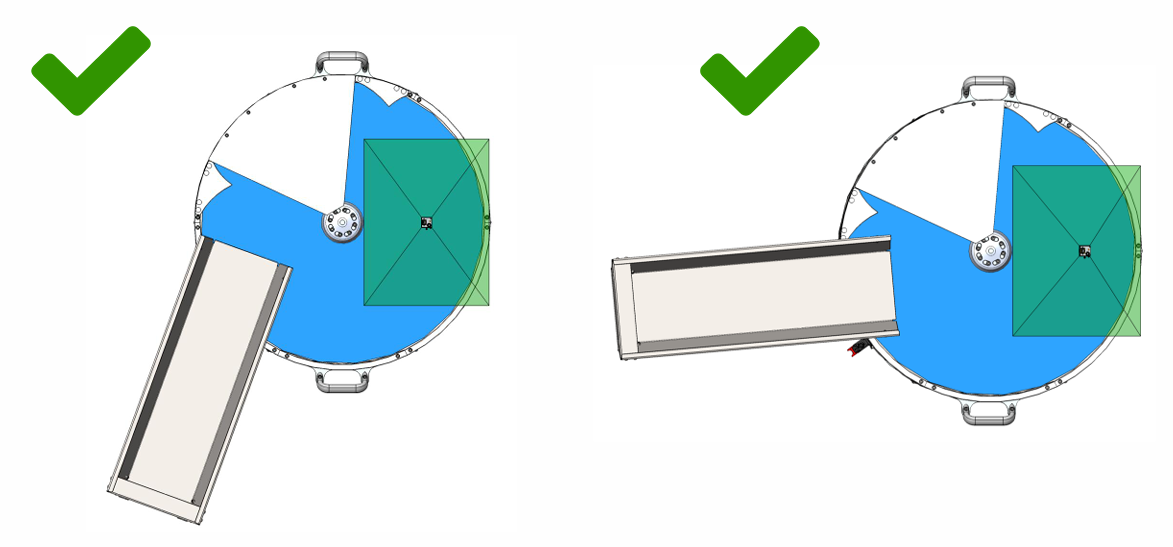
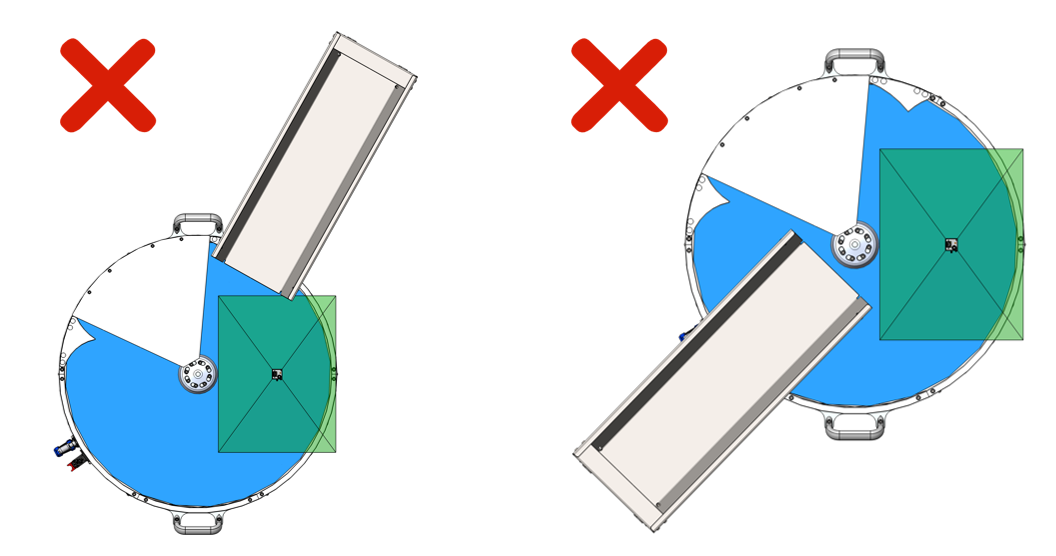
Una rampa demasiado alejada del área de trabajo genera una alimentación irregular y penaliza el rendimiento de la aplicación.
Directrices para el posicionamiento de los puntos de depósito#
Indicaciones generales#
Coloque los puntos de depósito (bandejas, cintas, estaciones de montaje) lo más cerca posible del área de toma, para reducir el recorrido del robot en cada ciclo.
Posición recomendada#
Directrices para la configuración óptima del movimiento#
Directrices para la elección de la herramienta de agarre#
Directrices para el posicionamiento del Toplight#
El Toplight debe estar centrado sobre el área de visión, con la superficie emisora paralela al plano del FlexiBowl® y la cámara montada en el orificio central. La distancia a la superficie debe ser similar a la de la cámara, para reducir las sombras y los reflejos directos. Para los métodos de fijación, véase Fijación lateral con soportes.
Directrices para el posicionamiento de la cámara#
La cámara debe estar centrada sobre el área de visión, con el eje óptico perpendicular a la superficie del FlexiBowl® y, si existe, concéntrica con el Toplight. La calibración con la rejilla ARS debe realizarse con el Backlight encendido y el Toplight apagado.