

Modo Circular Tracking#
Funcionamiento en Tracking#
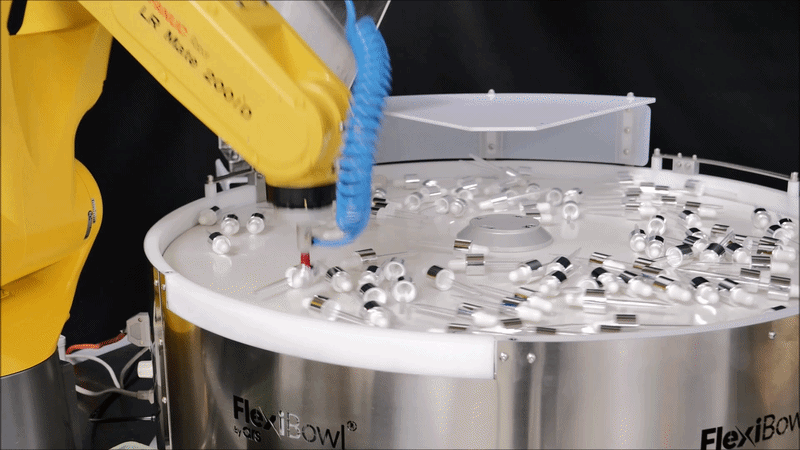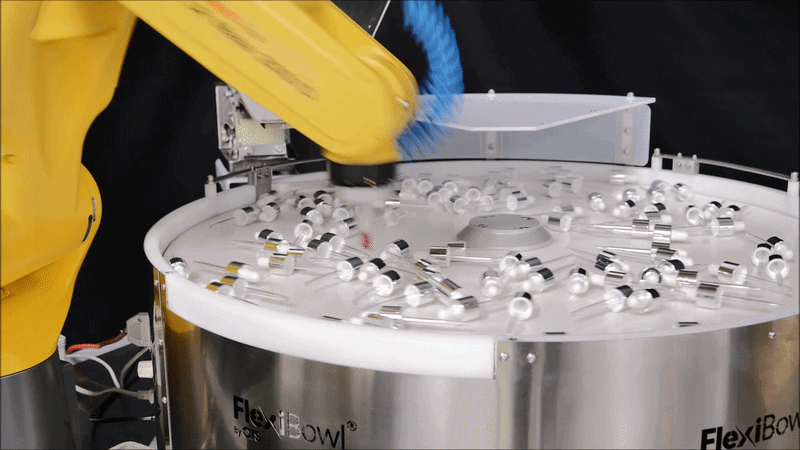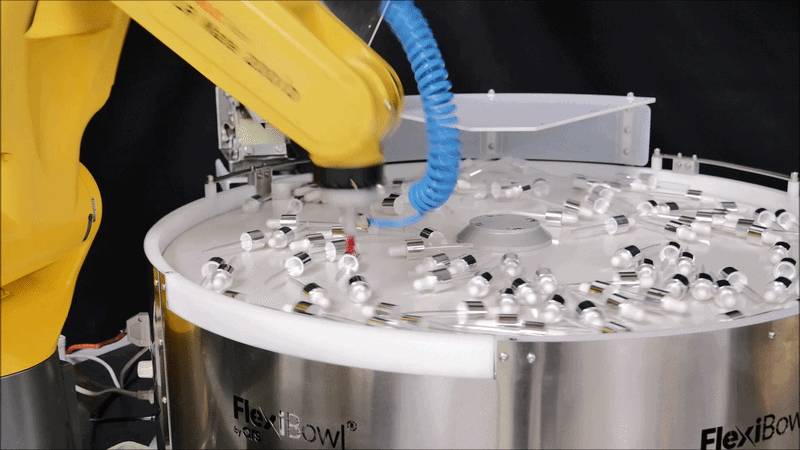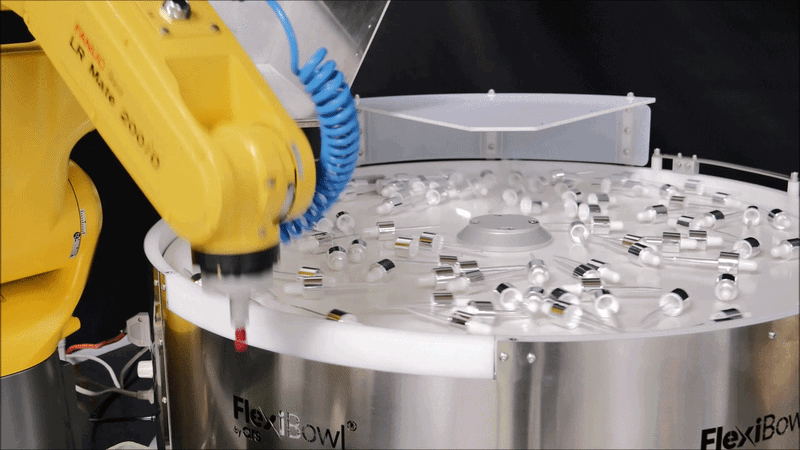
La opción Circular Tracking permite maximizar la productividad del FlexiBowl® haciéndolo girar de forma continua y sin interrupciones. En lugar de detenerse en cada ciclo para tomar la foto y dar al robot tiempo para recoger las piezas presentes en el área de visión, un encoder realiza el seguimiento del ángulo de rotación recorrido por la superficie del disco rígido desde el momento de la captura de la foto hasta el momento en que el robot toma la pieza.
Tip
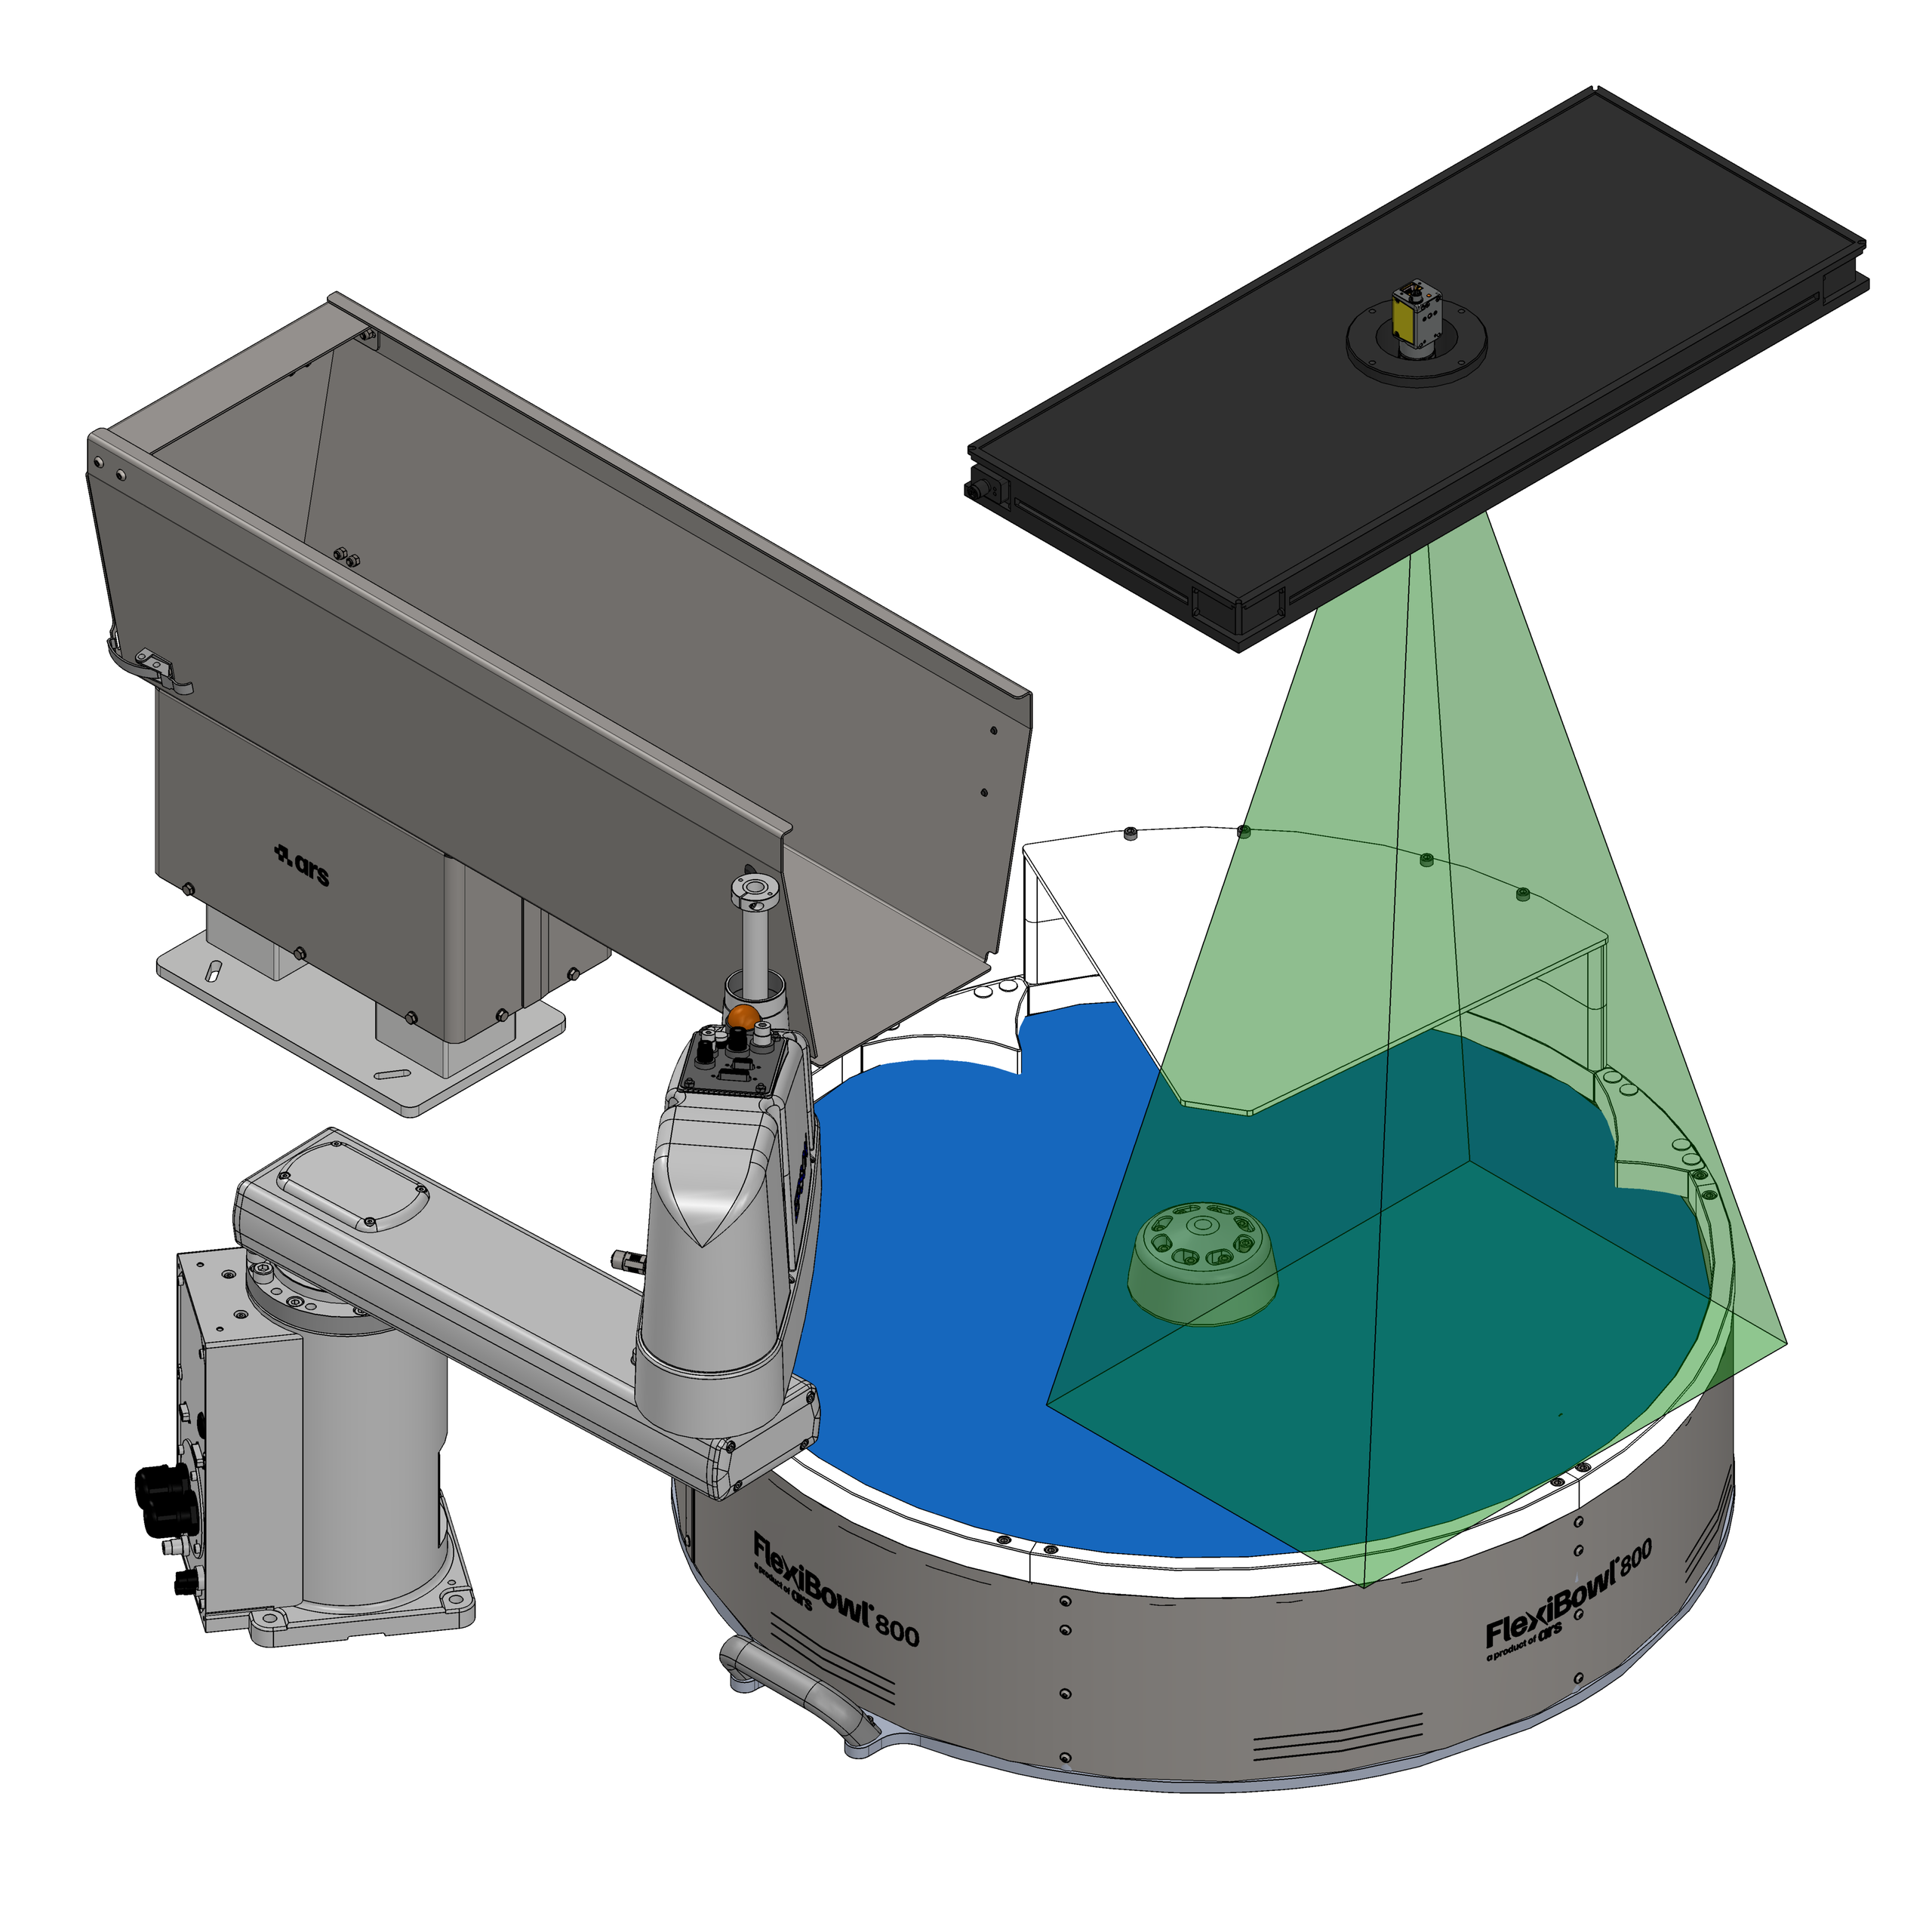
El funcionamiento en circular tracking desplaza el área de toma que, si normalmente coincide con la de visión, en este caso quedará desplazada aguas abajo. Consulte el capítulo Layout Best Practice para más información sobre la colocación recomendada del robot y de los demás accesorios en funcionamiento estándar y Circular Tracking.
Características principales#
Característica |
Descripción |
|---|---|
Rendimiento |
Ideal para maximizar el rendimiento (hasta el 100 %) |
Área de visión |
Un sector por delante del área de toma |
Paralelismo |
Descarga del hopper, movimiento/impulso del FlexiBowl®, visión y recogida ejecutándose simultáneamente |
Estabilidad |
Mayor estabilidad del tiempo de ciclo instantáneo |
Precisión |
Menor precisión que en el modo estándar |
Ciclo operativo#
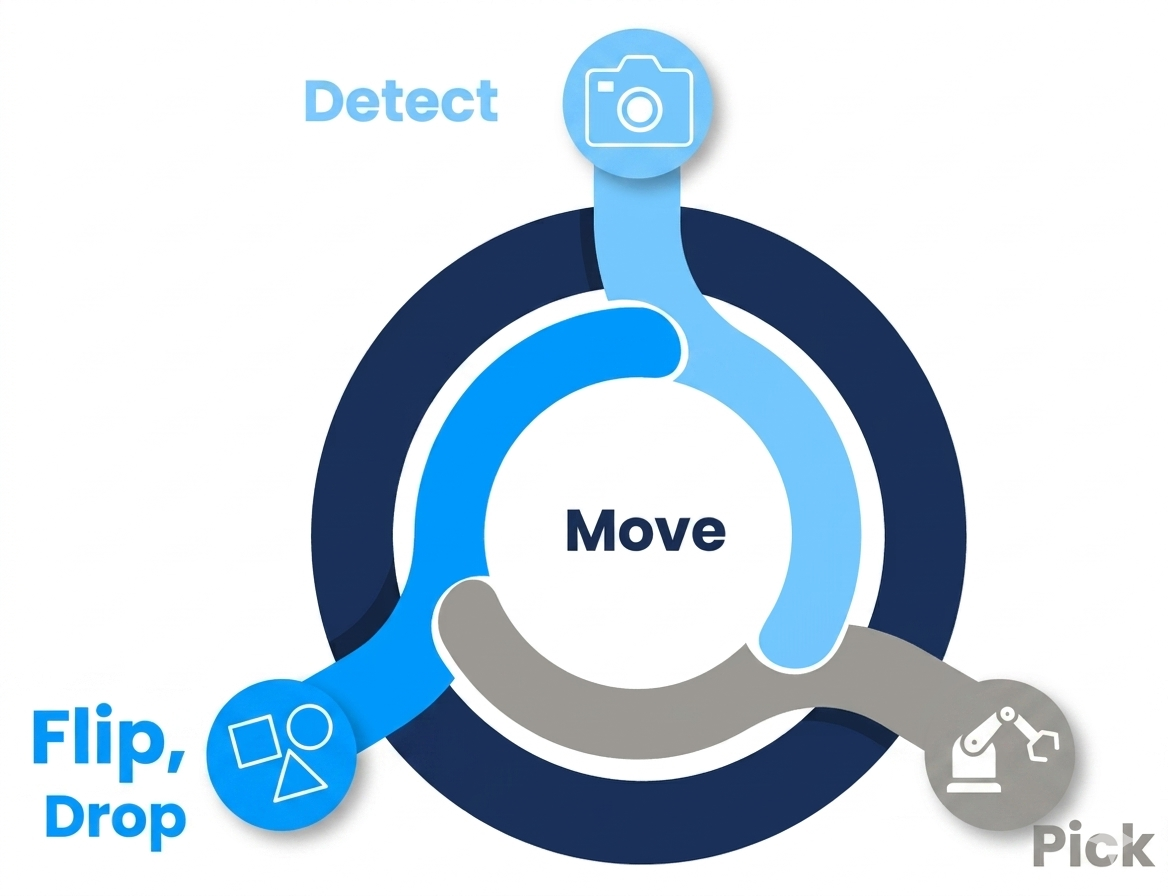
El funcionamiento en circular tracking se basa en un ciclo continuo dividido en cuatro fases que se desarrollan en paralelo:
Fase |
Descripción |
|---|---|
Detect |
La cámara captura la imagen de un sector del FlexiBowl®, anticipándose al área de toma. |
Move |
El bowl gira de forma continua, sin detenerse; el encoder registra el desplazamiento angular en tiempo real. |
Flip / Drop |
Las piezas que no están correctamente orientadas se voltean o se descargan en la posición correcta. |
Pick |
El robot toma las piezas compensando el movimiento del FlexiBowl® gracias a los datos del encoder. |
Hardware y software necesarios#
Para habilitar el Circular Tracking se necesitan los siguientes componentes:
Opción Circular Tracking en el FlexiBowl®, disponible en la lista de precios para:
Tamaño
Código de la lista de precios
FlexiBowl® 500
Circular Tracking 500C · Circular Tracking 500CC
FlexiBowl® 650
Circular Tracking 650C · Circular Tracking 650CC
FlexiBowl® 800
Circular Tracking 800C · Circular Tracking 800CC
FlexiBowl® 1200
Circular Tracking 1200C · Circular Tracking 1200CC
Opción conveyor tracking en el controlador del robot
Datos técnicos del encoder#
La opción Circular Tracking incluye un encoder conectado a la rotación del disco. La señal del encoder se divide dentro del FlexiBowl® y se envía tanto al driver del motor como al controlador del robot.
Número máx. de impulsos |
65536 impulsos/vuelta, según la velocidad del FlexiBowl® |
|---|---|
Interfaz de comunicación |
Incremental, TTL |
Certificaciones |
Declaración de conformidad UE · Declaración de conformidad UK · Declaración de conformidad ACMA · Declaración de conformidad Marruecos · China RoHS · cULus |
Conexión en el FlexiBowl® |
Página JOG#
La página Jog Motor permite accionar el FlexiBowl® en modo circular tracking, sin utilizar secuencias programadas. Se utiliza principalmente durante las fases de configuración, puesta en servicio y prueba del sistema, permitiendo al operador controlar directamente la rotación del FlexiBowl® y las funciones accesorias.
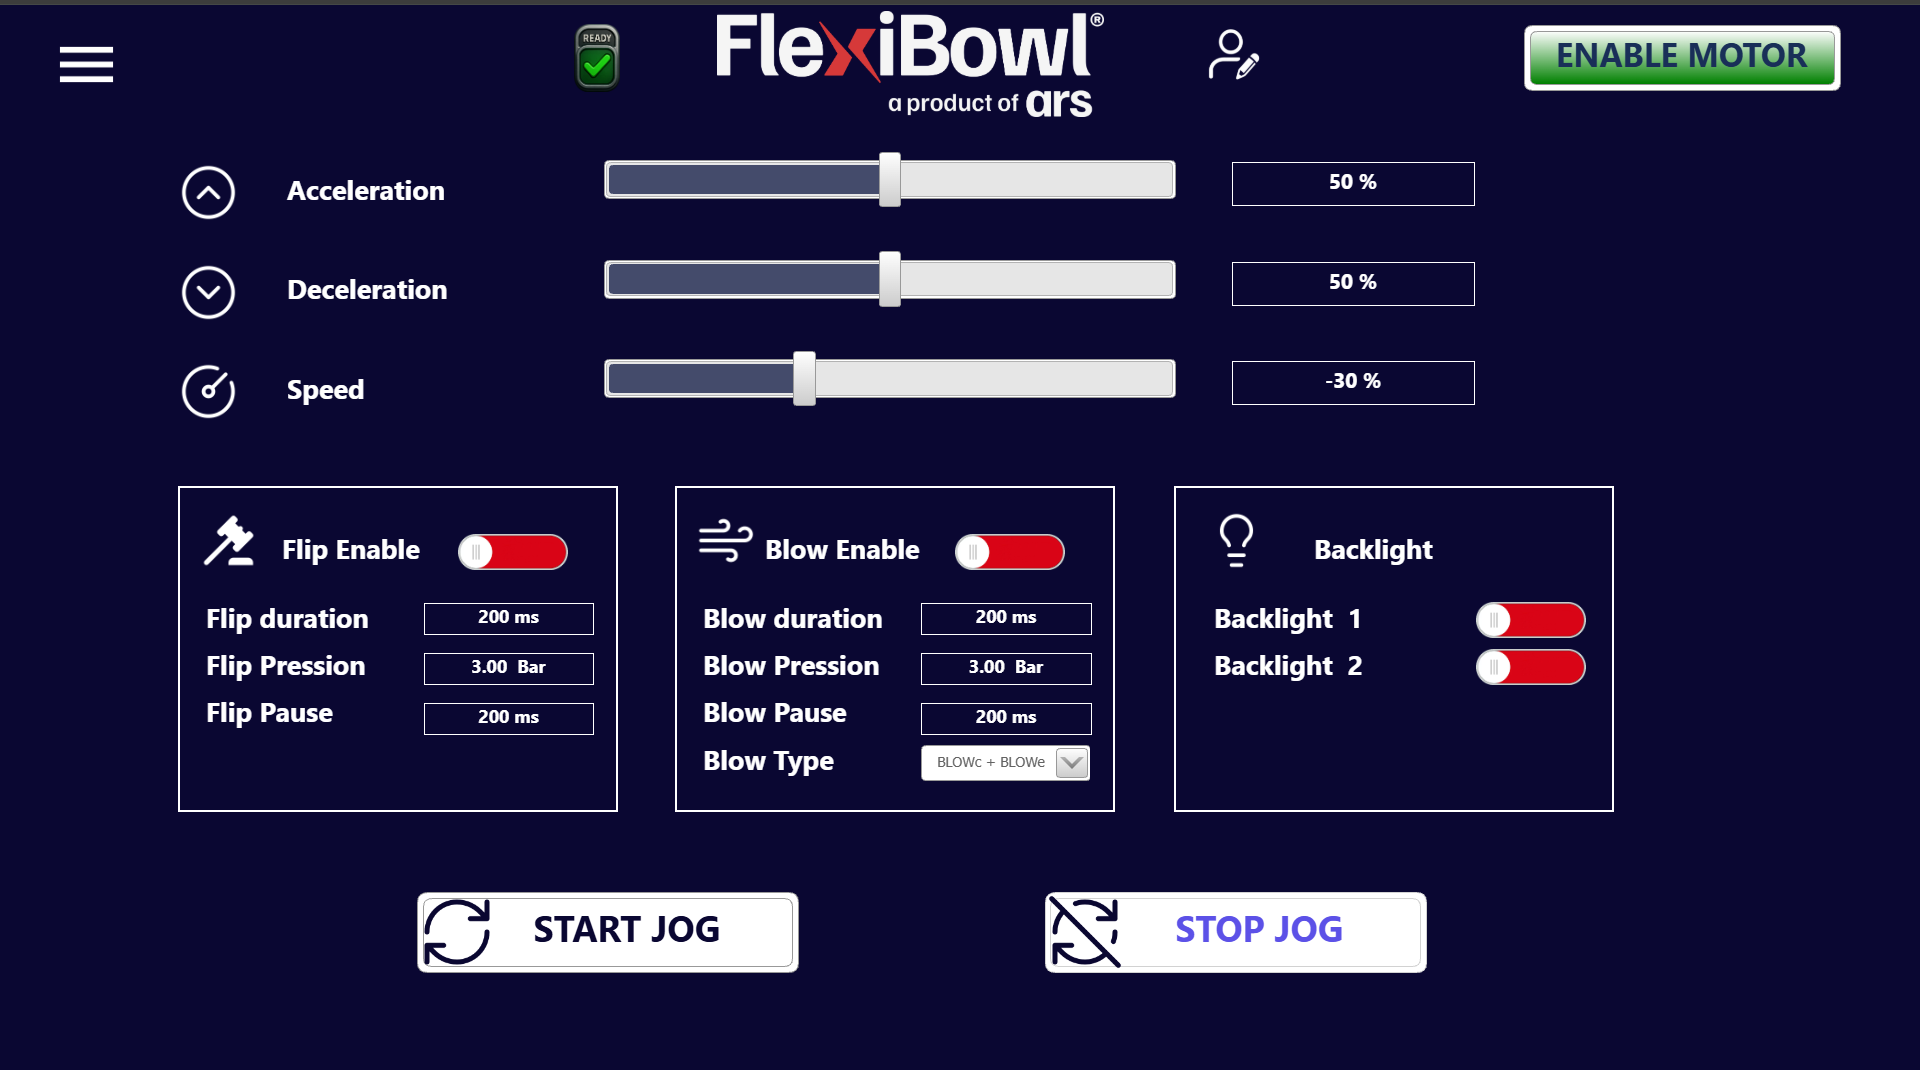
Para más información, consulte la página JOG
Comandi EXE JOG#
Comando |
ControlWord |
Busy durante la ejecución |
ReturnData_1 |
Explicación |
|---|---|---|---|---|
Start Jog Seq |
40 |
SÍ |
40 |
Iniciar Jog |
Stop Jog Seq |
41 |
SÍ |
41 |
Detener Jog |
Comandi WRITE JOG#
Los comandos de Jog (funcionamiento manual continuo) se pueden configurar por separado mediante ControlWord en el bloque 20000.
Comando |
ControlWord |
Range Data_1 |
Notas |
|---|---|---|---|
AccelerationJog |
20001 |
0–100 |
Rampa de aceleración del jog (%) |
DecelerationJog |
20002 |
0–100 |
Rampa de deceleración del jog (%) |
SpeedJog |
20003 |
0–100 |
Velocidad del jog (%). Valores 1000–1100 = velocidad negativa (rotación inversa) |
FlipJog_Enable |
20004 |
0–1 |
0 = flip deshabilitado, 1 = flip habilitado durante el jog |
FlipJog_Duration |
20005 |
0–1000 |
Duración del impulso de flip (ms) |
FlipJog_Pressure |
20006 |
0–600 |
Presión de flip (/100 = Bar) |
FlipJog_Pause |
20007 |
0–1000 |
Pausa entre flips consecutivos (ms) |
BlowJog_Enable |
20008 |
0–1 |
0 = blow deshabilitado, 1 = blow habilitado durante el jog |
BlowJog_Duration |
20009 |
0–1000 |
Duración del impulso de blow (ms) |
BlowJog_Pressure |
20010 |
0–600 |
Presión de blow (/100 = Bar) |
BlowJog_Pause |
20011 |
0–1000 |
Pausa entre blows consecutivos (ms) |
BlowJog_Type |
20012 |
0–2 |
Tipo de blow: 0 = BLOWc, 1 = BLOWe, 2 = BLOWc+BLOWe |
Backlight_1 |
20013 |
0–1 |
0 = apagado, 1 = encendido |
Backlight_2 |
20014 |
0–1 |
0 = apagado, 1 = encendido |
Comandi READ JOG#
Los mismos comandos JOG escribibles (bloque 20000) se pueden leer en el bloque 20100:
Comando |
ControlWord READ |
Rango ReturnData_2 |
|---|---|---|
AccelerationJog |
20101 |
0–100 |
DecelerationJog |
20102 |
0–100 |
SpeedJog |
20103 |
0–100 (1000–1100 = negativo) |
FlipJog_Enable |
20104 |
0–1 |
FlipJog_Duration |
20105 |
0–1000 |
FlipJog_Pressure |
20106 |
0–600 (/100) |
FlipJog_Pause |
20107 |
0–1000 |
BlowJog_Enable |
20108 |
0–1 |
BlowJog_Duration |
20109 |
0–1000 |
BlowJog_Pressure |
20110 |
0–600 (/100) |
BlowJog_Pause |
20111 |
0–1000 |
BlowJog_Type |
20112 |
0–2 |
Backlight_1 |
20113 |
0–1 |
Backlight_2 |
20114 |
0–1 |
Tip
Para los Códigos de error, consulte la página específica.
Ventajas#
Velocidad: el FlexiBowl® gira de forma continua, sin detenerse en cada ciclo. Así, la descarga de la tolva, el movimiento, la visión y la recogida se realizan en paralelo, lo que permite aprovechar al máximo el rendimiento.
Estabilidad del tiempo de ciclo: la ejecución simultánea de las fases, con el encoder siguiendo la rotación del disco entre la captura de imagen y la toma, hace que el tiempo de ciclo instantáneo sea más constante y predecible.
Menor huella de espacio: a igual producción bastan menos estaciones robotizadas, con menor espacio ocupado, menos materiales empleados y un menor consumo energético global de la instalación.
Notas operativas#
Warning
El modo Circular Tracking ofrece el máximo rendimiento pero con una precisión ligeramente inferior a la del modo estándar. Evalúe su idoneidad en función de los requisitos de tolerancia del componente que se va a manipular.
Note
Para la configuración del parámetro de desfase entre el área de visión y el área de toma, consulte la sección de configuración de software del sistema.