

Layout Best Practice#
Der Arbeitsbereich des FlexiBowl® ist virtuell in vier Sektoren unterteilt, die jeweils einer Phase des Zyklus gewidmet sind: Abgabe der Bauteile aus dem Bulk Feeder, Vereinzelung durch Flip, Entnahme durch den Roboter und Rückführung der nicht entnommenen Bauteile. Ein gutes Layout berücksichtigt diese Reihenfolge in Drehrichtung des FlexiBowl® und minimiert die Pick-and-Place-Wege.
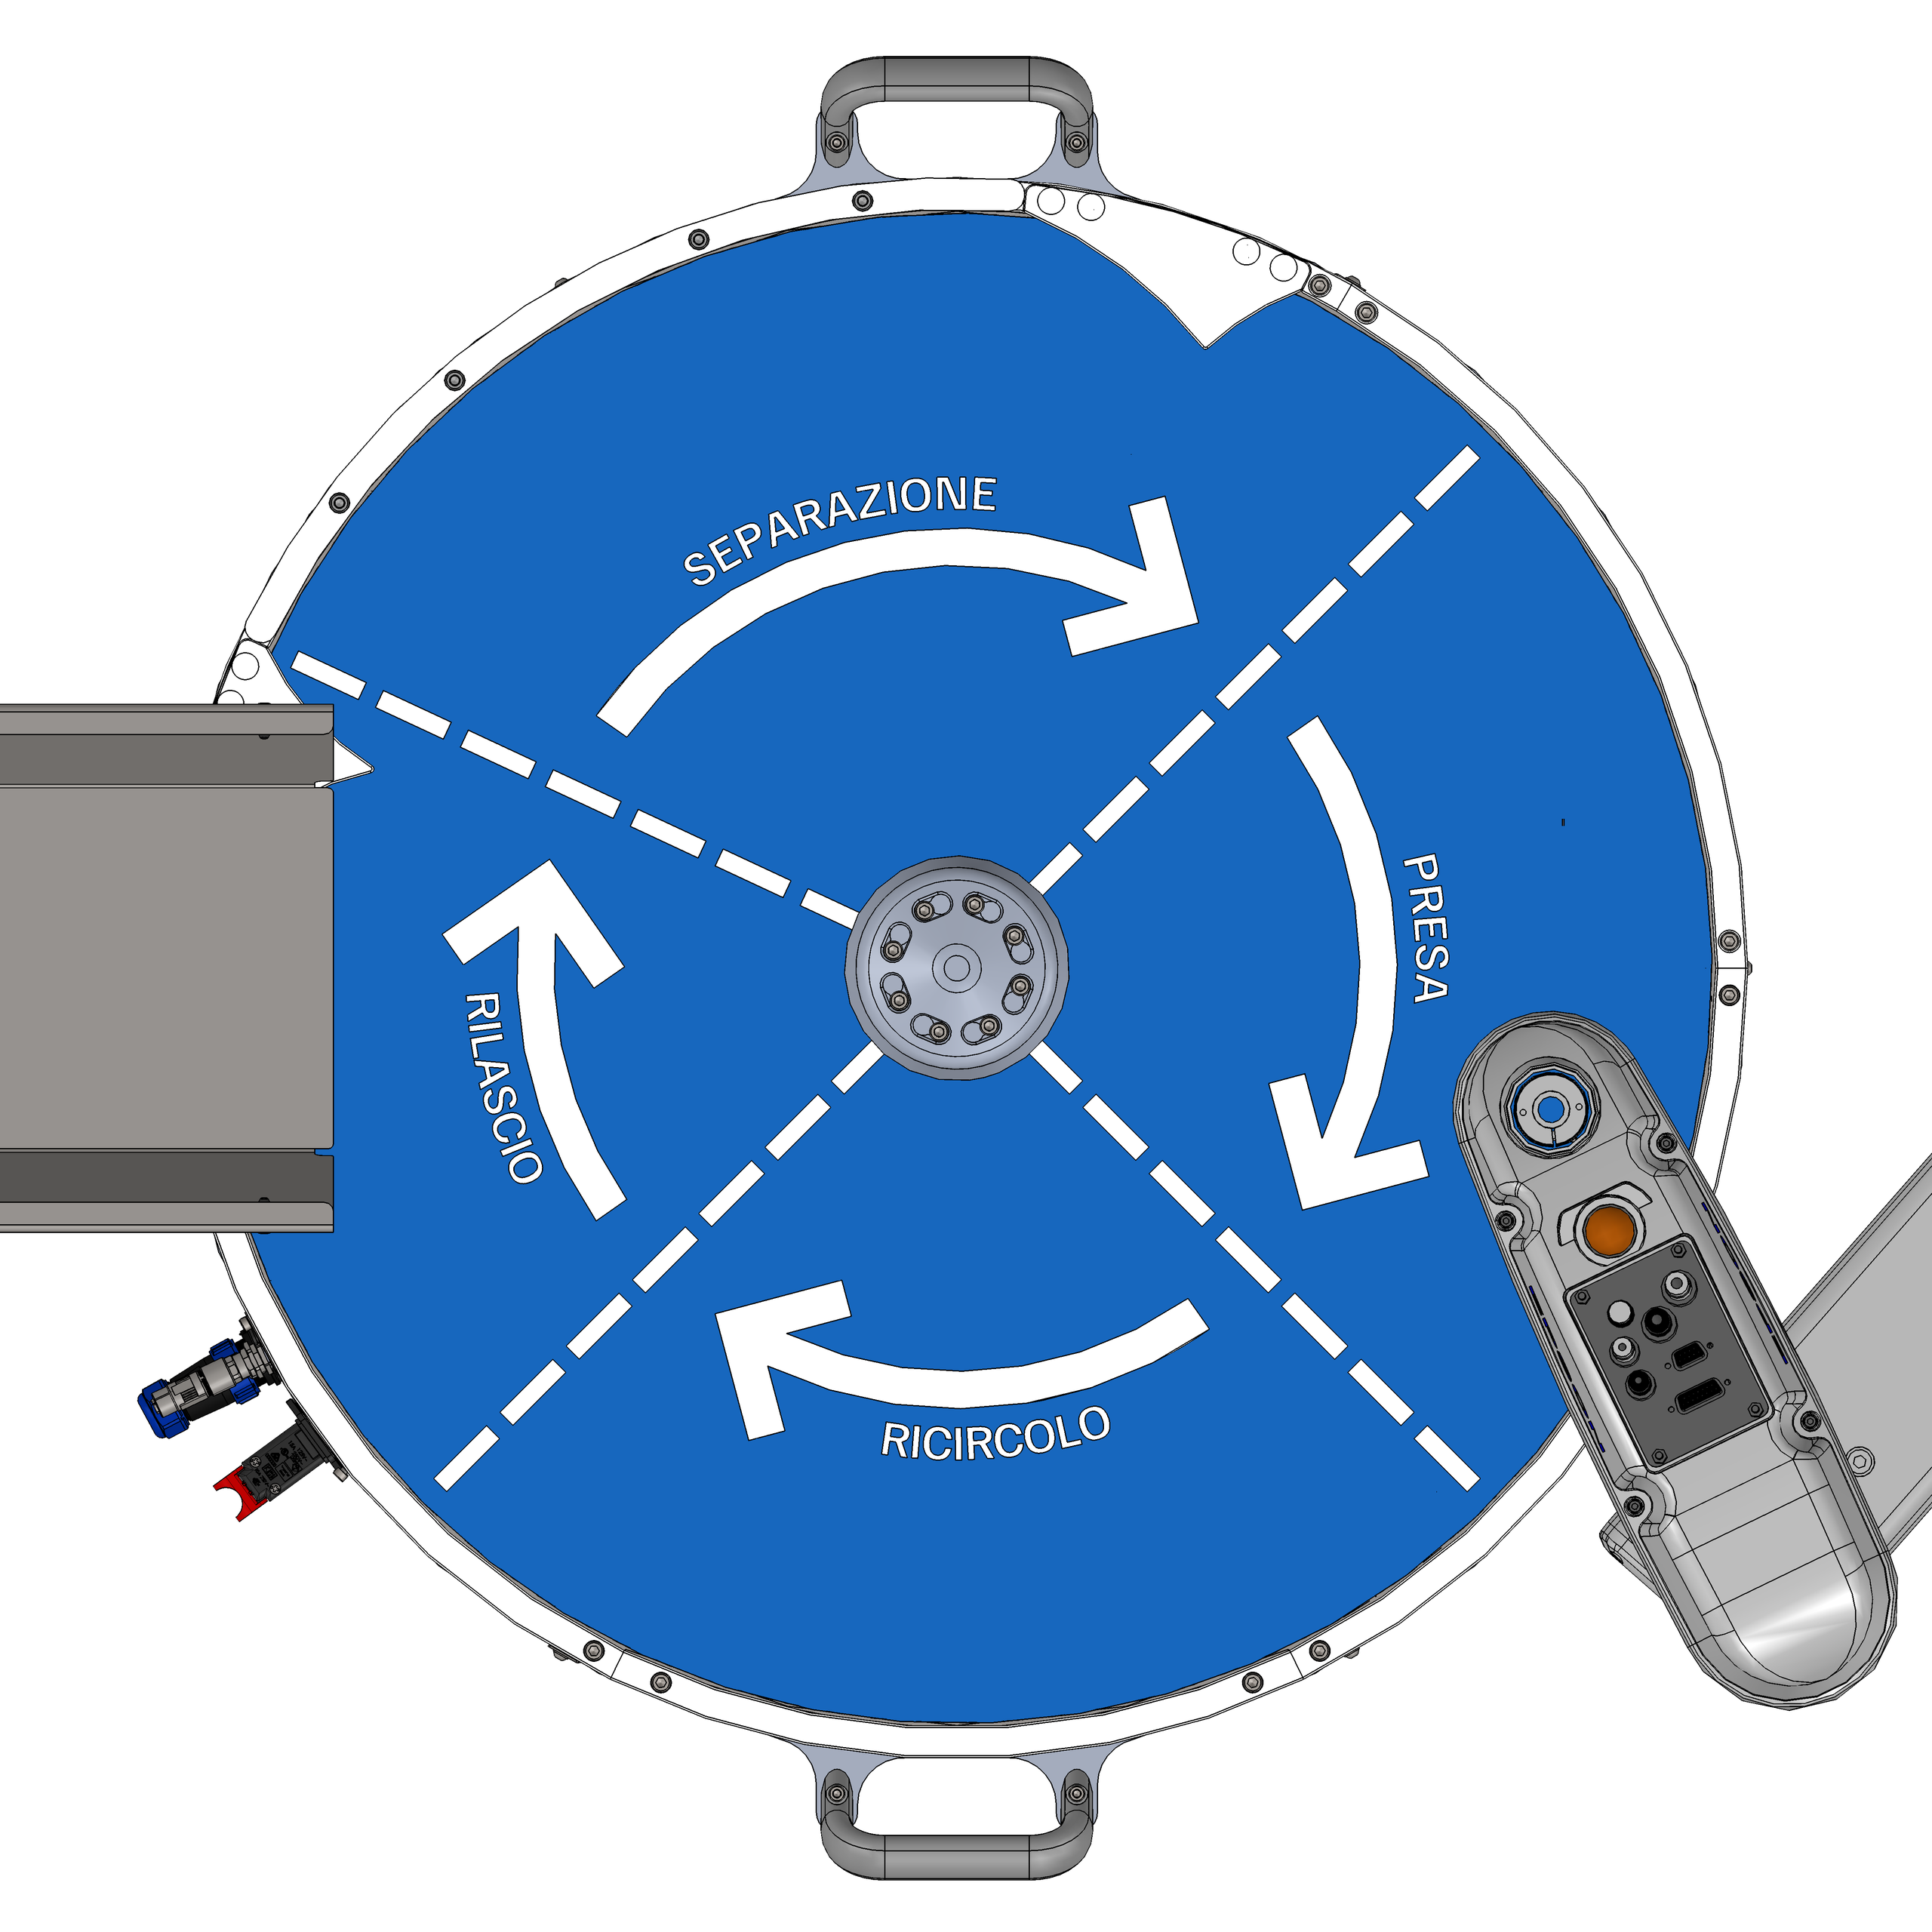
Arbeitssektoren des FlexiBowl®: Abgabe, Vereinzelung, Entnahme und Rückführung.#
Richtlinien für die Positionierung des Roboters#
Tip
Die beste Art, den Roboter relativ zum FlexiBowl® zu platzieren, ist diejenige, die die Pick-and-Place-Wege minimiert.
Traditional Feeding#
Beim Traditional Feeding fällt der Entnahmebereich mit dem Sichtbereich zusammen. Der Arbeitsbereich des Roboters muss daher den Sichtbereich vollständig abdecken, damit der Roboter alle als greifbar erkannten Bauteile erreichen kann.
Circular Tracking#
Beim Circular Tracking dreht sich der FlexiBowl® kontinuierlich: Der Sichtbereich liegt einen Sektor vor dem Entnahmebereich, der somit in Drehrichtung nachgelagert verschoben ist. Der Arbeitsbereich des Roboters muss den Entnahmesektor nach dem Sichtbereich abdecken.
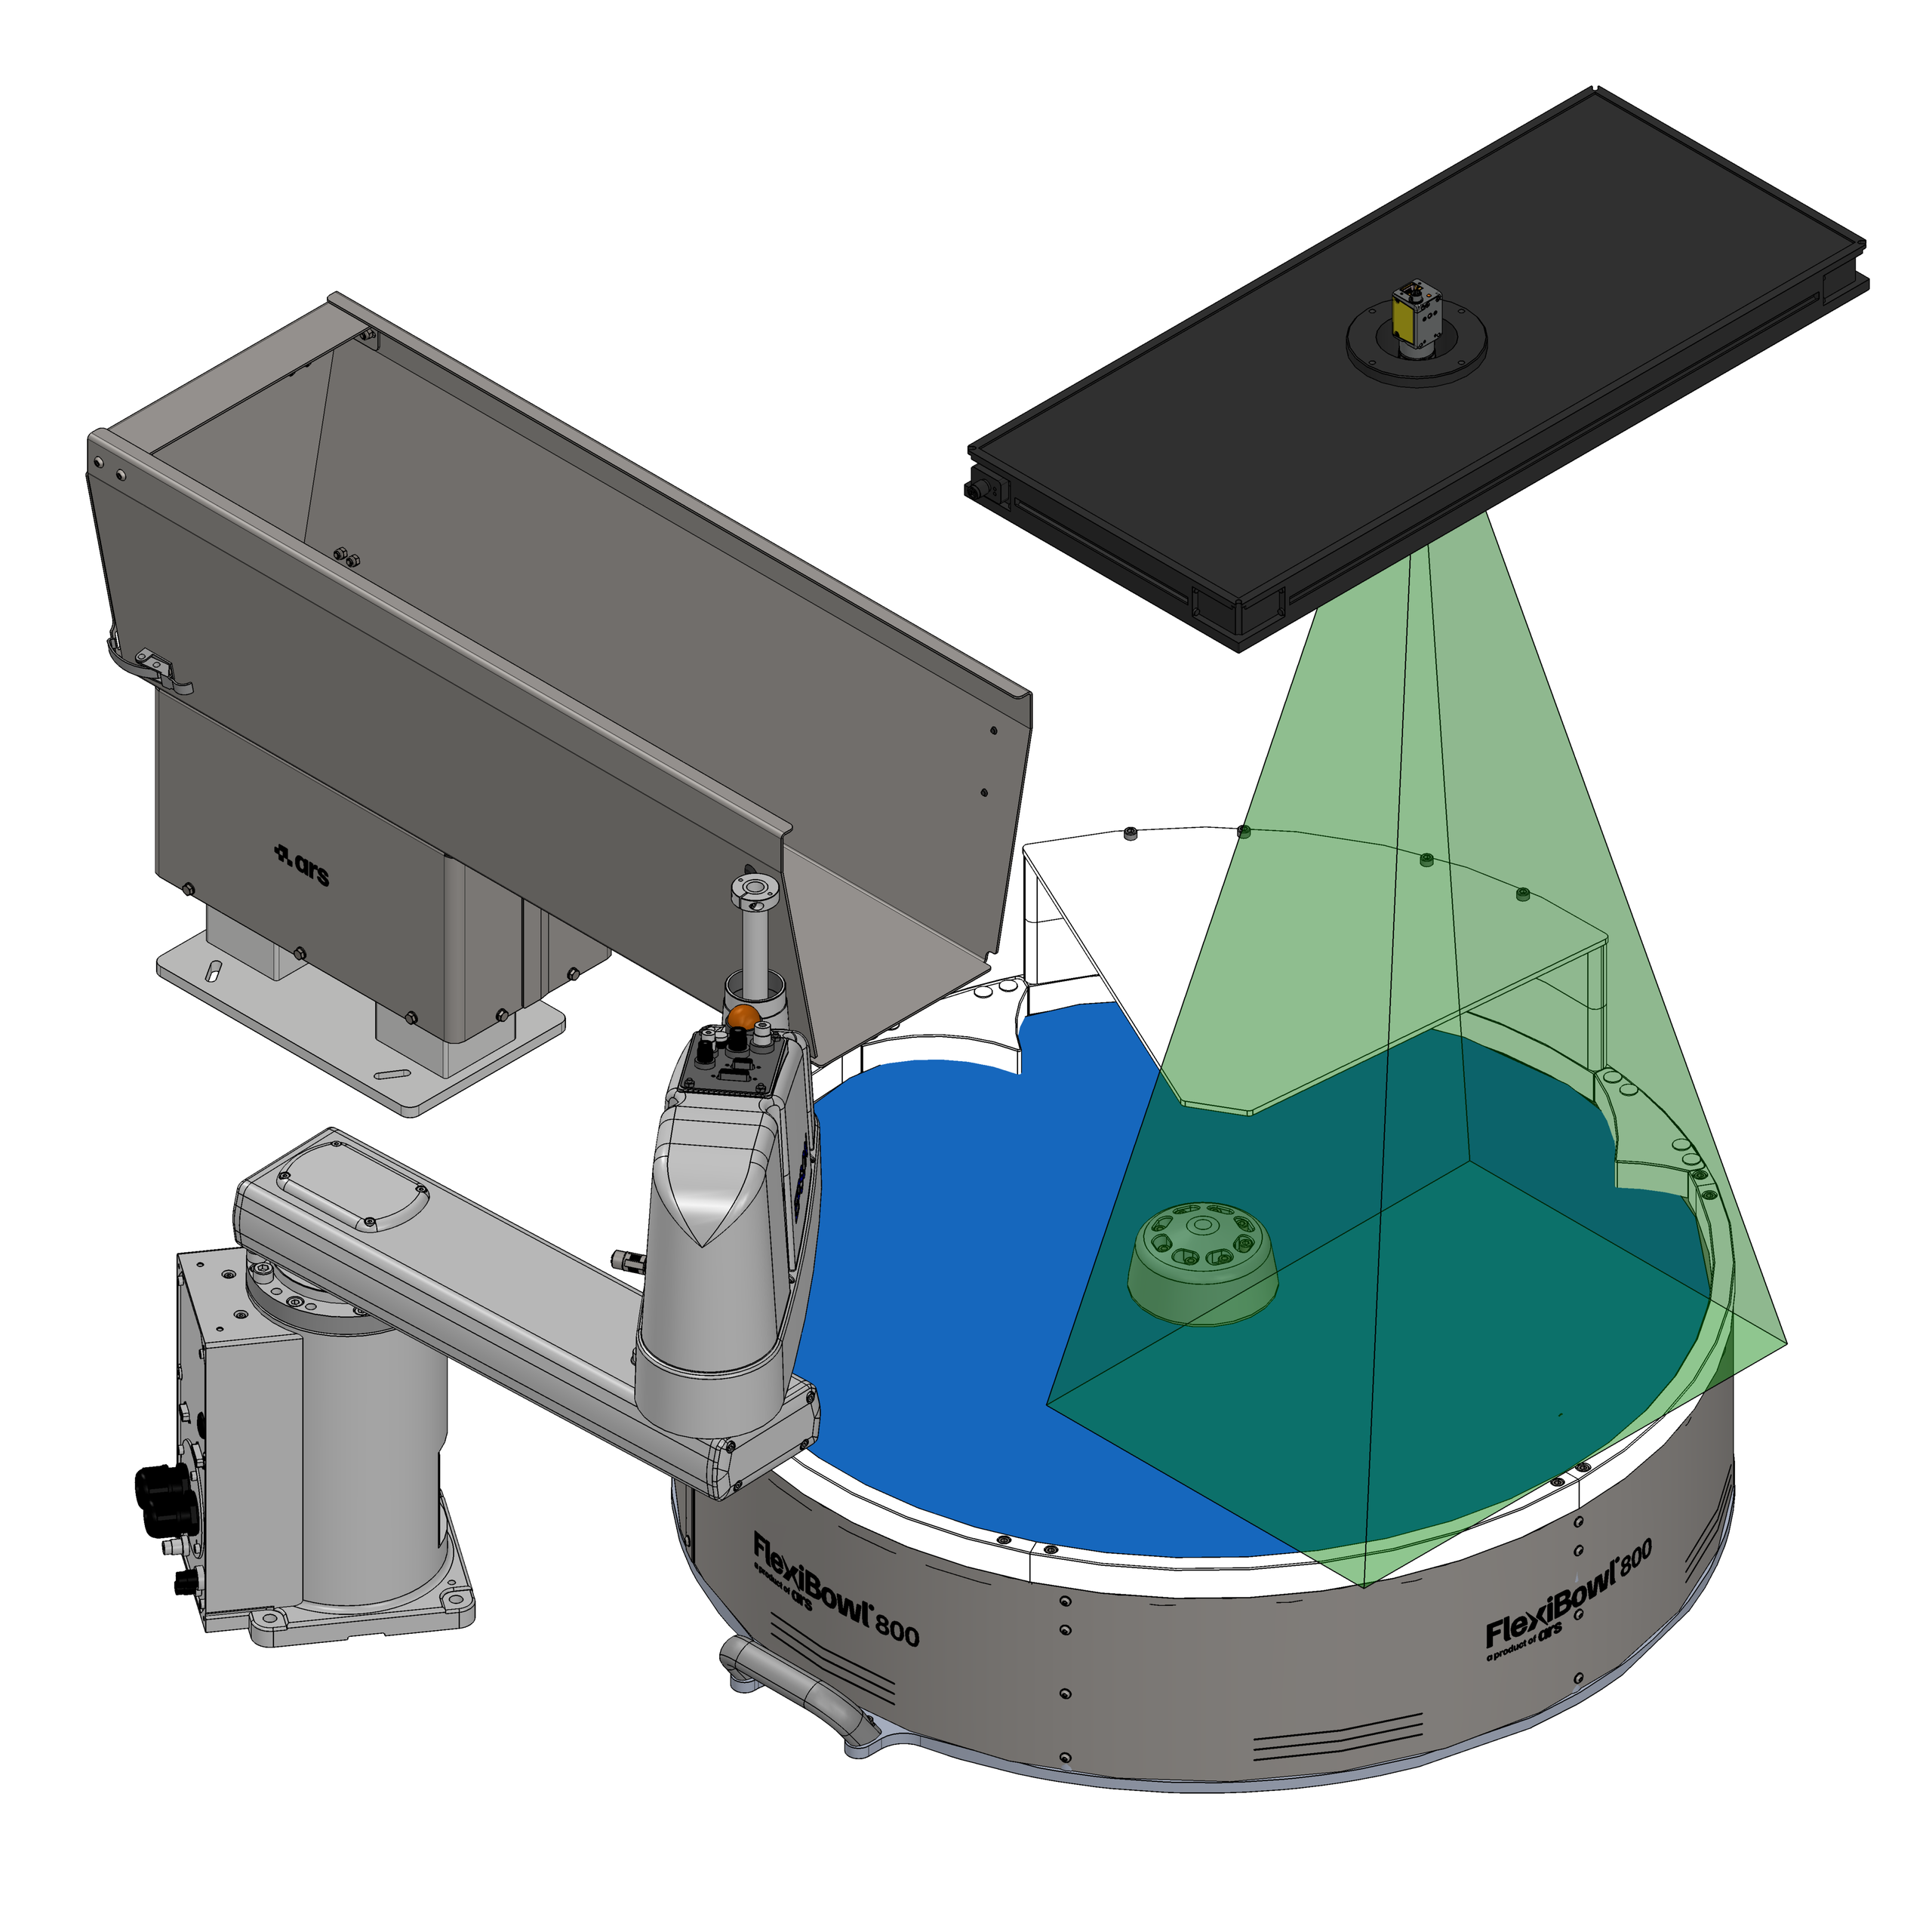
Richtlinien für die Positionierung der Bulk Feeder#
Allgemeine Vorsichtsmaßnahmen#
Den Bulk Feeder auf einer stabilen, waagerechten Fläche in der Nähe des FlexiBowl® aufstellen.
Wird der Bulk Feeder auf dem Tisch einer vibrationsempfindlichen Maschine installiert, zwischen den Oberflächen Isolier- und Schwingungsdämpfungsmaterial einlegen, damit sich die Vibrationen nicht auf den FlexiBowl® übertragen (siehe Schwingungsdämpfung).
Den Bulk Feeder mit M8-Schrauben an der Halterung befestigen: 4 Bohrungen bei Standard-Bulk-Feedern, 2 Bohrungen beim Bulk Feeder mit 1,5 l.
Ein einzelner FlexiBowl® verwaltet bis zu 4 Bulk Feeder: Beim Multiple Parts Feeding kann jeder Referenz ein eigener Bulk Feeder zugeordnet werden.
Empfohlene Position#
Die Rutsche des Bulk Feeders muss die Bauteile direkt in den Abgabesektor vor dem Flip entladen, mit einer Neigung, die dem Profil des FlexiBowl® folgt.
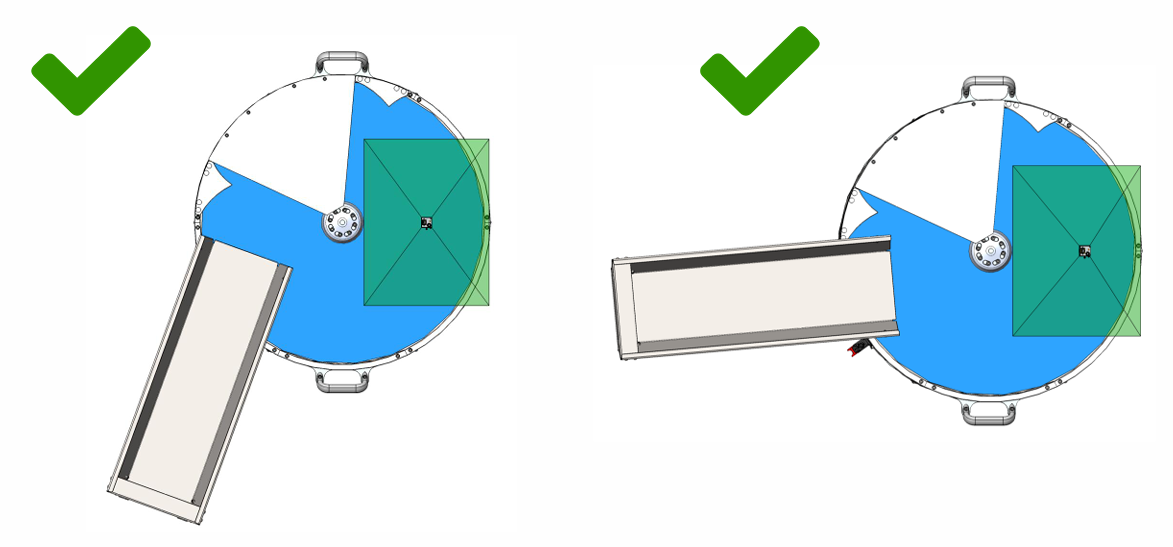
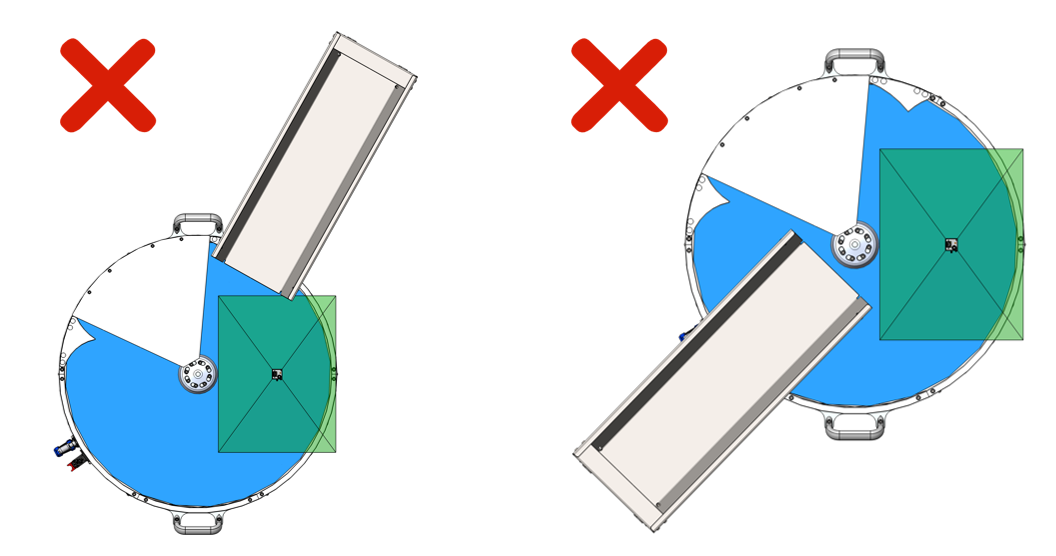
Eine Rutsche, die zu weit vom Arbeitsbereich entfernt ist, führt zu einer ungleichmäßigen Zuführung und beeinträchtigt die Leistung der Anwendung.
Richtlinien für die Positionierung der Ablageplätze#
Allgemeine Hinweise#
Die Ablageplätze (Trays, Förderbänder, Montagestationen) so nah wie möglich am Entnahmebereich platzieren, um den Verfahrweg des Roboters bei jedem Zyklus zu verkürzen.
Empfohlene Position#
Richtlinien für die optimale Konfiguration der Bewegung#
Richtlinien für die Wahl des Greifwerkzeugs#
Richtlinien für die Positionierung des Toplight#
Das Toplight muss auf den Sichtbereich zentriert sein, mit der Lichtaustrittsfläche parallel zur Ebene des FlexiBowl® und der im zentralen Loch montierten Kamera. Der Abstand zur Oberfläche sollte dem der Kamera ähneln, um Schatten und direkte Reflexionen zu reduzieren. Zu den Befestigungsarten siehe Seitliche Befestigung mit Halterungen.
Richtlinien für die Positionierung der Kamera#
Die Kamera muss auf den Sichtbereich zentriert sein, mit der optischen Achse senkrecht zur Oberfläche des FlexiBowl® und, falls vorhanden, konzentrisch zum Toplight. Die Kalibrierung mit dem ARS-Raster ist bei eingeschaltetem Backlight und ausgeschaltetem Toplight durchzuführen.