

Circular-Tracking-Modus#
Betrieb im Tracking#
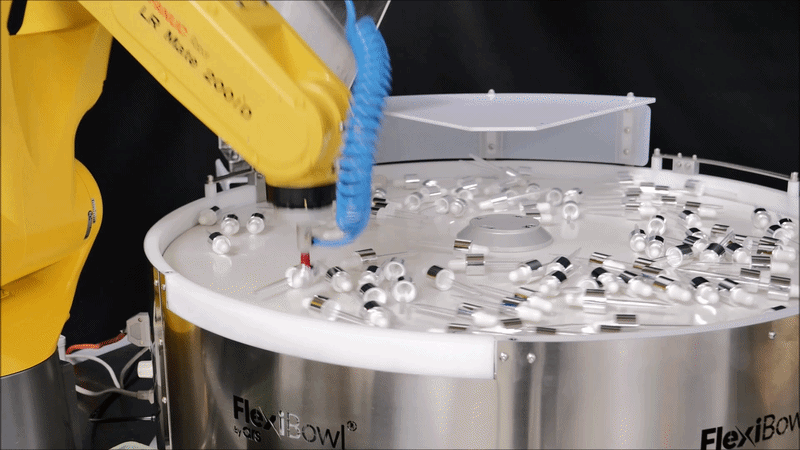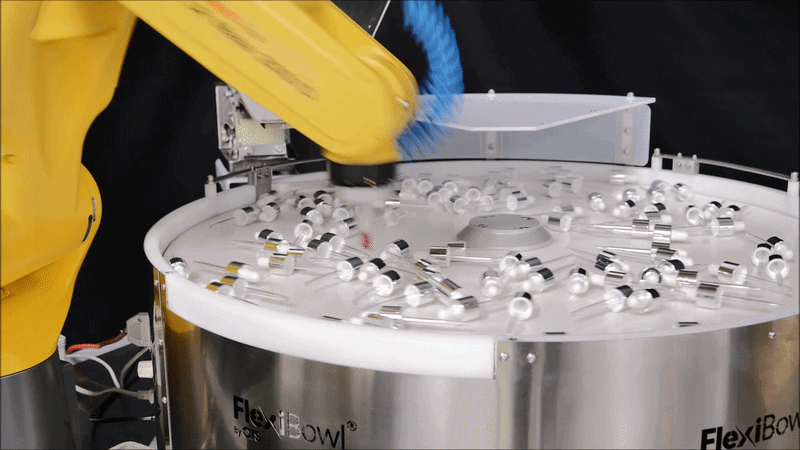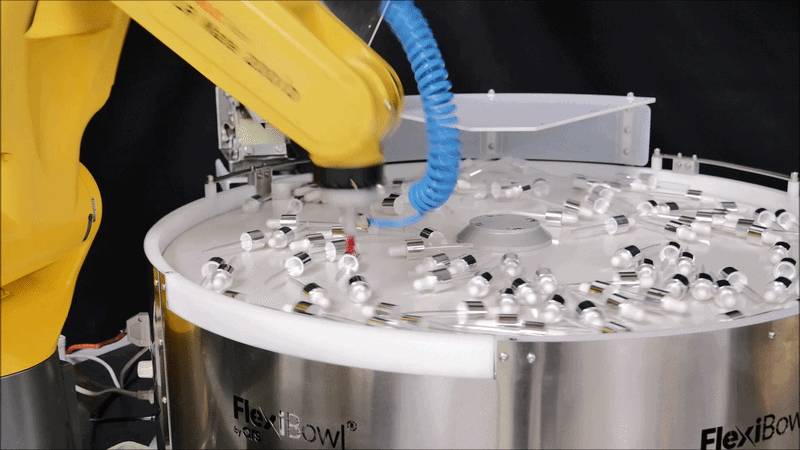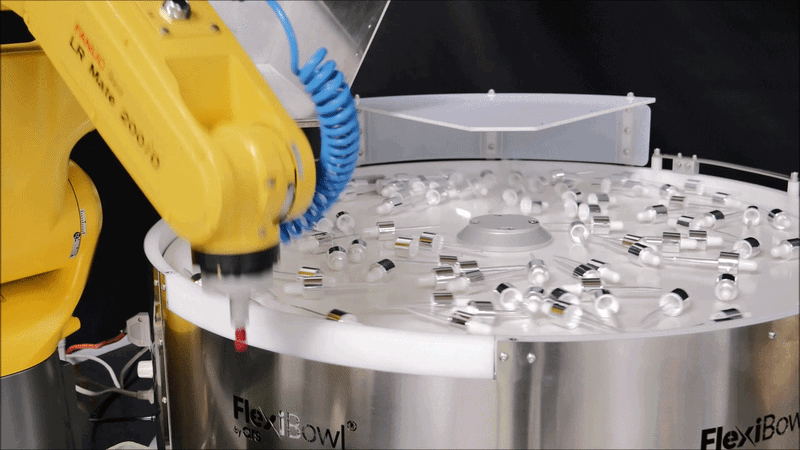
Die Option Circular Tracking maximiert die Produktivität des FlexiBowl®, indem sie ihn kontinuierlich und ohne Unterbrechung drehen lässt. Anstatt in jedem Zyklus anzuhalten, um das Foto aufzunehmen und dem Roboter Zeit zu geben, die im Sichtbereich befindlichen Teile zu entnehmen, verfolgt ein Encoder den Drehwinkel, den die Oberfläche der starren Scheibe vom Moment der Aufnahme bis zum Moment der Entnahme des Teils durch den Roboter zurückgelegt hat.
Tip
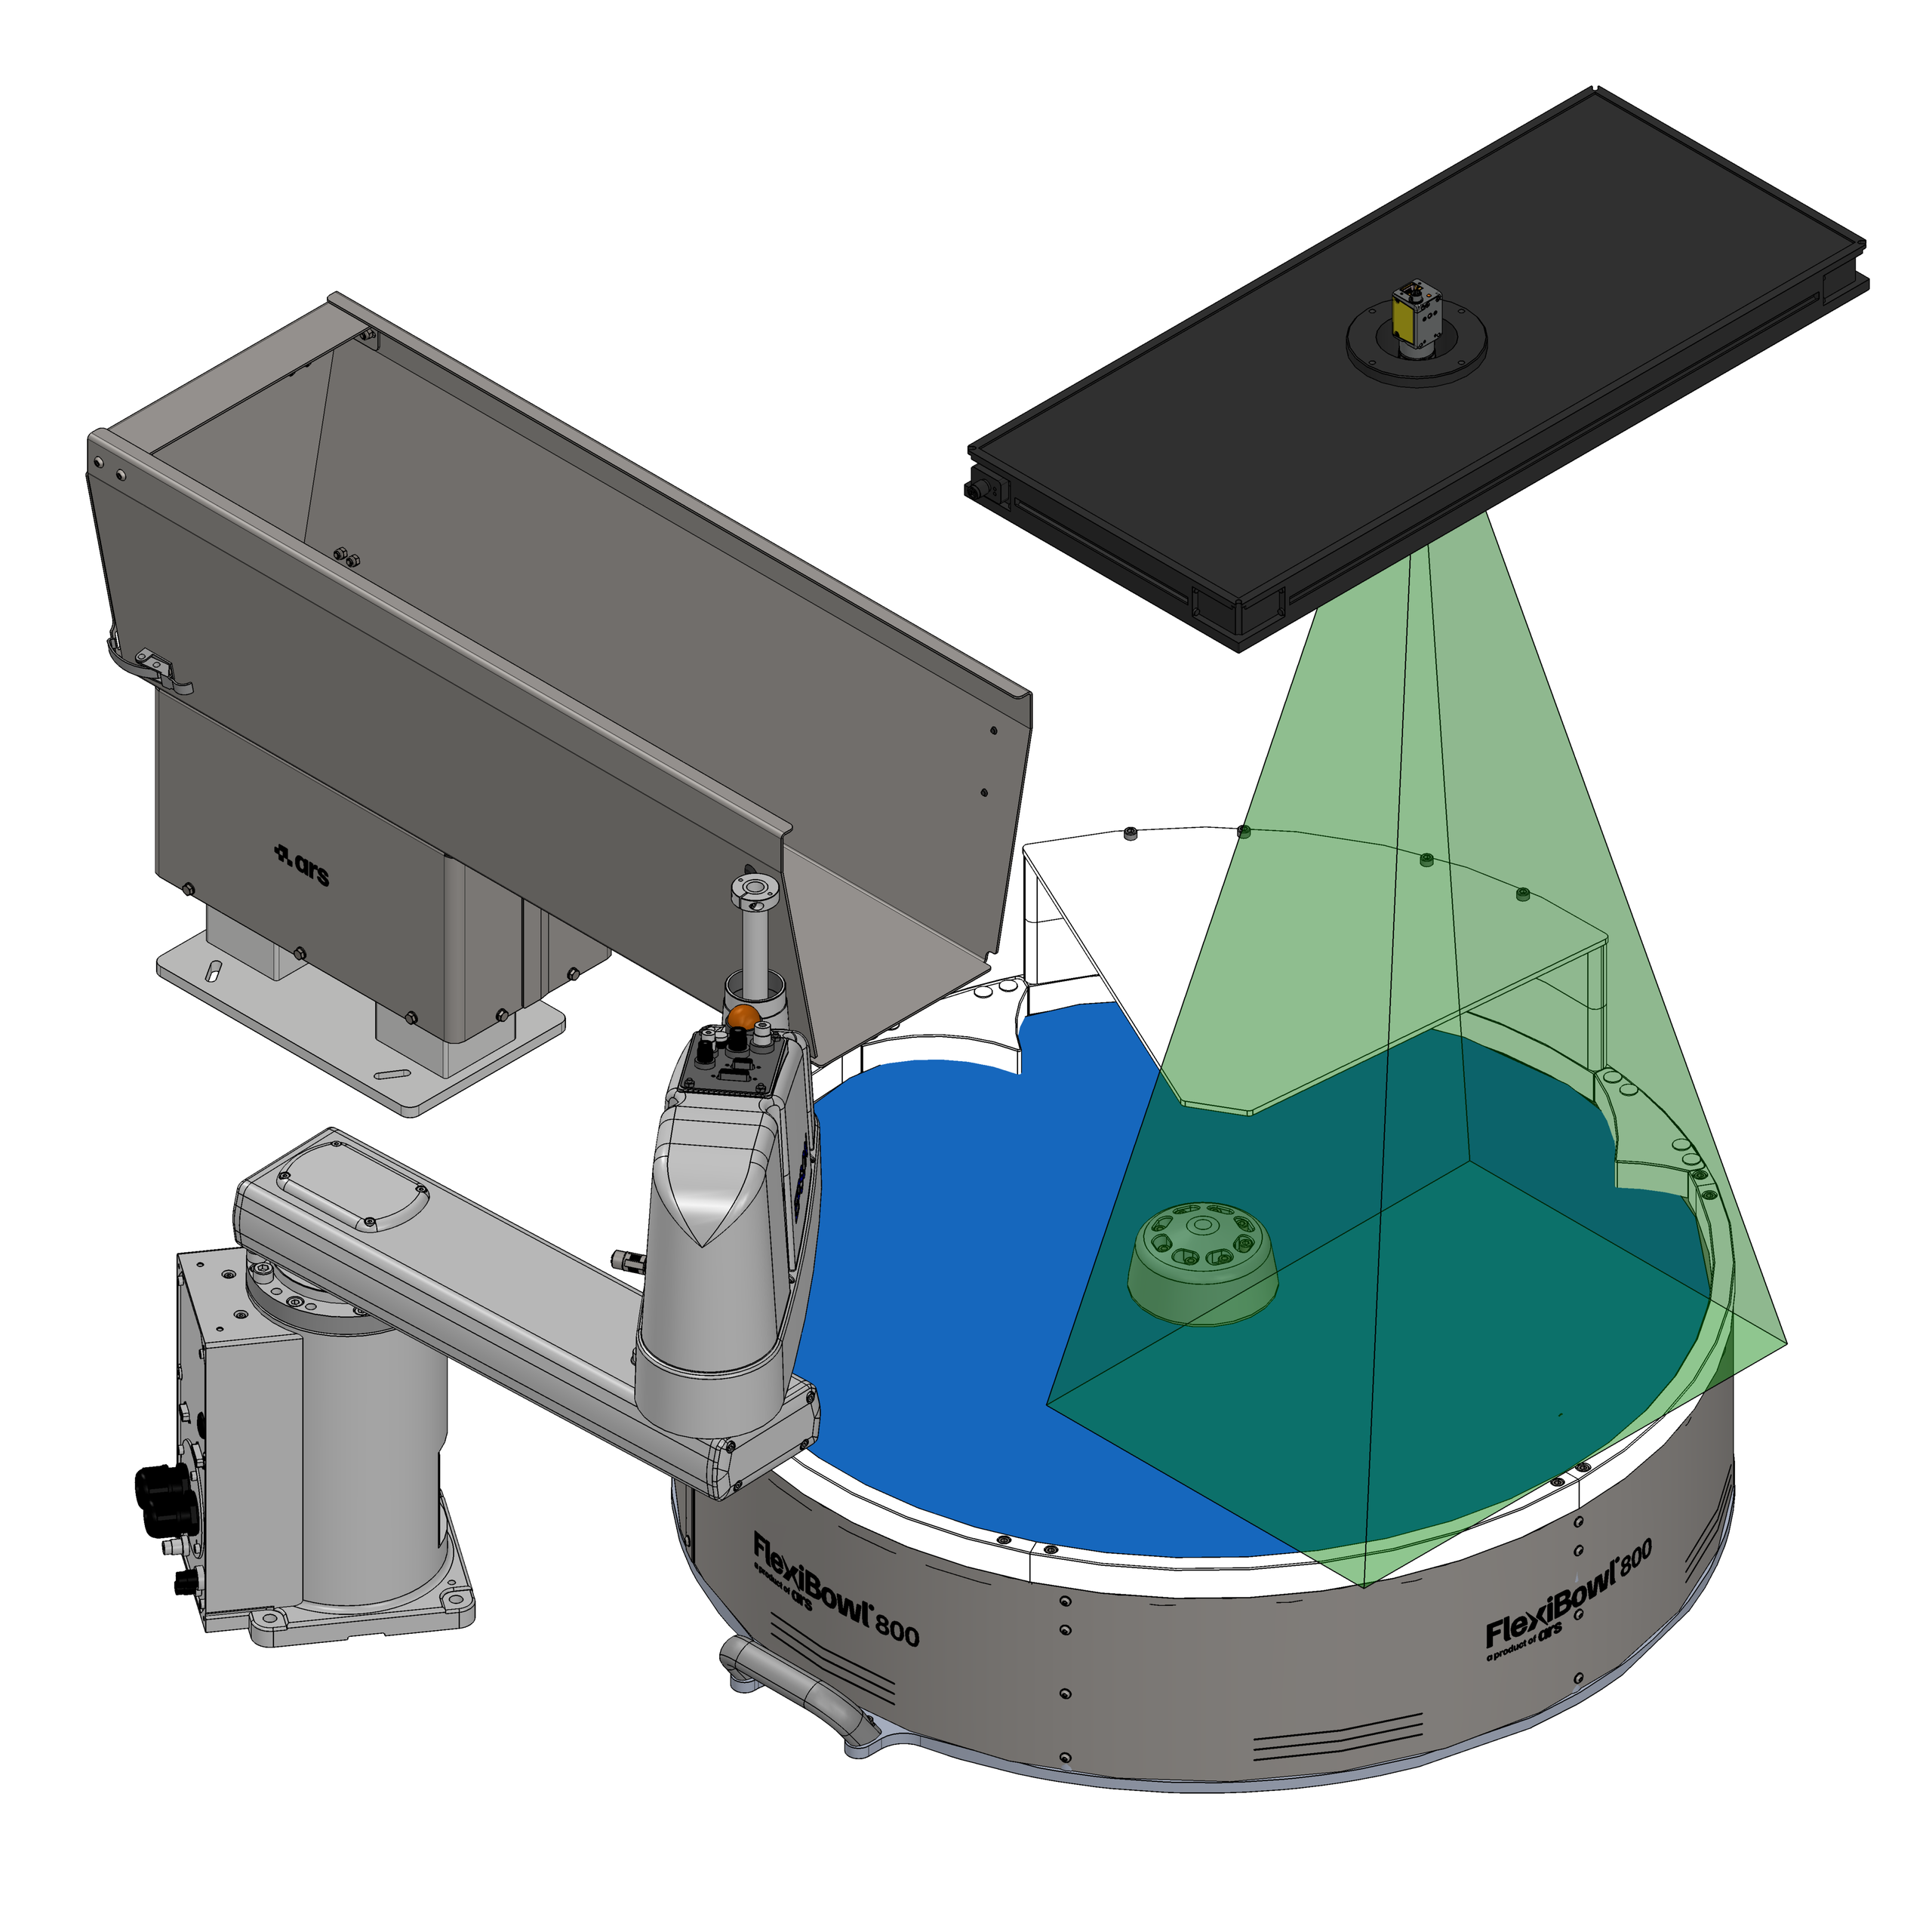
Der Betrieb im Circular Tracking verschiebt den Entnahmebereich, der normalerweise mit dem Sichtbereich zusammenfällt und in diesem Fall nachgelagert verschoben ist. Weitere Informationen zur empfohlenen Platzierung des Roboters und des übrigen Zubehörs bei Standardbetrieb und Circular Tracking finden sich im Kapitel Layout Best Practice.
Hauptmerkmale#
Merkmal |
Beschreibung |
|---|---|
Leistung |
Ideal zur Maximierung der Leistung (bis zu 100 %) |
Sichtbereich |
Ein Sektor vor dem Entnahmebereich |
Parallelität |
Hopper-Entladung, Bewegung/Impuls des FlexiBowl®, Bildverarbeitung und Entnahme laufen gleichzeitig ab |
Stabilität |
Höhere Stabilität der momentanen Zykluszeit |
Genauigkeit |
Geringere Genauigkeit als im Standardmodus |
Betriebszyklus#
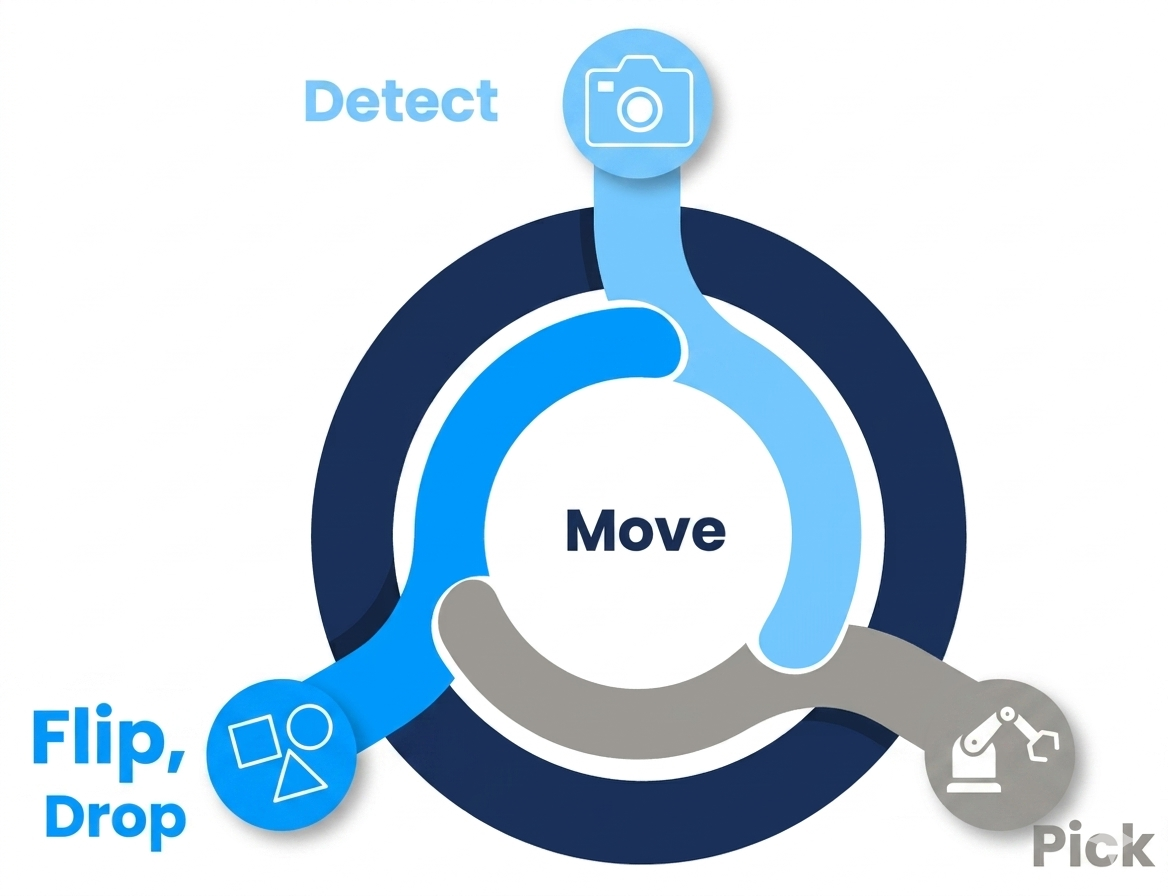
Der Betrieb im Circular Tracking basiert auf einem kontinuierlichen Zyklus, der in vier parallel ablaufende Phasen unterteilt ist:
Phase |
Beschreibung |
|---|---|
Detect |
Die Kamera erfasst das Bild eines Sektors des FlexiBowl® und nimmt damit den Entnahmebereich vorweg. |
Move |
Der Bowl dreht sich kontinuierlich, ohne anzuhalten; der Encoder erfasst die Winkelverschiebung in Echtzeit. |
Flip / Drop |
Nicht korrekt ausgerichtete Teile werden gewendet oder in die richtige Position entladen. |
Pick |
Der Roboter entnimmt die Teile und kompensiert dabei die Bewegung des FlexiBowl® anhand der Encoderdaten. |
Erforderliche Hardware und Software#
Zur Aktivierung des Circular Tracking sind die folgenden Komponenten erforderlich:
Option Circular Tracking am FlexiBowl®, in der Preisliste erhältlich für:
Baugröße
Preislistencode
FlexiBowl® 500
Circular Tracking 500C · Circular Tracking 500CC
FlexiBowl® 650
Circular Tracking 650C · Circular Tracking 650CC
FlexiBowl® 800
Circular Tracking 800C · Circular Tracking 800CC
FlexiBowl® 1200
Circular Tracking 1200C · Circular Tracking 1200CC
Option Conveyor Tracking an der Robotersteuerung
Technische Daten des Encoders#
Die Option Circular Tracking umfasst einen mit der Rotation der Scheibe verbundenen Encoder. Das Encodersignal wird im Inneren des FlexiBowl® aufgeteilt und sowohl an den Motortreiber als auch an die Robotersteuerung gesendet.
Max. Impulszahl |
65536 Impulse/Umdrehung, je nach Geschwindigkeit des FlexiBowl® |
|---|---|
Kommunikationsschnittstelle |
Inkremental, TTL / HTL (Werkseinstellung: TTL) |
Zertifizierungen |
EU-Konformitätserklärung · UK-Konformitätserklärung · ACMA-Konformitätserklärung · Marokko-Konformitätserklärung · China RoHS · cULus |
Anschluss am FlexiBowl® |
Seite JOG#
Die Seite Jog Motor ermöglicht es, den FlexiBowl® im Circular-Tracking-Modus zu betreiben, ohne programmierte Sequenzen zu verwenden. Sie wird hauptsächlich bei Einrichtung, Inbetriebnahme und Test des Systems eingesetzt und erlaubt dem Bediener, die Drehung des FlexiBowl® und die Zusatzfunktionen direkt zu steuern.
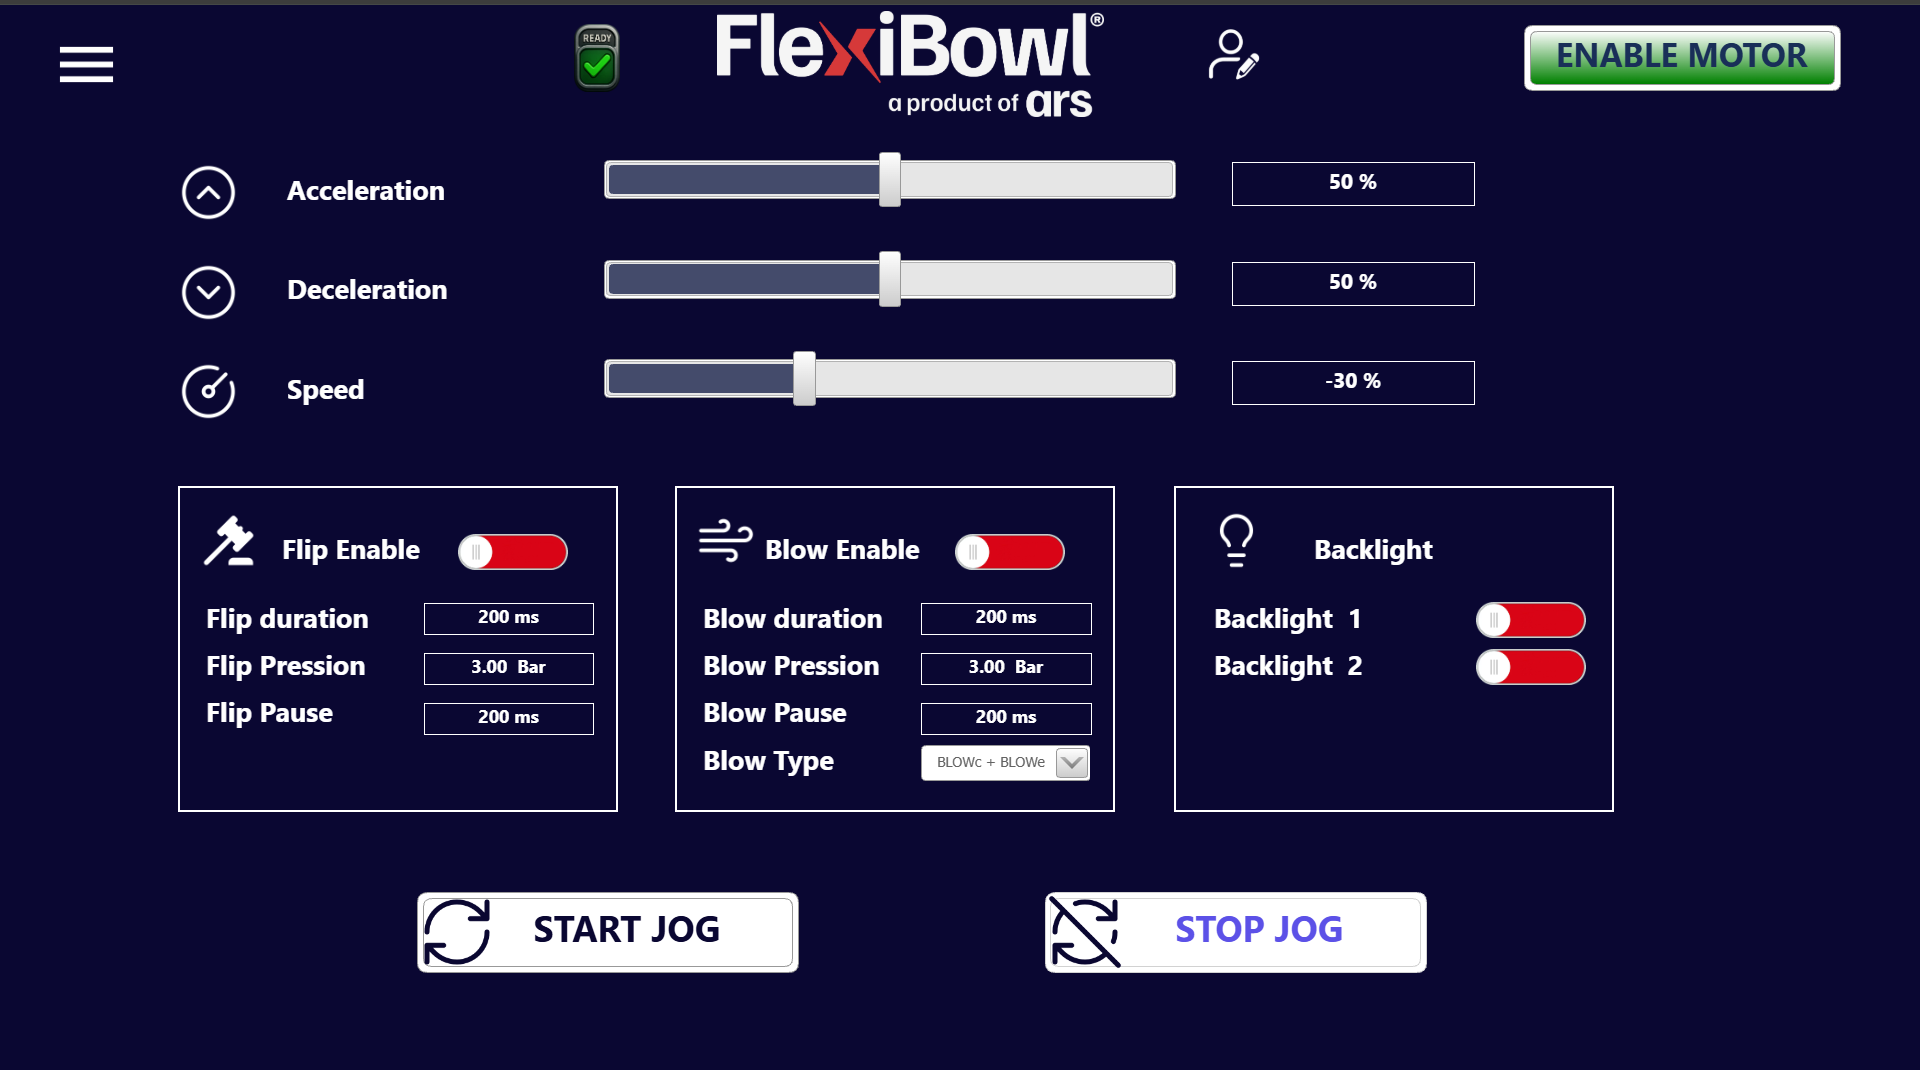
Weitere Informationen finden Sie auf der Seite JOG
Comandi EXE JOG#
Befehl |
ControlWord |
Busy während der Ausführung |
ReturnData_1 |
Erläuterung |
|---|---|---|---|---|
Start Jog Seq |
40 |
JA |
40 |
Jog starten |
Stop Jog Seq |
41 |
JA |
41 |
Jog stoppen |
Comandi WRITE JOG#
Die Jog-Befehle (kontinuierlicher manueller Betrieb) lassen sich separat über ControlWord im Block 20000 konfigurieren.
Befehl |
ControlWord |
Range Data_1 |
Hinweise |
|---|---|---|---|
AccelerationJog |
20001 |
0–100 |
Jog-Beschleunigungsrampe (%) |
DecelerationJog |
20002 |
0–100 |
Jog-Verzögerungsrampe (%) |
SpeedJog |
20003 |
0–100 |
Jog-Geschwindigkeit (%). Werte 1000–1100 = negative Geschwindigkeit (Drehrichtungsumkehr) |
FlipJog_Enable |
20004 |
0–1 |
0 = Flip deaktiviert, 1 = Flip während des Jog aktiviert |
FlipJog_Duration |
20005 |
0–1000 |
Dauer des Flip-Impulses (ms) |
FlipJog_Pressure |
20006 |
0–600 |
Flip-Druck (/100 = Bar) |
FlipJog_Pause |
20007 |
0–1000 |
Pause zwischen aufeinanderfolgenden Flips (ms) |
BlowJog_Enable |
20008 |
0–1 |
0 = Blow deaktiviert, 1 = Blow während des Jog aktiviert |
BlowJog_Duration |
20009 |
0–1000 |
Dauer des Blow-Impulses (ms) |
BlowJog_Pressure |
20010 |
0–600 |
Blow-Druck (/100 = Bar) |
BlowJog_Pause |
20011 |
0–1000 |
Pause zwischen aufeinanderfolgenden Blows (ms) |
BlowJog_Type |
20012 |
0–2 |
Blow-Typ: 0 = BLOWc, 1 = BLOWe, 2 = BLOWc+BLOWe |
Backlight_1 |
20013 |
0–1 |
0 = aus, 1 = ein |
Backlight_2 |
20014 |
0–1 |
0 = aus, 1 = ein |
Comandi READ JOG#
Dieselben schreibbaren JOG-Befehle (Block 20000) können im Block 20100 gelesen werden:
Befehl |
READ-ControlWord |
Bereich ReturnData_2 |
|---|---|---|
AccelerationJog |
20101 |
0–100 |
DecelerationJog |
20102 |
0–100 |
SpeedJog |
20103 |
0–100 (1000–1100 = negativ) |
FlipJog_Enable |
20104 |
0–1 |
FlipJog_Duration |
20105 |
0–1000 |
FlipJog_Pressure |
20106 |
0–600 (/100) |
FlipJog_Pause |
20107 |
0–1000 |
BlowJog_Enable |
20108 |
0–1 |
BlowJog_Duration |
20109 |
0–1000 |
BlowJog_Pressure |
20110 |
0–600 (/100) |
BlowJog_Pause |
20111 |
0–1000 |
BlowJog_Type |
20112 |
0–2 |
Backlight_1 |
20113 |
0–1 |
Backlight_2 |
20114 |
0–1 |
Tip
Die Fehlercodes sind auf der entsprechenden Seite zu finden.
Vorteile#
Geschwindigkeit: der FlexiBowl® dreht sich kontinuierlich und hält nicht bei jedem Zyklus an. So laufen Hopper-Entleerung, Bewegung, Bildverarbeitung und Entnahme parallel ab. Dadurch lässt sich die Leistung voll ausschöpfen.
Stabilität der Zykluszeit: die gleichzeitige Ausführung der Phasen, bei der der Encoder die Drehung der Scheibe zwischen Aufnahme und Entnahme verfolgt, macht die momentane Zykluszeit konstanter und vorhersehbarer.
Geringer Platzbedarf: bei gleicher Produktionsleistung genügen weniger Roboterstationen, mit geringerem Platzbedarf, weniger Materialeinsatz und insgesamt niedrigerem Energieverbrauch der Anlage.
Betriebshinweise#
Warning
Der Circular-Tracking-Modus bietet maximale Leistung, jedoch mit etwas geringerer Genauigkeit als der Standardmodus. Die Eignung anhand der Toleranzanforderungen des zu handhabenden Bauteils beurteilen.
Note
Zur Konfiguration des Offset-Parameters zwischen Sichtbereich und Entnahmebereich siehe den Abschnitt zur Softwarekonfiguration des Systems.