

Standardmodus#
Der Standardmodus ist die Standard-Betriebskonfiguration des FlexiBowl® und eignet sich für jede Art von robotergestützter Zuführanwendung. In diesem Modus teilen sich Roboter und Bildverarbeitungssystem denselben Arbeitsbereich und arbeiten koordiniert und nacheinander, um eine hohe Zyklusleistung zu gewährleisten.
Funktionsprinzip#
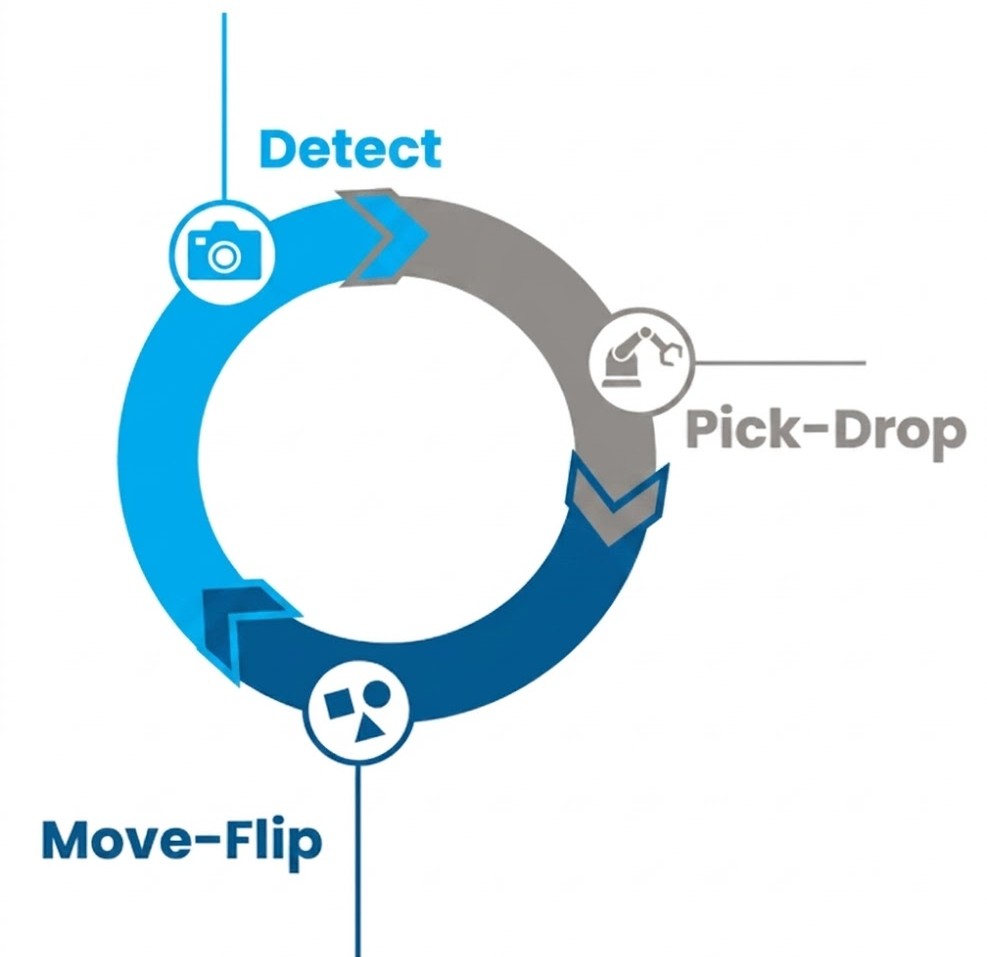
Im Standardmodus führt der FlexiBowl® einen kontinuierlichen Zyklus aus drei Hauptphasen aus, die sich nacheinander wiederholen:
1. Detect (Erkennung)#
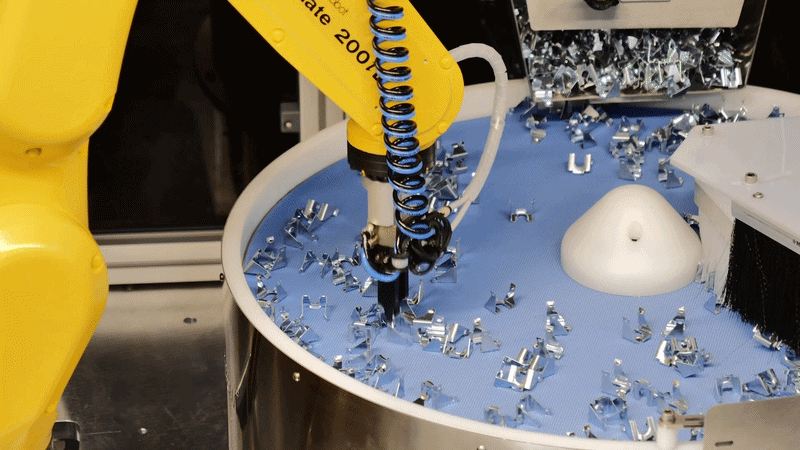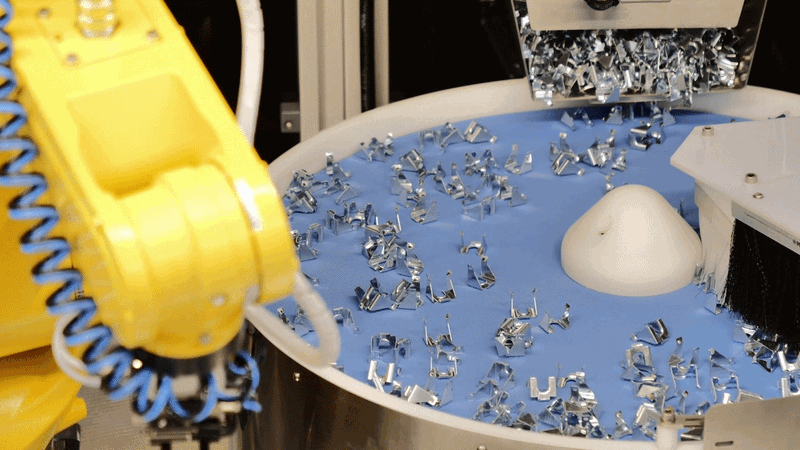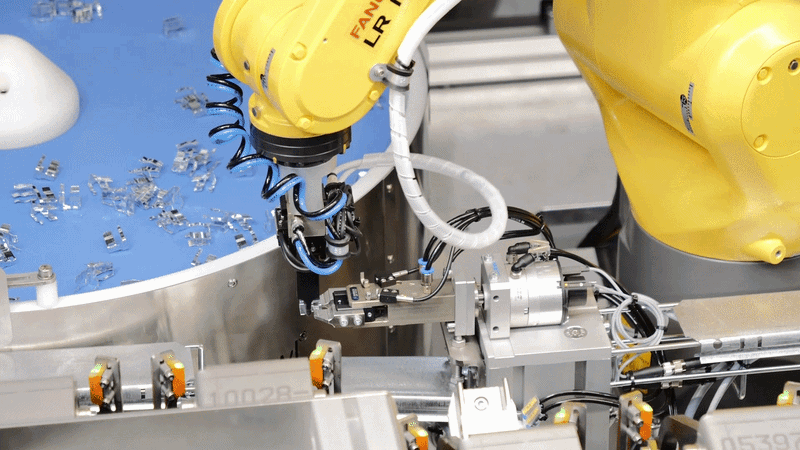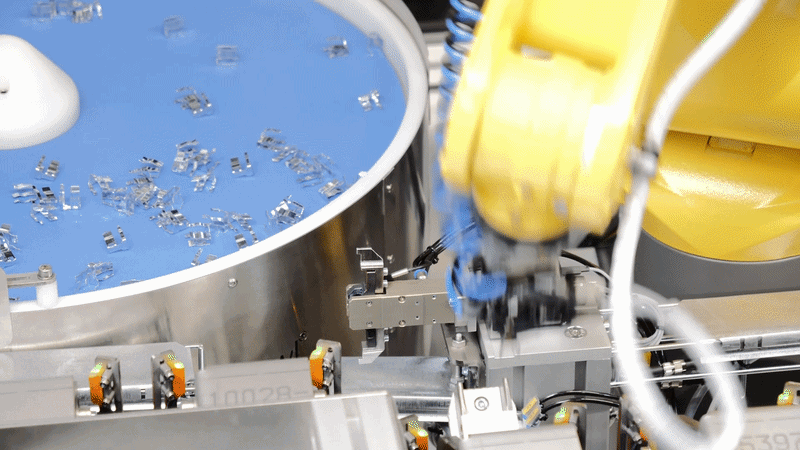
Das Bildverarbeitungssystem erfasst ein Bild der Oberfläche des FlexiBowl® und erkennt Position, Ausrichtung und Typ der vorhandenen Bauteile. Die Informationen werden an den Roboter übermittelt, um die Entnahmevorgänge zu planen.
2. Pick-Drop (Entnahme und Ablage)#
Der Roboter entnimmt die korrekt ausgerichteten Bauteile aus dem FlexiBowl® und legt sie an der Zielposition ab (z. B. Tray, Förderband, Montagestation). Bildverarbeitung und Entnahme werden nacheinander ausgeführt: Zuerst scannt das Bildverarbeitungssystem die Szene, dann greift der Roboter ein.
3. Move-Flip (Bewegung und Wenden)#
Nach der Entnahme führt der FlexiBowl® eine kombinierte Dreh- und Vibrationsbewegung (Flip) aus, um die verbleibenden Bauteile neu zu durchmischen und die korrekte Präsentation neuer Teile zu begünstigen. Gleichzeitig erfolgen die Entladung des Hoppers und die Bewegung des Bowls simultan, wodurch die Zykluszeiten optimiert werden.
Hauptmerkmale#
Merkmal |
Beschreibung |
|---|---|
Gemeinsamer Arbeitsbereich |
Roboter und Bildverarbeitungssystem arbeiten im selben Bereich des FlexiBowl® |
Anwendbarkeit |
Für alle Anwendungsarten geeignet |
Hopper-Entladung |
Erfolgt gleichzeitig mit der Bewegung/dem Impuls des FlexiBowl® |
Bildverarbeitung und Entnahme |
Erfolgen nacheinander |
Zyklusmessung |
Die Zykluszeit wird auf Minutenbasis gemessen |
Schema des Betriebszyklus#
Der Zyklus läuft nach folgendem Regelkreisschema ab:
Detect — Das Bildverarbeitungssystem scannt den FlexiBowl® und lokalisiert die Bauteile.
Pick-Drop — Der Roboter entnimmt die erkannten Teile und legt sie am Ziel ab.
Move-Flip — Der FlexiBowl® durchmischt die Bauteile für den nächsten Zyklus neu.
Der Zyklus beginnt wieder bei Punkt 1.
Note
Während der Phase Move-Flip erfolgt die Entladung des Hoppers parallel zur Bewegung des FlexiBowl®, wodurch Totzeiten reduziert und die Produktivität maximiert werden.
Layoutbeispiel#
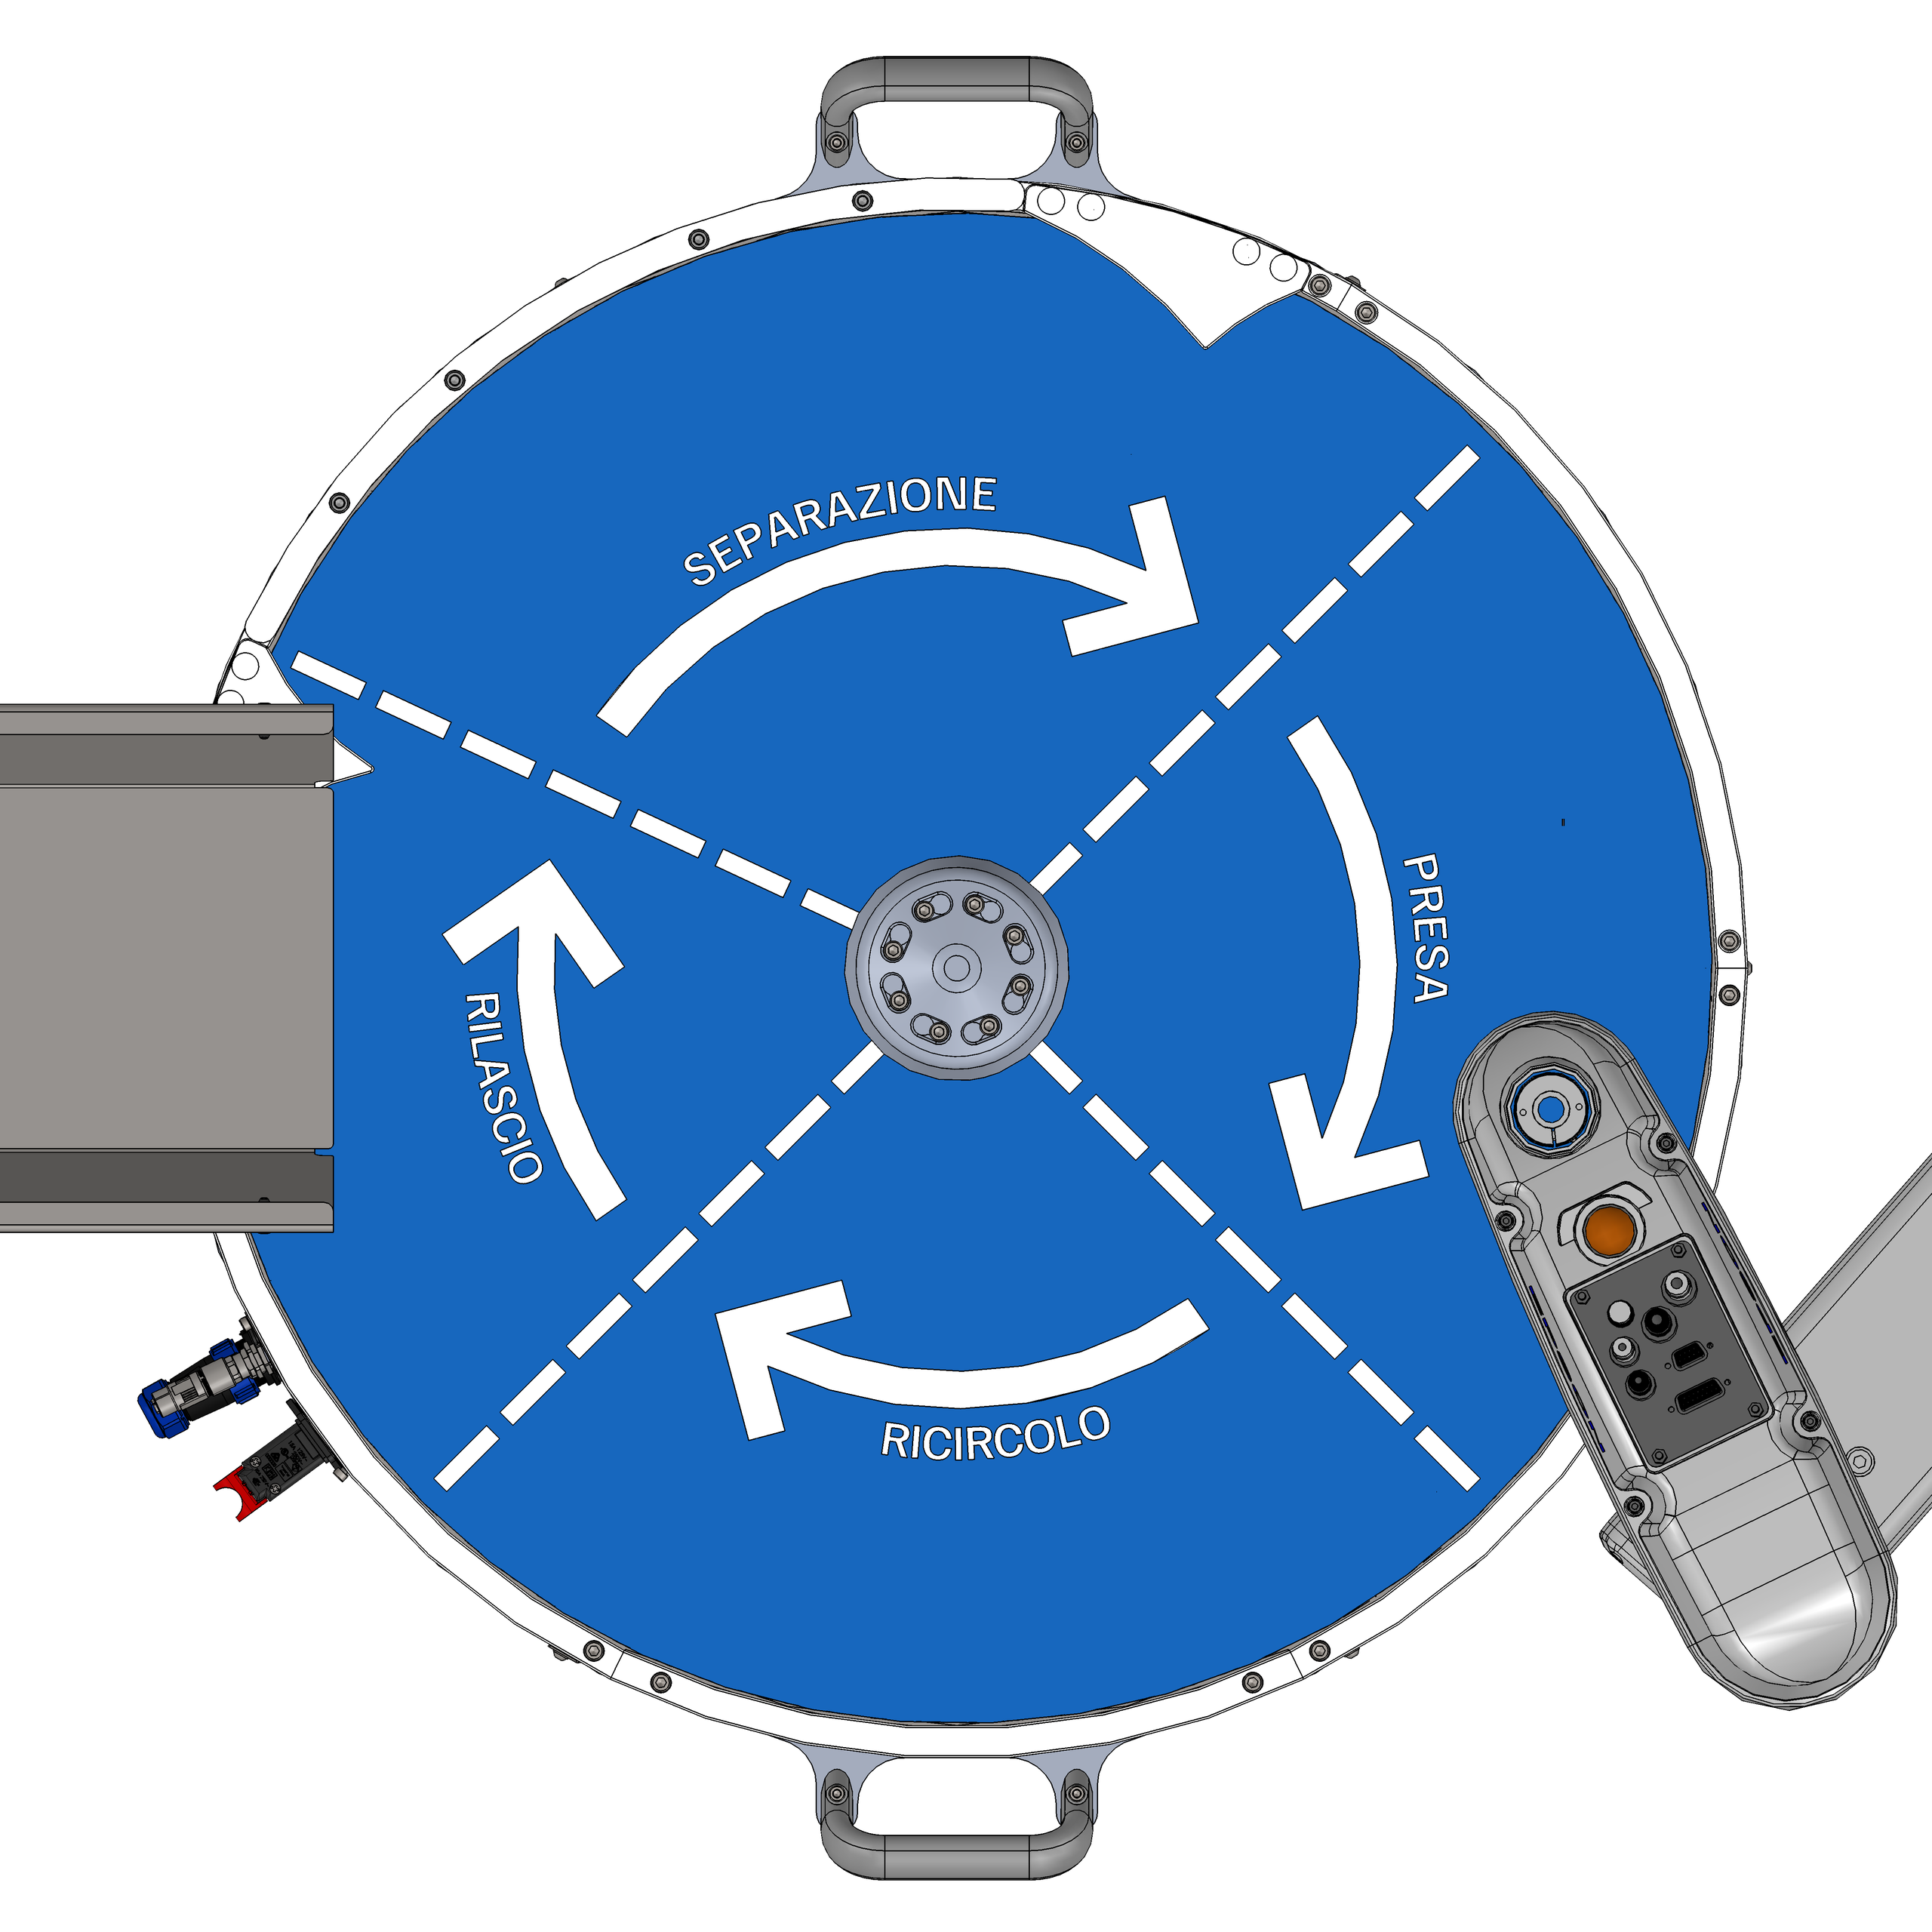
Layoutbeispiel im Standardmodus: Der Bulk Feeder entlädt in den Abgabesektor, der Flip vereinzelt die Bauteile, der Roboter entnimmt im Sichtbereich und die nicht entnommenen Teile werden zurückgeführt.#
Der Arbeitsbereich des Roboters muss den Sichtbereich vollständig abdecken, damit der Roboter alle als greifbar erkannten Bauteile erreichen kann. Zur Positionierung von Roboter, Bulk Feeder, Ablageplätzen, Kamera und Beleuchtung siehe Layout Best Practice.
Vorteile#
Genauigkeit: Bildverarbeitung und Entnahme laufen nacheinander ab, sodass die erkannte Position im Moment der Entnahme der tatsächlichen entspricht und keine Bewegungskompensation nötig ist.
Vereinzelung: Der Flip mischt die Bauteile und verteilt sie über die Oberfläche, während der Bulk Feeder sie in den Abgabesektor entleert. So liegen die Teile gut vereinzelt im Sichtbereich, und nicht entnommene Teile zirkulieren weiter.
Geschwindigkeit: Die Abgabe der Bauteile erfolgt parallel zur Bewegung des FlexiBowl®. Das verkürzt die Totzeiten im Zyklus und hält die Produktivität hoch.